多目标雷达监测的不是一个“车流量数字”
交通流量监测经常被简单理解为车辆计数,但一个能够支持交通管理和系统控制的监测点,通常还需要输出平均速度、车道占有率、车头时距、车间距以及车辆行驶方向等数据。
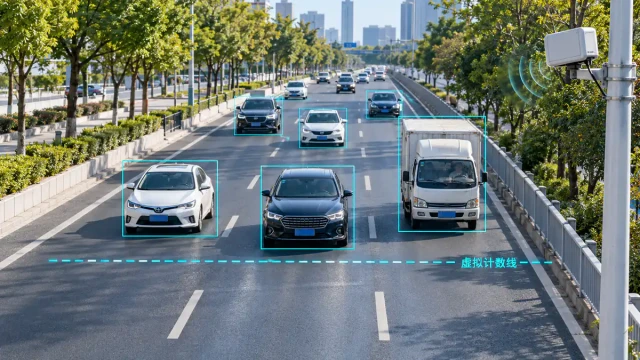
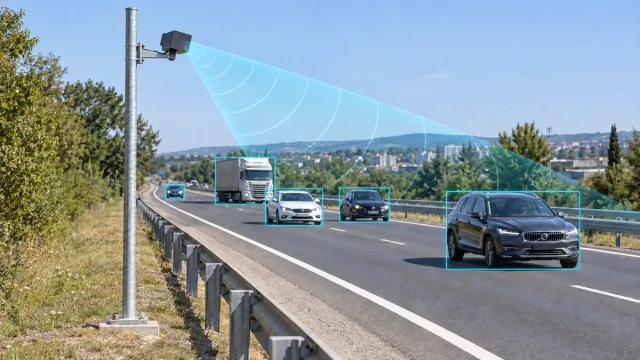
多目标雷达首先检测车辆的位置和运动状态,为每个目标建立连续轨迹,再根据车道、检测线和统计周期生成交通流参数。系统集成商既可以接收单车级目标数据,也可以使用雷达输出的车道级统计结果。
这也是多目标雷达与普通存在检测器的主要区别:普通检测器回答“检测区域内是否有车”,多目标雷达还可以回答“有多少辆车、分别位于哪里、以什么速度行驶,以及车辆之间保持多大间距”。
雷达如何把车辆轨迹转换为交通流数据
1. 检测并建立目标轨迹
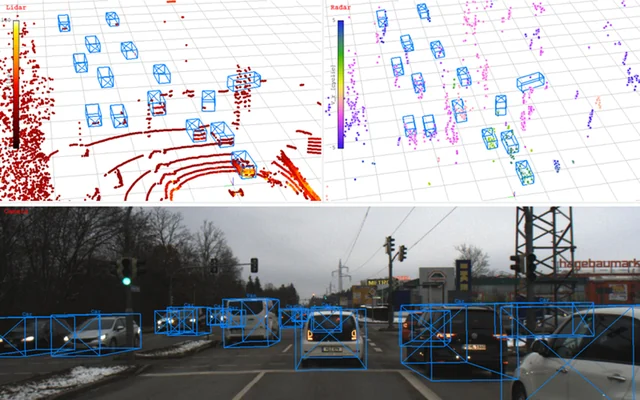
雷达发射电磁波并接收车辆反射信号,通过距离、速度和角度测量获得目标位置。目标跟踪算法将连续帧中的检测结果进行关联,为每辆车分配相对稳定的目标编号,并持续更新车辆的坐标、速度和运动方向。
实际项目中,单帧检测点并不能直接等同于一辆车。稳定的交通统计依赖目标建立、轨迹保持、目标消失判断以及相邻车辆分离能力。
2. 将目标轨迹匹配到对应车道
完成雷达安装后,需要根据道路几何关系配置车道边界、行驶方向和统计检测线。当车辆轨迹进入某条车道并穿过检测线时,系统才能将该车辆正确计入对应车道。
如果车道边界与实际道路不一致,车辆在换道或靠近车道线行驶时可能被分配到错误车道。因此,车道标定与安装角度同样会影响最终统计结果。
3. 按统计周期生成车道级数据
系统可以按照设定周期汇总车辆轨迹,形成交通流量、平均速度、占有率和车头时距等指标。用于实时控制时,统计周期通常较短;用于交通调查或趋势分析时,则可以进一步汇总为5分钟、15分钟或小时数据。
交通流量监测中的四个核心指标
车流量
车流量是指定时间内穿过检测线的车辆数量。计算时需要避免同一目标重复穿越虚拟检测线造成重复计数,也要正确处理车辆换道、低速行驶和短暂停车等情况。
平均速度
平均速度由统计周期内有效车辆的速度数据计算得到。除了平均值,系统还可以根据项目需求输出单车速度或按车道统计的速度分布。用于拥堵判断时,速度数据需要与车流量和占有率共同分析,不能只依靠一个瞬时速度值。
车道占有率
占有率表示在统计周期内,检测区域被车辆占用的时间比例。相同车流量下,占有率持续升高通常意味着车辆间距缩小,交通状态正在向密集或拥堵方向变化。
占有率不是简单的“当前是否有车”,其计算结果会受到检测区域长度、车型组成和统计周期影响。因此,平台接入时应确认雷达输出的是瞬时存在状态,还是已经计算完成的车道占有率。
车头时距与车间距
车头时距表示前后两辆车通过同一位置的时间差,车间距则反映车辆之间的空间距离。这两个指标可用于分析跟车状态、道路通行能力和车流稳定性。
单车轨迹数据和统计数据应该怎么选
单车轨迹数据适合需要二次开发的系统。平台可以利用目标编号、坐标、速度、方向和车道信息,实现事件判断、轨迹显示、虚拟检测线或自定义统计逻辑。
车道统计数据更适合直接接入交通监测平台、信号控制系统或数据采集系统。平台不需要重新处理每条轨迹,只需读取各车道的流量、平均速度、占有率和车头时距。
项目选型前应先确认上位系统需要哪一种数据。如果平台只需要周期统计结果,持续传输全部目标轨迹会增加通信和处理负担;如果需要事件识别或自定义检测区域,仅有汇总数据又可能不够。
多目标雷达安装时需要重点检查什么
安装位置与视场
雷达可以安装在道路侧方、龙门架或其他固定结构上。安装位置应尽量减少护栏、标志牌和大型金属构件对视场的遮挡,同时避免车辆长期处于大型货车遮挡区域。
车道方向与雷达坐标系
系统必须明确雷达坐标系与道路行驶方向之间的关系。安装偏角、俯仰角或高度填写错误,可能造成目标位置偏移、车道匹配错误或有效检测距离下降。
检测区域与统计线
检测线应设置在目标轨迹已经稳定、遮挡相对较少的位置。设置得过近,目标可能尚未稳定建立;设置得过远,则可能受到道路曲线、坡度和相邻车辆遮挡影响。
现场验证
调试时应使用现场录像或人工计数作为参照,对不同车道、不同车型和不同交通状态进行验证。不要只在车流稀少时完成标定,还应检查并行车辆、密集车流、车辆换道和低速排队等情况。
常见数据异常及排查方法
- 车流量重复:检查检测线触发逻辑、目标编号是否重建,以及车辆换道时是否被重复统计。
- 相邻车道数据串线:重新检查车道边界、雷达安装角度和坐标转换关系。
- 大型车辆后方漏检:判断是否存在遮挡,并评估安装高度、侧向位置或前向安装方式。
- 占有率异常偏高:检查检测区域长度、目标消失延迟和静止目标保持逻辑。
- 平台收到数据但无法使用:核对字段单位、时间戳、坐标定义、车道编号和更新周期。
如何选择用于交通流量监测的雷达
选型时不能只比较最远检测距离。系统集成商还应关注有效车道覆盖范围、最大跟踪目标数、更新周期、车道统计能力、目标数据字段、通信接口以及现场安装条件。
例如,HC-M150多车道交通雷达可用于多车道车辆检测和交通流量统计,提供车辆位置、速度及车道级统计数据。对于覆盖距离要求更高的道路监测项目,可进一步评估HC-M250远距离交通流量雷达。
如果项目仍处于方案设计阶段,可以先参考交通流量监测方案,根据道路宽度、车道数量、安装位置、检测距离和平台接口确定雷达型号及部署方式。
总结
多目标雷达的价值不仅是检测车辆,而是将连续的目标位置、速度和轨迹转换为可供交通系统使用的车道级数据。稳定的交通流量监测需要同时做好目标跟踪、车道标定、统计逻辑、安装调试和接口适配。
在项目开始前明确数据用途,再决定接收单车轨迹还是汇总统计数据,可以减少后期接口调整和重复开发。如果需要确认输出字段、通信方式或安装条件,请联系技术团队获取相应产品资料和通信协议。