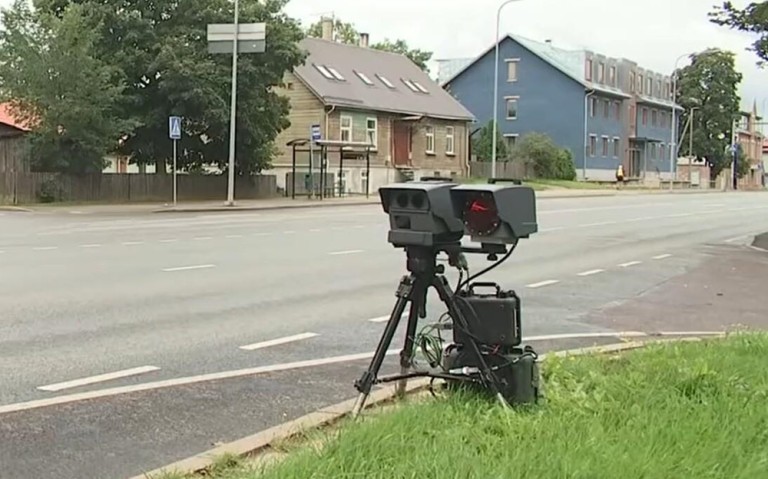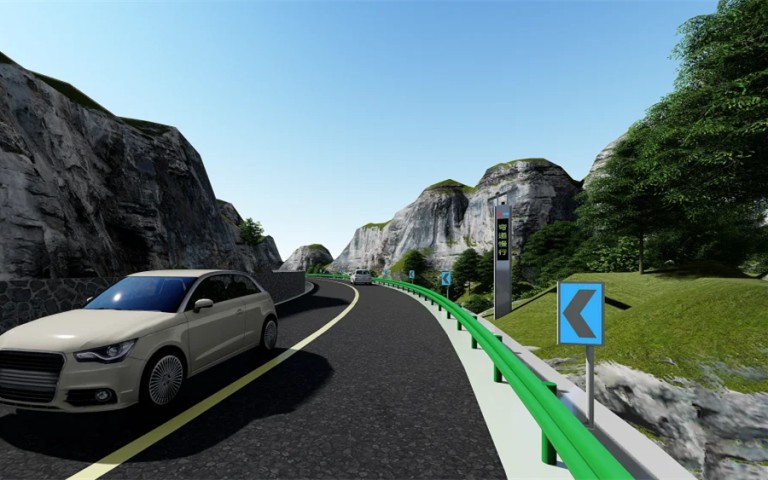
测速雷达是一种利用无线电波测量车辆运动速度的传感器。它可以独立向测速反馈屏输出车速,也可以与控制器、相机或交通管理平台连接,用于弯道预警、道路状态监测和测速抓拍系统集成。
不同测速雷达的能力差异很大。有些设备只能测量一个运动目标的速度,有些则可以同时输出多辆车的距离、速度、坐标和轨迹。因此,选择测速雷达时不能只看测速范围和最大探测距离,还应根据车道数量、目标密度、安装位置和系统接口进行判断。
测速雷达是如何测量车辆速度的?
测速雷达的基本原理是多普勒效应。
雷达发射一定频率的电磁波。当电磁波被运动车辆反射回来时,接收信号的频率会发生变化:
- 车辆向雷达靠近时,回波频率发生一个方向的偏移
- 车辆远离雷达时,回波频率发生相反方向的偏移
- 车辆相对雷达的径向速度越高,多普勒频移通常越大
对于雷达和车辆之间的相对径向速度,基本关系可以表示为:
fᴅ = 2 × vᵣ ÷ λ
其中:
- fᴅ为多普勒频率
- vᵣ为车辆相对于雷达的径向速度
- λ为雷达信号波长
经过换算后:
vᵣ = fᴅ × λ ÷ 2
雷达根据回波中的多普勒频率估算车辆速度。NIST对道路测速雷达的说明同样将多普勒效应作为车辆速度测量的基础。NIST道路测速雷达说明
测速雷达测得的是车辆真实速度吗?
雷达首先测得的是车辆相对于雷达视线方向的径向速度,而不是车辆沿道路方向运动的完整速度。
如果车辆运动方向与雷达视线之间存在夹角,测量关系可以表示为:
vᵣ = v × cosθ
其中:
- vᵣ为雷达测得的径向速度
- v为车辆沿实际行驶方向的速度
- θ为车辆行驶方向与雷达视线之间的夹角
安装角度越大,径向速度与实际道路速度之间的差异通常越明显。这就是测速雷达安装时需要确定朝向、角度和测量区域的原因。
简单测速雷达主要依靠固定安装角度进行补偿;多目标跟踪雷达还可以结合车辆连续坐标和轨迹方向,对道路方向速度进行估算。
CW与FMCW测速雷达有什么区别?
测速雷达常见的工作方式包括单频连续波和调频连续波。
| 对比项目 | CW连续波测速雷达 | FMCW测速雷达 |
|---|---|---|
| 主要测量信息 | 径向速度和运动方向 | 距离、速度、角度及目标位置 |
| 距离分辨能力 | 通常不能直接区分距离 | 可以区分不同距离目标 |
| 多目标处理 | 能力相对有限 | 可以支持多目标处理 |
| 系统复杂度 | 相对简单 | 信号处理与算法更复杂 |
| 典型应用 | 测速反馈屏、简单预警 | 多车道测速、目标跟踪和抓拍集成 |
CW连续波测速雷达
CW雷达连续发射固定频率信号,根据回波中的多普勒频移计算目标速度。
这类雷达结构相对简单,响应速度快,适合测速反馈屏、道路限速提示、弯道来车预警等应用。但由于它通常不能直接测量目标距离,当波束内同时存在多辆车时,需要明确目标选择逻辑。
FMCW测速雷达
FMCW雷达发射频率随时间变化的Chirp信号,可以同时估算目标距离和径向速度。使用多接收天线时,还可以进一步计算目标方位。
通过距离FFT、多普勒FFT、角度估算和目标跟踪,FMCW雷达能够区分不同距离、不同速度和不同车道上的多辆车辆。
有关具体信号处理过程,可以进一步阅读:FMCW雷达如何测距和测速?
单目标测速与多目标测速有什么区别?
单目标测速
单目标测速雷达通常在预设区域内选择一个主要目标并输出速度。目标选择方式可能包括:
- 回波最强目标
- 距离最近目标
- 最先进入检测区域的目标
- 速度达到触发条件的目标
这种方式适合车流相对简单、检测区域明确的单车道或测速反馈应用。
多目标测速
多目标测速雷达需要同时识别和跟踪多辆车,为每个目标分配独立ID,并持续输出:
- 目标速度
- 目标距离
- 横向及纵向坐标
- 运动方向
- 目标所在车道
- 连续轨迹
- 测量线或触发事件
在并排行驶、车辆变道或跟车距离较近的场景中,多目标跟踪有助于判断速度属于哪一辆车,并为相机匹配提供目标依据。
测速反馈雷达与测速抓拍雷达一样吗?
两者都可以测量车速,但系统目的不同。
测速反馈雷达
测速反馈雷达主要用于道路安全提示。它检测来车速度后,将车速发送给LED显示屏或控制器。
典型应用包括:
- 学校和居民区限速提示
- 施工区域速度提醒
- 弯道来车预警
- 隧道入口速度提示
- 厂区和园区道路管理
这类项目通常关注响应速度、来向识别、通信接口、安装便利性和长期稳定性。
例如,HC-TR20测速反馈雷达可向测速反馈屏和道路预警设备输出车辆速度信息。
测速抓拍系统
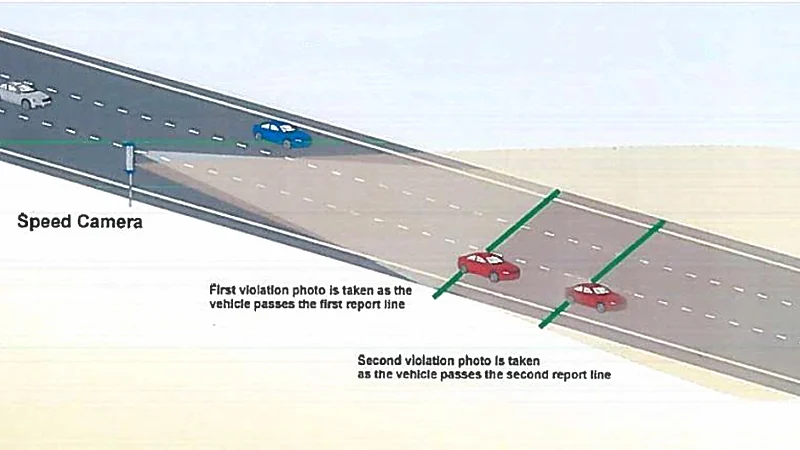
测速抓拍系统不仅需要得到速度,还需要将雷达目标与相机图像、车辆位置和触发时间正确关联。
一套完整系统通常包括:
- 测速雷达
- 相机及补光设备
- 控制器或边缘计算设备
- 目标匹配逻辑
- 时间与位置关联
- 图片及事件记录
- 后台管理平台
雷达输出速度并不等于已经形成完整的执法证据。用于交通执法的设备及系统需要符合项目所在地的法规、产品标准、计量检定和证据管理要求。
我国现行国家标准包括GB/T 21255-2019《机动车测速仪》,其状态已于2026年复审后继续有效。全国标准信息公共服务平台
多车道测速系统如何关联车辆?
在多车道道路上,同一时刻可能有多辆车进入检测范围。系统需要避免将一辆车的速度关联到另一辆车的图片。
典型流程包括:
- 雷达检测车辆距离、速度和方位
- 将雷达坐标转换为道路坐标
- 根据道路配置判断目标所在车道
- 在连续帧之间建立目标轨迹
- 目标经过虚拟测量线时生成触发事件
- 将目标ID、速度、坐标和触发时间发送给控制器
- 控制器根据时间与位置匹配相机图像
因此,多车道测速不仅是“测速精度”问题,还包括坐标稳定性、车道映射、目标ID连续性和通信时延。
如需了解雷达、控制器和相机的协同方式,可查看:测速与抓拍系统集成方案
哪些因素会影响测速结果?
安装角度
雷达测量的是径向速度。安装方向与车辆行驶方向之间的夹角会影响测量结果,需要在安装和配置时进行处理。
雷达晃动
立杆、龙门架或安装支架发生振动时,会改变雷达相对于道路的姿态,影响目标角度和坐标稳定性。
车辆遮挡
大型车辆可能遮挡后方车辆。跟车距离较近或车辆并排行驶时,也会增加目标分离和关联难度。
多径反射
护栏、墙面、隧道结构和大型金属设施可能产生多径反射,形成重复点迹或虚假目标。
目标反射特性
不同车辆的尺寸、外形、材料和朝向会影响回波强度。摩托车等较小目标通常比大型车辆更难稳定检测。
雨雪和表面覆盖
雷达不依赖可见光,在夜间和光照变化场景中具有优势。但强降雨、积雪覆盖、传感器表面污染等因素仍可能降低远距离信噪比。
参数配置
检测门限、目标过滤、车道边界、测量线位置和跟踪参数都会影响系统输出。
如何判断测速雷达是否适合项目?
选型时建议确认以下信息:
- 使用场景是测速反馈、预警、交通监测还是抓拍集成
- 需要覆盖多少条车道
- 是否需要同时跟踪多辆车
- 检测来向、去向还是双向车辆
- 有效检测距离和近距离盲区
- 支持的车辆速度范围
- 测速精度及测试条件
- 数据更新周期
- 是否输出距离、坐标和目标ID
- 是否支持测量线触发事件
- 安装高度、方向及道路结构
- 通信接口和数据输出方式
- 工作温度和防护等级
- 项目所在地的法规及计量要求
如果项目仅需要向限速屏输出一辆来车的速度,简单测速反馈雷达通常已经足够。如果需要在多车道道路上完成目标关联、轨迹输出或相机触发,则应选择具有距离、角度和多目标跟踪能力的交通雷达。
例如,HC-M150多目标交通雷达可以为多车道检测和系统集成输出目标速度、坐标及轨迹数据。
测速雷达常见问题
测速雷达可以在夜间工作吗?
可以。雷达不依赖道路照明。但如果系统需要抓拍车辆图像,夜间图像质量仍取决于相机、曝光、补光和安装条件。
测速雷达可以同时检测多个车道吗?
取决于雷达类型。简单CW测速雷达主要适合明确检测区域;具有角度估算和多目标跟踪能力的FMCW雷达可以覆盖多个车道。
雷达测得的速度为什么与车辆仪表不同?
可能涉及车辆仪表显示偏差、雷达安装角度、目标选择、道路坡度、车辆轨迹和设备标定等因素。应使用符合项目要求的参考设备和测试方法进行验证。
所有测速雷达都能用于执法吗?
不能。普通测速反馈雷达、交通监测雷达和执法测速设备在产品要求、计量检定、系统组成及证据管理方面并不相同。是否可用于执法必须根据当地法规和项目要求确认。
测速雷达需要提供什么数据给相机?
具体取决于系统架构。常见数据包括目标ID、速度、坐标、运动方向、触发时间和测量线事件。详细通信协议可以根据具体项目联系技术团队获取。
总结
测速雷达通过多普勒效应测量车辆相对于雷达的径向速度。CW雷达结构相对简单,适合测速反馈和预警;FMCW雷达能够进一步测量距离和角度,并支持多目标、多车道检测与连续轨迹跟踪。
对于测速反馈项目,重点是稳定输出车速和运动方向;对于多车道监测或抓拍集成项目,则还需要关注目标坐标、目标ID、车道匹配、触发事件和通信接口。
正确选型的关键不是单纯追求更远的探测距离,而是根据道路结构、车辆密度、系统接口和项目合规要求选择合适的雷达类型。