雷达检测
持续跟踪车辆,输出速度、坐标、方向和目标 ID。
方案定位
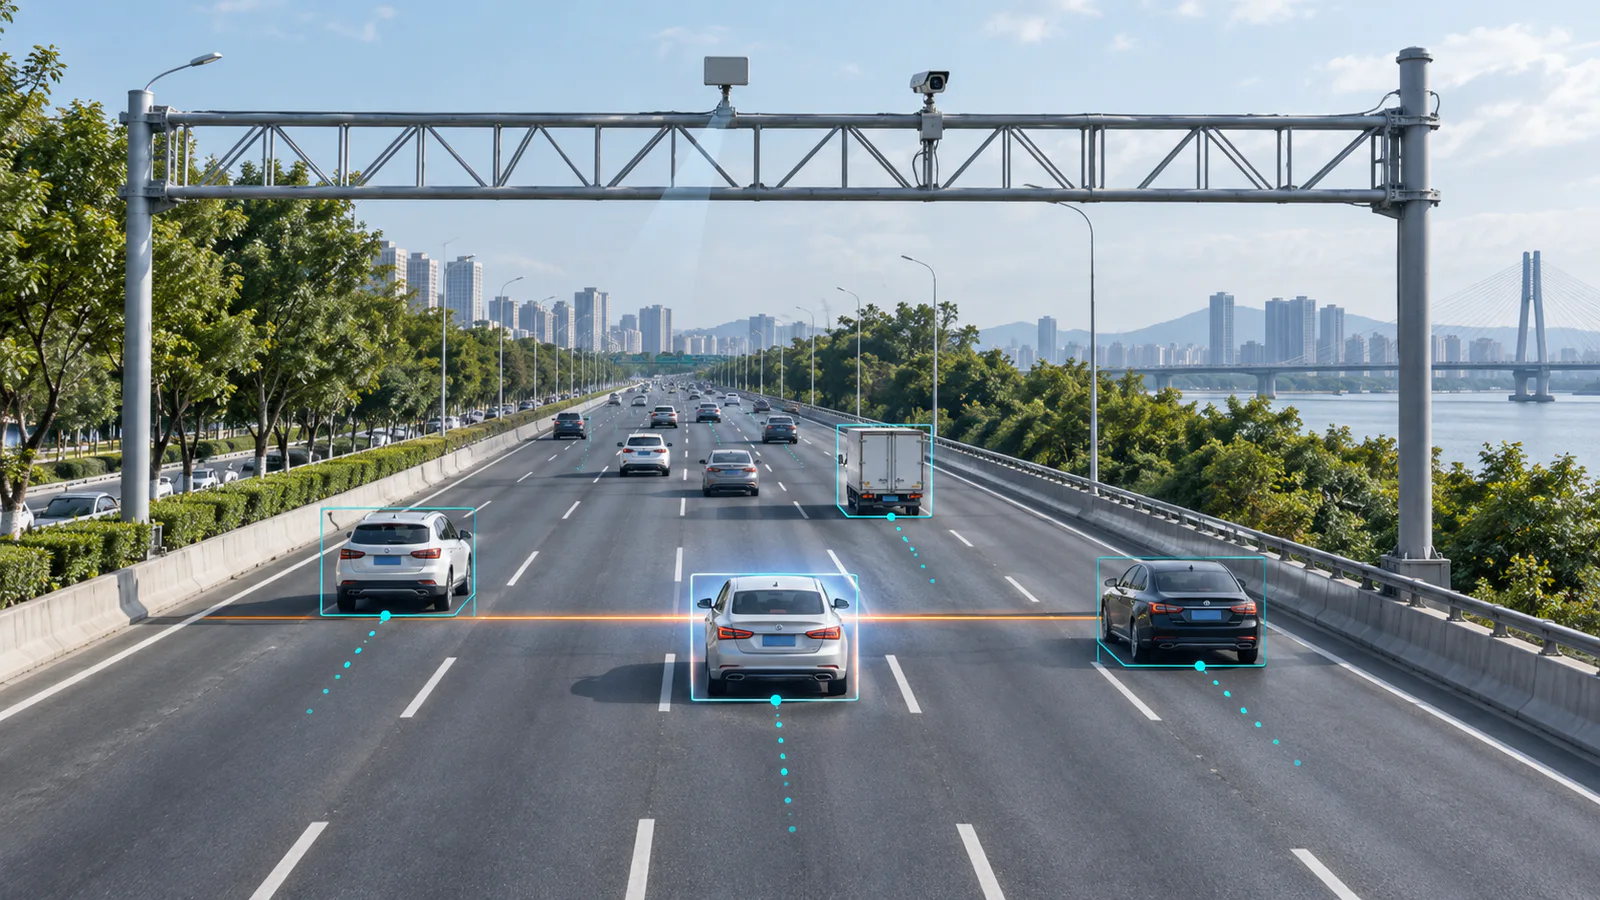
复杂多车道路段中,仅有瞬时触发信号往往不足以完成可靠的车辆匹配。交通雷达对监测区域内目标进行连续跟踪,把目标 ID、速度、位置、方向及触发事件交给控制系统,为相机抓拍提供明确的车辆目标和时机。
本页介绍雷达数据与抓拍系统的集成思路;项目是否用于执法及证据合规,应根据当地法规、认证要求和完整系统配置确认。
联动流程
将连续轨迹、测量线事件和抓拍结果围绕同一车辆目标进行关联。
持续跟踪车辆,输出速度、坐标、方向和目标 ID。
目标经过设定测量线时,生成对应的事件与目标数据。
控制系统按目标位置与触发时机协调相机完成图像采集。
下游平台将目标数据、事件信息与抓拍图像进行匹配。
关键数据
具体字段、接口和时序以产品通信协议及项目集成文档为准。
适用场景
根据车道布局、杆位、相机视场和业务规则进行现场配置。
持续识别同向或双向道路目标,向控制系统提供车辆级测速与位置数据。
配合路中门架或路侧安装,对进入测量区域的车辆持续跟踪。
为限速路段、事故高发路段及特殊管理区域提供前端目标数据。
推荐交通雷达
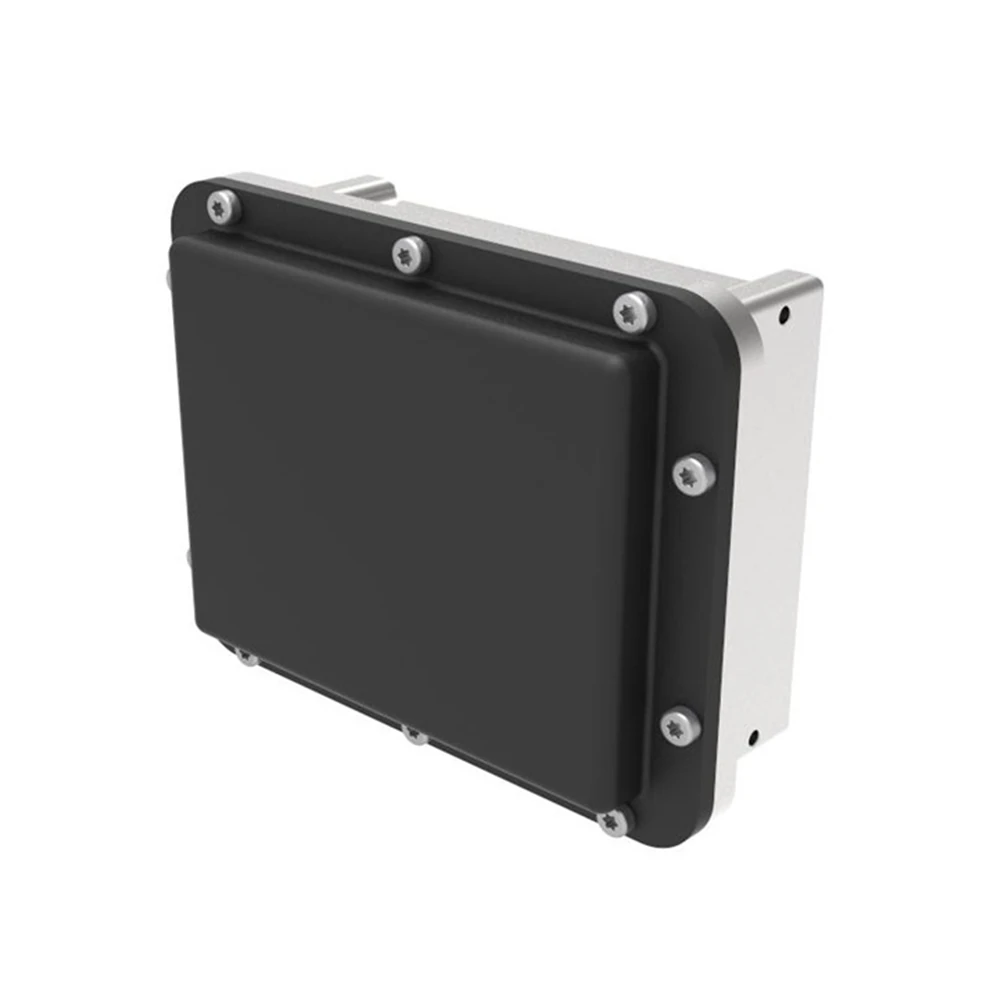
HC-M150持续检测并跟踪多车道车辆,通过RS485向控制器输出目标速度、坐标、轨迹及测量线事件,适合交通监测与测速抓拍系统集成。
查看 HC-M150 产品详情 →部署前确认
这些信息直接影响雷达安装位置、测量线配置和目标匹配效果。
提供道路宽度、车道线、弯曲情况、限速方向以及目标行驶路径。
确认路侧或路中安装位置、安装高度、相机数量及抓拍区域。
确认控制器接口、所需数据字段、事件判断逻辑及平台关联方式。
详细通信协议及集成文档请联系我们获取。
项目咨询
提供车道数量、安装位置、相机配置、控制器接口和预期业务流程,我们将协助评估雷达选型与联动方式。