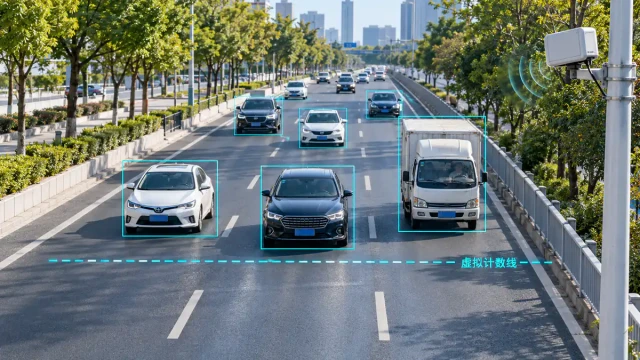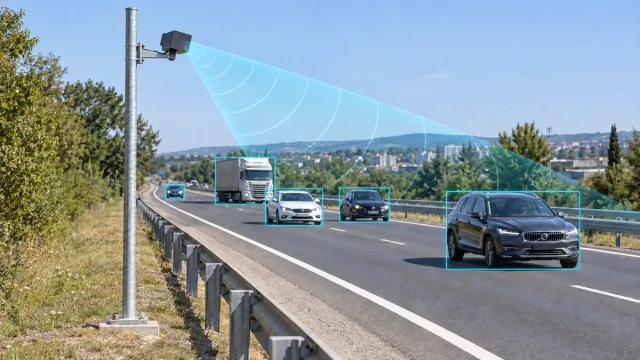
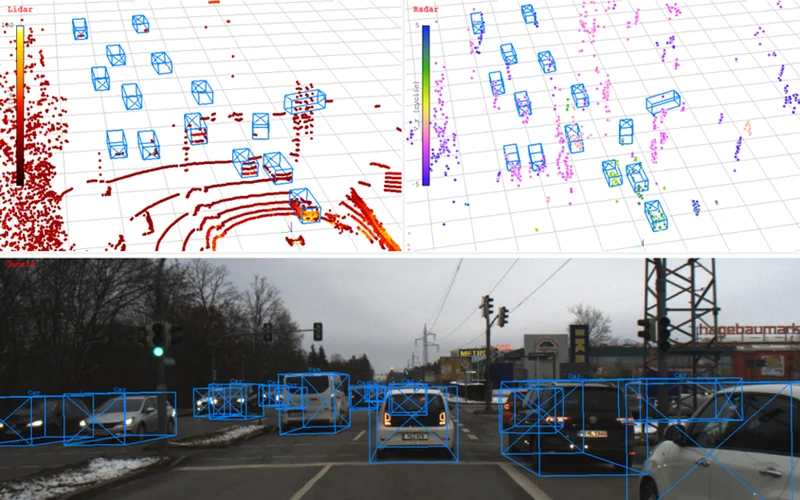
雷达车辆检测器是一种通过电磁波测量车辆距离、速度、角度和运动方向的非接触式交通传感器。设备通常安装在道路侧方、中央位置、灯杆或门架上,无需切割路面,即可持续检测监测区域内的车辆。
与只提供车辆有无信号的点式检测器相比,多目标雷达车辆检测器可以同时跟踪多辆车,并输出目标ID、坐标、速度、方向、车型和连续轨迹。系统还可以根据目标数据计算车流量、平均速度、占有率和车头时距,用于交通流量监测、信号控制、事件分析和测速抓拍系统。
本文重点介绍雷达车辆检测器能够提供什么数据、如何安装和标定,以及怎样根据项目需求选择合适的产品。
雷达车辆检测器如何工作
雷达向道路检测区域发射电磁波。电磁波遇到车辆后产生反射,设备接收回波并通过信号处理获得目标信息。
交通雷达通常需要完成以下测量:
- 根据回波变化测量车辆速度;
- 根据传播时间或调频信号获得目标距离;
- 根据多接收通道计算目标角度;
- 将距离和角度转换为道路坐标;
- 将连续检测结果关联为车辆轨迹;
- 根据目标尺寸和运动特征进行车型分类。
采用FMCW体制的雷达可以同时获得距离和径向速度信息;采用多通道或MIMO阵列的产品还可以提高角度测量和多目标分离能力。
雷达内部首先产生目标点,再通过聚类、数据关联和跟踪算法建立车辆目标。上层系统接收到的通常不是原始回波,而是已经处理后的车辆目标列表和交通统计数据。
如果需要深入了解测速和测距过程,可以查看FMCW雷达测距测速原理。
雷达车辆检测器可以输出哪些数据
选择设备前,首先要区分目标级数据和车道级统计数据。两种数据面向的系统用途不同。
目标级车辆数据
目标级数据描述每一辆被跟踪车辆的实时状态,通常包括:
- 目标ID;
- 纵向与横向坐标;
- 实时速度;
- 运动方向;
- 目标长度和宽度;
- 车辆类型;
- 所属车道;
- 连续运动轨迹;
- 时间戳;
- 虚拟检测线或检测区域触发信息。
目标级数据适合需要继续判断车辆行为的系统,例如测速抓拍、事件检测、车路协同、车辆与相机匹配及精细化信号控制。
车道级交通统计
车道级数据描述一段时间内某条车道的总体运行状态,通常包括:
- 车流量;
- 平均速度;
- 车道占有率;
- 车头时距;
- 车型分类数量;
- 排队或低速运行状态。
这类数据适合交通流量调查、道路运行状态分析、交通诱导和信号配时。
如果平台只需要流量和平均速度,可以直接使用车道级统计;如果还需要跟踪车辆、判断事件或关联相机,则应选择能够输出目标列表和连续轨迹的雷达。
雷达车辆检测器有哪些应用
多车道交通流量监测
雷达持续检测各车道内的车辆,并向交通平台输出车流量、平均速度、占有率和车头时距。
与单点检测不同,多目标雷达还可以提供车辆在监测区域内的位置和轨迹,帮助平台分析车辆到达、排队和车道运行状态。
具体系统结构可以参考交通流量监测方案。
交通信号控制
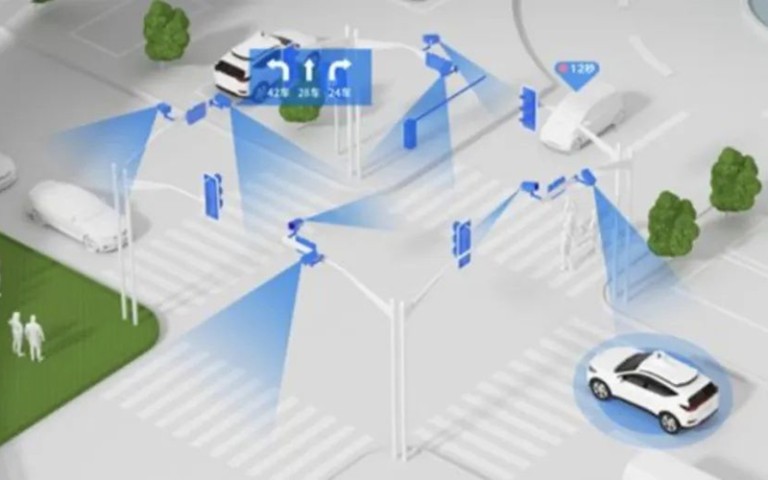
路口系统可以利用车辆存在、到达速度、排队状态和车道流量调整控制策略。
如果只需要停止线车辆有无信号,简单区域检测可能已经足够;如果需要分析车辆到达时间、排队长度和多车道轨迹,则需要具备坐标和目标跟踪能力的交通雷达。
交通事件检测
雷达可以向事件检测系统提供目标位置、速度、方向和轨迹。平台根据道路区域和事件规则识别异常停车、逆行、拥堵、排队及区域侵入等状态。
雷达主要负责目标测量和跟踪,事件是否成立通常还需要控制器或平台进行判断。相关内容可以查看交通事件检测雷达原理与应用。
测速与相机联动
测速系统不仅需要车辆速度,还需要判断车辆所在车道,并把雷达目标与相机拍摄的车辆进行对应。
此类项目应关注:
- 速度测量能力;
- 目标坐标;
- 车道匹配;
- 目标ID连续性;
- 虚拟测量线事件;
- 雷达与相机的时间同步;
- 多辆车同时经过时的目标关联。
雷达提供速度和位置数据,相机提供车辆图像及车牌信息。二者承担的功能不同。
车路协同与路侧感知
雷达可以向路侧控制器或边缘设备输出车辆位置、速度、方向和轨迹。系统经过坐标转换和协议处理后,可以把这些数据用于道路状态分析、路侧感知或协同应用。
是否能够直接接入特定车路协同平台,取决于数据协议、坐标系统、时间同步和平台接口,不能只根据“支持目标输出”进行判断。
雷达车辆检测器与其他技术有什么区别
已有的车辆检测器选型文章详细比较了地感线圈、地磁、视频和毫米波雷达。对于雷达车辆检测器,可以重点理解以下特点。
与地感线圈相比
雷达安装在道路上方或侧方,通常不需要切割路面,适合不能长时间封闭车道的项目。
地感线圈适合固定位置的车辆存在检测;雷达更适合需要速度、坐标、多车道覆盖和连续轨迹的项目。
与地磁检测器相比
地磁设备适合单点车辆存在或停车位检测,但多车道覆盖通常需要安装多个节点。
一台多目标交通雷达可以在视场条件允许时覆盖多条车道,并提供车辆速度和连续位置数据。
与视频检测相比
视频能够提供车辆外观、颜色、车牌和现场画面,适合人工查看及图像取证。雷达不能直接识别车牌,却可以直接测量车辆速度、距离和运动方向,并且不依赖环境光线。
在需要目标数据与现场画面的项目中,可以采用雷达和视频配合,而不是要求其中一种传感器承担全部功能。
安装方式如何影响检测效果
雷达的标称检测距离并不能代表所有安装条件下都能达到相同效果。检测范围还会受到安装高度、道路宽度、雷达朝向、车辆类型、遮挡和现场反射环境影响。
路侧安装
路侧安装施工方便,适合利用现有灯杆或独立立杆,但需要考虑大型车辆对相邻车道目标的遮挡。
道路较宽、车流密集或大型车辆比例较高时,应评估横向覆盖和目标轨迹连续性。
道路中间或门架安装
中央位置或门架安装有利于获得更对称的道路视场,可以减少部分侧向遮挡,但安装与维护条件通常更复杂。
选择位置时还要考虑标志牌、护栏、龙门架横梁和其他金属设施产生的反射。
前向与侧向监测
前向监测适合持续跟踪车辆在道路方向上的运动过程,便于输出目标轨迹和提前获得车辆状态。
侧向监测可以用于道路断面流量和速度统计,但实际能力取决于产品波束、安装角度和算法配置。并非所有雷达都适合任意安装方向。
安装后为什么还需要标定
雷达完成固定和接线后,还需要把内部检测坐标与实际道路对应起来。
通常需要配置:
- 雷达安装高度;
- 方位角和俯仰角;
- 道路方向;
- 车道边界;
- 检测起止范围;
- 虚拟检测线;
- 需要排除的区域;
- 目标尺寸及速度过滤条件。
车道边界错误会导致车辆被分配到错误车道;角度或高度配置不正确会影响坐标与速度结果;检测范围过大则可能把相邻道路或无关目标纳入系统。
因此,现场标定和实际车辆测试是部署过程的一部分,不能只依赖出厂参数。
如何评估雷达车辆检测器
选型时不应只比较检测距离和宣传精度,还要结合项目的数据需求和现场条件检查以下指标。
检测范围
确认最近和最远检测距离是否覆盖实际业务区域。远距离并不一定越大越好,过大的范围可能引入无关目标和环境反射。
车道数量
“最多覆盖多少车道”需要结合道路宽度、安装位置和视场角判断。道路图和安装位置比单独的最大车道数更有参考意义。
最大跟踪目标数
高速公路、宽路口或拥堵场景中可能同时出现大量车辆。最大目标数应留有余量,并检查密集车流下目标轨迹是否稳定。
数据更新周期
更新周期决定平台能够多快获得车辆状态。测速、轨迹分析和事件检测通常比普通流量统计更依赖连续、低延迟的数据。
坐标与轨迹连续性
除了检查是否检测到车辆,还要观察:
- 坐标是否稳定;
- 车辆所属车道是否正确;
- 遮挡后目标能否恢复;
- 目标ID是否频繁改变;
- 相邻车辆能否正确分离;
- 车辆进入和离开区域时是否产生异常轨迹。
通信接口
应根据现场控制器和平台选择RS485或以太网,并提前确认:
- 通信协议;
- 波特率或网络参数;
- 目标数据格式;
- 时间戳;
- 坐标定义;
- 数据更新方式;
- 通信中断恢复机制。
详细协议通常需要在项目集成阶段向设备厂家获取。
HC-M150与HC-M250如何选择
HC-M150多车道交通雷达
HC-M150适合常规多车道车辆检测、目标级数据输出、交通流量监测和测速抓拍系统集成。
主要参数包括:
- 10至150米检测距离;
- 最多8车道覆盖;
- 最多64个目标跟踪;
- 50毫秒数据更新周期;
- RS485通信;
- 输出车辆速度、坐标、方向、车型和连续轨迹;
- IP67防护等级。
当项目使用路侧控制器、检测距离在150米以内,并需要通过RS485接收实时目标数据时,可以优先评估HC-M150。
HC-M250远距离交通雷达
HC-M250适合高速公路、城市主干道和需要更远前向检测距离的交通监测项目。
主要参数包括:
- 10至300米检测距离;
- 双向最多8车道监测;
- 最多128个目标跟踪;
- 70毫秒数据更新周期;
- 以太网通信;
- 输出车辆目标和车道级交通统计;
- IP67防护等级。
HC-M250适合交通流量监测、车路协同、信号控制和道路状态分析,不定位于测速执法取证应用。
雷达车辆检测器如何验收
现场验收应根据项目实际用途设计测试,而不是只检查设备是否有数据。
建议至少检查:
- 不同车道的车辆检出情况;
- 车辆速度与参考设备的对比;
- 车辆坐标和车道归属;
- 目标ID和轨迹连续性;
- 小型车辆与大型车辆的检测;
- 密集车流和排队条件;
- 遮挡后目标恢复情况;
- 夜间、雨雾等环境下的持续运行;
- 流量、平均速度和占有率统计;
- 平台通信中断与恢复;
- 事件或虚拟检测线触发结果。
如果项目需要测速抓拍或事件识别,还应分别测试多车并行、车辆变道、低速排队、异常停车和相机联动场景。
验收标准应在项目开始前确定,并明确参考设备、测试车辆数量、测试时段和允许误差。
常见问题
雷达车辆检测器可以检测静止车辆吗?
取决于雷达体制、信号处理和目标跟踪算法。只依赖多普勒速度的简单雷达可能难以持续检测完全静止的车辆;具备距离测量和静止目标处理能力的产品可以支持车辆存在或异常停车相关应用。选型时应明确静止目标保持要求。
雷达车辆检测器能识别车型吗?
部分产品可以根据目标长度、宽度、反射特征和运动轨迹进行车型分类,但分类数量和准确性取决于雷达分辨率、安装方式和算法。应以产品规格和现场测试结果为准。
雷达可以识别车牌吗?
不能。雷达可以测量车辆的位置、速度和运动方向,但不能直接读取车牌。需要车牌信息时,应使用摄像机和车牌识别系统。
一台雷达能覆盖多少条车道?
取决于雷达视场角、安装高度、道路宽度、检测距离和遮挡条件。HC-M150和HC-M250在满足安装条件时最多可以覆盖8条车道,但具体项目仍需根据道路图和安装位置确认。
雷达安装后可以直接使用吗?
通常不能。设备固定和接线完成后,还需要设置安装高度、角度、道路方向、车道边界、检测区域和过滤条件,并使用实际车辆进行标定和验收。
总结
雷达车辆检测器的价值不只是判断道路上有没有车辆,而是持续输出车辆速度、位置、方向和轨迹,为交通系统提供可以继续处理的目标级数据。
选择产品时,应先明确需要车辆存在信号、交通统计还是完整目标轨迹,再结合检测距离、车道数量、安装位置、通信接口和平台需求确定型号。
对于150米以内、使用RS485接入并需要多车道目标数据的项目,可以评估HC-M150;对于需要300米远距离检测、更多同步目标和以太网接入的交通监测项目,可以评估HC-M250。
在正式选型前,建议提供道路图、车道数量、检测距离、安装位置、目标数据字段和平台接口要求,以便确认设备配置和现场实施方案。