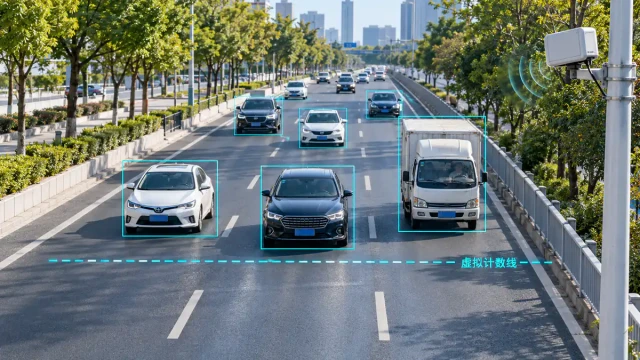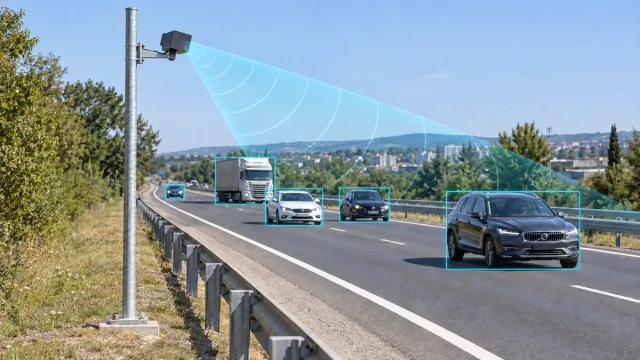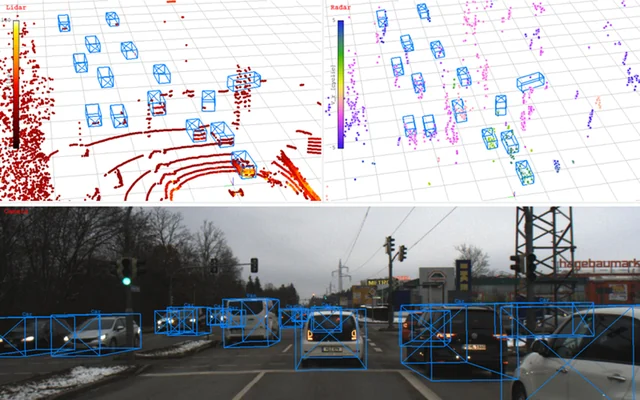
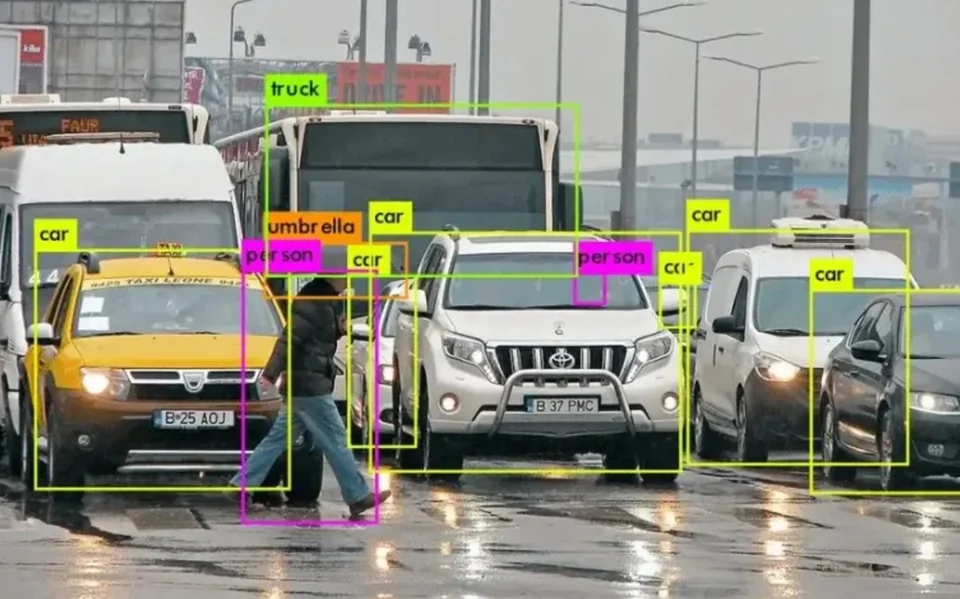
高速公路、城市快速路、隧道和重要交通节点需要持续掌握车辆运行状态,并尽早发现异常停车、逆行、排队和拥堵等事件。交通事件检测雷达通过连续测量车辆的位置、速度、方向和运动轨迹,为道路事件识别系统提供稳定的前端目标数据。
需要注意的是,雷达并不是看到一个目标后便直接认定发生了交通事故。完整的事件检测过程通常由交通雷达、路侧控制器或边缘计算设备、事件判断规则、管理平台以及视频确认系统共同完成。
什么是交通事件检测雷达
交通事件检测雷达是一类面向道路目标持续检测和跟踪的雷达传感器。它向监测区域发射电磁波,并分析车辆返回的回波信号,获得目标距离、速度、角度和运动方向。系统连续关联不同时刻的检测结果,为每个目标建立相对稳定的目标ID和运动轨迹。
与只检测某个断面是否有车辆通过的传感器不同,多目标交通雷达可以持续观察车辆在监测区域内的运动过程。上层系统可以根据车辆轨迹、道路模型和事件规则,判断车辆是否出现停车、逆行、异常减速或排队等状态。
交通事件管理通常包括事件检测、事件确认、响应处置和道路恢复等多个环节。雷达主要承担前端检测和数据输出,视频监控、管理平台及工作人员则可进一步完成事件确认和处置。
交通事件检测雷达可以识别哪些事件
异常停车和慢速车辆
系统可以在车道、路肩、隧道或其他指定区域内设置事件检测区域。当车辆速度降低到设定范围并持续达到规定时间后,平台可以生成异常停车或慢速车辆预警。
停车速度阈值、持续时间和检测区域需要根据道路类型设置。拥堵车流中的正常停车不能直接视为交通事故,因此通常还要结合周围车辆速度、排队状态和车道位置进行判断。
车辆逆行
雷达持续输出车辆的运动方向。完成车道方向和道路坐标标定后,系统可以比较目标运动方向与车道规定方向,识别可能的逆行车辆。
匝道、收费站、隧道出入口和封闭道路是常见的逆行检测场景。为了减少道路弯曲、掉头区或施工改道引起的误报,应为不同检测区域分别配置方向规则。
排队和交通拥堵
当某一车道内车辆数量增加、平均速度下降并形成连续低速目标时,系统可以判断排队或拥堵状态。
交通事件检测不应只依赖单辆车的瞬时速度。结合车流量、平均速度、占有率、排队长度和持续时间,可以更准确地区分短暂减速与持续拥堵。
异常减速和速度变化
雷达可以持续测量车辆速度,并根据目标轨迹计算速度变化。系统可以识别车辆突然减速、道路整体速度快速下降或者相邻车道速度差异明显等异常状态。
这类数据可以用于道路风险分析、可变信息板联动和上游车辆预警,但具体事件阈值需要结合道路限速、道路曲线和历史交通状态确定。
车道侵入与越界事件
在施工区、应急车道、封闭车道或特定管理区域中,可以设置虚拟检测线和检测区域。当目标进入限制区域或者跨越指定边界时,系统生成事件信号。
事件判断是否能够精确到具体车道,取决于雷达的定位能力、安装位置、道路标定和目标跟踪稳定性。
行人与小型障碍物
部分雷达可以检测行人、非机动车或一定尺寸的道路障碍物,但这种能力不能从“能够检测车辆”直接推导出来。小目标的反射特征、距离、遮挡和安装角度都会影响检测效果。
如果项目要求检测行人、抛洒物或小型障碍物,应在选型阶段明确目标尺寸、检测距离和验收条件,并通过现场测试确认。对于需要事件取证的项目,通常还应配置视频确认。
从目标数据到事件报警的处理流程
第一步:建立道路坐标与检测区域
安装雷达后,需要根据道路方向、车道线、路肩、匝道和重点监测区域建立道路坐标。系统中的虚拟车道、检测线和事件区域必须与实际道路位置对应。
第二步:持续输出目标轨迹
雷达持续输出目标ID、X/Y坐标、速度、方向及其他可用信息。目标跟踪算法把连续检测结果关联成轨迹,减少系统把同一辆车重复计算为多个目标的情况。
第三步:配置事件判断规则
上层控制器或平台根据项目要求配置规则,例如:
- 目标进入禁行区域;
- 车辆运动方向与车道方向相反;
- 车辆速度低于阈值并持续一定时间;
- 某一车道平均速度持续下降;
- 排队长度超过预设范围;
- 车辆跨越指定虚拟检测线。
不同道路不能简单采用完全相同的规则。高速公路、城市路口、隧道和施工区需要分别设置阈值与确认时间。
第四步:过滤短时波动和重复报警
车辆正常变道、短时减速和拥堵启停都可能触发初步条件。系统需要通过持续时间、轨迹连续性、相邻目标状态和区域条件过滤短时波动。
同一目标连续满足条件时,还要避免在短时间内反复生成相同报警。
第五步:输出事件并进行确认
事件信息可以包含事件类型、发生时间、目标ID、目标坐标、车道和目标速度。平台接收到事件后,可以联动视频、可变信息板、声光报警设备或交通管理系统。
雷视融合系统可以利用雷达提供的目标位置引导摄像机定位,并通过视频画面确认现场情况。雷达负责测量和跟踪,视频负责提供直观图像,两者承担的功能并不相同。
交通事件检测需要哪些数据
完整的事件判断通常需要以下目标级或车道级数据:
- 目标ID;
- X/Y坐标;
- 实时速度和运动方向;
- 连续运动轨迹;
- 目标所在车道;
- 目标尺寸或车型分类;
- 车流量与平均速度;
- 车道占有率;
- 排队长度或低速目标数量;
- 虚拟检测线及区域触发结果。
具体可以输出哪些字段,应以所选雷达型号、通信协议和项目配置为准。不能仅根据产品名称推断所有事件功能都已经集成在雷达内部。
雷达检测与视频检测有什么区别
雷达可以直接测量目标速度、距离和方向,并且对光照变化不敏感。FHWA的交通检测资料指出,微波雷达可直接测量速度,并可支持多车道应用;视频检测则可以提供更直观的道路画面和目标外观信息。
摄像机容易受到强光、阴影、镜头污染以及部分恶劣天气影响,但适合事件确认、车型观察和图像记录。雷达缺少车牌和现场画面,却能提供连续的目标位置与速度数据。
因此,交通事件检测项目通常不是在雷达和视频之间简单二选一:
- 只需要目标数据和状态统计时,可以使用雷达接入现有平台;
- 需要远程确认事件时,可以采用雷达与视频联动;
- 需要执法取证时,还需配置符合项目要求的相机、补光、时间同步和证据管理系统。
安装与调试需要注意什么
明确需要检测的事件
项目开始前应先确定需要检测的是异常停车、逆行、拥堵、排队还是区域侵入。事件定义不同,对检测范围、目标类型和规则配置的要求也不同。
检查安装视场与大型车辆遮挡
雷达需要覆盖目标道路区域。立杆、标志牌、护栏、道路弯曲和大型车辆遮挡都可能影响连续跟踪。安装前应根据道路图、杆位和检测距离进行评估。
校准车道和道路方向
逆行、车道侵入和排队检测依赖准确的道路坐标。安装后应使用实际车辆验证车道位置、运动方向和虚拟检测区域。
确认静止目标保持能力
异常停车检测需要系统在车辆速度接近零时仍能保持目标。选型时应确认产品是否支持静止或低速目标检测,并通过现场测试验证目标保持时间和报警逻辑。
明确事件由哪一层生成
有的雷达直接输出部分事件信号,有的产品只输出目标数据,由控制器或平台计算事件。项目设计时应明确雷达、边缘设备和管理平台各自承担的功能。
建立现场验收指标
事件检测系统不应只检查“有没有报警”,还应记录:
- 事件检出情况;
- 误报与漏报情况;
- 报警位置误差;
- 报警时间和处理延迟;
- 目标轨迹连续性;
- 拥堵和正常停车情况下的区分能力;
- 雨雾、夜间和大流量条件下的运行情况。
验收阈值应根据现场道路、目标类型和项目要求确定,不宜直接套用脱离场景的统一准确率。
HC-M150与HC-M250如何选择
HC-M150多车道交通雷达
HC-M150适用于常规多车道道路监测、车辆跟踪、信号控制及事件检测数据输出。
主要能力包括:
- 10至150米检测距离;
- 最多8车道覆盖;
- 最多64个目标持续跟踪;
- 50毫秒数据更新周期;
- RS485目标数据输出;
- 输出目标ID、坐标、速度、方向和轨迹等信息。
当项目使用路侧控制器,并通过RS485接收实时目标数据时,可以优先评估HC-M150。
HC-M250远距离交通雷达
HC-M250适用于需要更远前向监测范围、更多同步目标和以太网接入的道路项目。
主要能力包括:
- 10至300米检测距离;
- 双向最多8车道监测;
- 最多128个目标持续跟踪;
- 70毫秒数据更新周期;
- 以太网通信;
- 输出目标轨迹和交通流量统计数据。
HC-M250定位于远距离交通流监测、车路协同和交通状态分析,不作为测速执法取证设备使用。
最终选型需要结合道路宽度、检测距离、安装位置、目标数量、通信接口和事件类型共同确定。
常见问题
交通事件检测雷达能直接判断交通事故吗?
雷达可以识别异常停车、速度突变、轨迹异常和道路状态变化,为事故发现提供线索。但仅凭一个异常目标通常不能直接确认已经发生事故。实际项目中可通过视频联动或管理平台进一步确认。
雷达能否检测道路抛洒物?
取决于目标尺寸、材料、距离、雷达分辨能力和安装条件。小型或低反射目标可能无法稳定检测。需要抛洒物检测时,应提出明确的最小目标要求并开展现场验证。
交通事件检测雷达能完全替代摄像机吗?
不能简单替代。雷达适合输出速度、位置和轨迹数据,摄像机适合提供现场图像和事件确认。需要可视化确认或取证时,通常采用雷视联动。
一条道路需要安装多少台雷达?
需要根据道路宽度、车道数量、检测距离、道路弯曲程度、安装位置和遮挡情况确定。单台雷达无法覆盖的长距离或复杂路段,可以采用分段部署,但需要处理不同设备间的检测区域和事件衔接。
结语
交通事件检测的核心不是简单增加一个传感器,而是把可靠的目标数据、准确的道路标定、合理的事件规则和现有管理平台结合起来。
交通雷达能够持续输出车辆速度、位置、方向和轨迹,为异常停车、逆行、排队、拥堵和区域侵入等事件提供判断依据。项目实施前应明确事件类型和验收标准,并根据检测范围、安装条件和通信接口选择合适的雷达。
如需评估道路事件检测项目,请提供道路图、车道数量、检测距离、安装位置、需要识别的事件及平台接口要求,以便确认雷达型号和系统接入方式。