雷达可以探测无人机,但小型无人机并不是容易识别的目标。
消费级多旋翼无人机尺寸较小,通常在低空飞行,可以缓慢移动、突然改变方向或者长时间悬停。其回波容易与建筑、树木、地面设施、鸟类和其他低空目标混合。
因此,无人机雷达需要解决的不只是“有没有回波”,还包括目标是否稳定、是不是无人机、是否进入警戒区域以及是否需要联动光电设备进一步确认。
雷达能发现无人机吗
雷达通过发射电磁波并接收目标反射回波,获得目标的距离、速度和方向信息。只要无人机产生的有效回波高于系统检测门限,并且没有被遮挡或强杂波淹没,雷达就可能发现并跟踪它。
但探测结果取决于多种条件:
- 无人机的尺寸、结构和材料;
- 无人机相对于雷达的姿态;
- 飞行距离和高度;
- 雷达工作频率、带宽和发射接收能力;
- 天线增益、波束宽度和扫描方式;
- 地形、建筑和植被形成的遮挡;
- 地面与空中杂波;
- 目标速度和运动方向;
- 信号积累时间和检测算法;
- 系统允许的虚警水平。
因此,不能只根据一个标称距离判断无人机雷达的实际效果。
为什么小型无人机难以探测
目标反射信号较弱
雷达接收到的回波强度与目标的雷达散射特性有关。小型无人机外形尺寸有限,并使用塑料、复合材料和小型金属部件,回波可能明显弱于汽车、大型飞机或其他大目标。
同一架无人机在不同姿态和观察角度下,反射强度也会发生变化。正面、侧面、底部和旋转过程不一定产生相同的回波。
飞行高度低
小型无人机通常贴近地面、建筑或树木飞行。此时,雷达收到的不仅是无人机回波,还包括地面、墙体、植被、车辆和其他设施的反射。
低空目标回波可能被强烈的地面杂波覆盖,增加检测门限设置的难度。门限过高可能漏掉弱小无人机;门限过低则可能产生大量虚警。
飞行速度较慢
许多传统监视雷达更容易从多普勒频移中发现高速运动目标。小型无人机可以低速飞行,甚至悬停,其主体径向速度可能接近零。
如果系统简单过滤低速或静止回波,悬停无人机可能与固定背景一起被抑制。
运动方式灵活
多旋翼无人机可以起降、悬停、横向移动、突然转向和快速改变高度。运动状态频繁变化会增加目标关联和轨迹保持的难度。
当无人机在建筑或树木后短暂消失后,系统还需要判断重新出现的目标是否为原来的同一架无人机。
容易与鸟类混淆
鸟类与小型无人机都可能具有尺寸小、飞行高度低和速度范围相近的特点。只依靠距离和主体速度,系统不一定能够可靠区分两者。
雷达通常需要结合轨迹特征、加速度、航向变化和微多普勒特征进行分类,但分类结果仍会受到距离、信噪比、姿态和环境影响。
无人机探测雷达如何工作
典型无人机雷达处理流程包括以下步骤。
1. 发射与接收
雷达向指定空域发射电磁波,并接收无人机、鸟类、建筑和地面反射回来的信号。
2. 距离处理
系统通过脉冲传播时间或FMCW拍频估算目标距离,将不同距离的回波分离到相应的距离单元。
3. 多普勒处理
目标相对于雷达运动时会产生多普勒变化。系统通过连续观测估算目标的径向速度。
悬停无人机主体速度可能接近零,但旋翼仍然可能产生周期性的微运动特征。
4. 角度估计
系统利用机械扫描、相控阵或多接收天线之间的幅相差异估算目标方向。
关于天线阵列、波束形成和测角的技术原理,可参考阵列雷达信号处理。
5. 目标检测
雷达通过CFAR等方法从噪声和杂波中提取可能的目标回波。检测门限通常需要随着背景环境变化而调整。
6. 聚类与跟踪
同一目标可能产生多个检测点。系统需要先完成聚类,再通过连续帧关联形成稳定轨迹。
多目标跟踪过程可参考多目标跟踪雷达的原理与应用。
7. 目标分类
系统结合主体速度、轨迹、回波强度和微多普勒等特征,估计目标属于无人机、鸟类或其他低空目标的可能性。
分类属于概率判断,不能把一次算法输出直接当作最终身份确认。
什么是无人机的微多普勒特征
目标整体平移会产生主体多普勒频移;旋翼、桨叶和其他运动部件还会在主体回波附近产生额外的频率调制,这类现象通常称为微多普勒。
多旋翼无人机的桨叶高速旋转,可能形成具有周期性的时频特征。鸟类拍动翅膀也会产生微多普勒,因此系统需要比较特征的周期、带宽、稳定性和时间变化,而不是简单判断“有没有微多普勒”。
微多普勒分类效果会受到以下因素影响:
- 目标距离;
- 信噪比;
- 雷达观察角度;
- 无人机旋翼数量和转速;
- 目标机动状态;
- 信号观测时间;
- 时频处理参数;
- 训练数据是否覆盖实际环境。
实际系统通常会把微多普勒与轨迹和光电图像结合使用。
探测、跟踪、分类和确认不是一回事
低空安防系统经常使用“发现无人机”这个表述,但实际可以分为四个阶段。
探测
系统发现某处存在无法用背景解释的目标回波。
跟踪
系统在连续观测中保持目标编号,并输出位置、速度、方向和轨迹。
分类
系统根据雷达特征判断目标更接近无人机、鸟类或其他类别。
确认
光电设备或人工复核进一步判断目标类型、外观及行为。
雷达能够在大范围内持续搜索和提供坐标,但通常不负责识别无人机品牌、型号或携带物。需要详细视觉信息时,应联动可见光或红外设备。
无人机雷达如何区分鸟类
鸟类与无人机区分通常会综合使用以下信息:
- 飞行速度;
- 加速度;
- 航向变化;
- 轨迹平滑程度;
- 悬停时间;
- 高度变化;
- 雷达散射强度;
- 微多普勒时频特征;
- 目标连续存在时间;
- 光电图像。
鸟类飞行行为具有较强的不确定性,无人机也可能采用复杂机动,因此不存在任何单一特征可以在所有环境下完全准确区分两者。
分类模型还需要使用与部署现场相近的数据验证。只在实验室或单一环境中获得的准确率,不能直接代表实际项目效果。
悬停无人机为什么容易漏检
悬停时,无人机主体相对于雷达的径向速度可能接近零。为了抑制建筑、地面和其他固定物体形成的强回波,部分系统会过滤接近零速度的目标。
如果过滤范围设置过宽,悬停无人机也可能被一并抑制。
改进悬停目标检测通常需要:
- 保留一定范围内的低速目标;
- 结合旋翼微多普勒特征;
- 使用背景更新与静态杂波建模;
- 通过轨迹历史维持目标状态;
- 利用光电或无线电探测交叉确认。
这会增加计算量,也需要更精细地控制虚警。
哪种频段更适合无人机探测
不同频段在天线尺寸、波束宽度、传播损耗、目标反射和设备成本方面存在差异。不存在只靠频率就能确定探测距离和分类效果的简单结论。
较高频率通常更容易使用较小天线获得较窄波束和较高的距离、角度分辨能力,但传播损耗、天气适应性和硬件要求也需要综合评估。
较低频率可能在传播和大范围搜索方面具有不同优势,但对小型目标的角度分辨和精细特征提取仍取决于天线孔径、带宽及信号处理。
评估时应关注完整系统指标,而不是只比较“24 GHz、X波段或毫米波”中的一个名称。
无人机探测雷达需要关注哪些指标
目标条件下的有效探测距离
探测距离必须同时说明目标大小、反射特性、高度、速度、虚警率和环境条件。
不注明目标条件的“最远距离”缺乏直接比较价值。
最小可检测速度
需要确认系统能否保留低速和悬停目标,以及低速门限是否可根据现场环境调整。
水平与俯仰覆盖范围
无人机具有明显的高度变化,只提供水平角度而缺少有效俯仰覆盖,可能无法完整描述低空目标位置。
更新周期
更新周期会影响快速机动目标的轨迹连续性和光电设备的指向效果。
同时跟踪目标数量
实际环境中除无人机外,还可能存在鸟类、车辆和其他运动目标。系统应说明密集目标环境下的处理能力。
定位精度
雷达输出坐标将用于警戒区域判断和光电引导,因此距离、方位和俯仰误差都会影响后续联动。
分类能力
需要确认分类类型、训练数据、适用距离、误报率和漏报率,而不应只看一个脱离场景的“识别准确率”。
接口和数据输出
项目应明确是否输出:
- 目标编号;
- 三维坐标;
- 速度和航向;
- 分类结果;
- 轨迹历史;
- 告警区域;
- 时间戳;
- 设备状态;
- 视频或光电联动指令。
为什么需要多传感器融合
仅靠一种传感器通常难以同时完成大范围搜索、准确分类和视觉确认。
雷达
优势是能够全天候搜索目标,并连续输出距离、速度、方向和轨迹。限制是难以直接提供目标外观和身份信息。
光电与红外
可见光和红外设备可以观察目标外形,为人工或算法确认提供图像。其效果会受到遮挡、天气、背景和光照影响。
无线电侦测
无线电设备可以分析部分无人机与遥控器之间的通信信号,但对于自主飞行、静默或不在支持协议范围内的目标,效果可能受限。
声学探测
声学设备可以利用旋翼声音识别近距离无人机,但容易受到交通、机械设备、风和其他环境噪声影响。
较完整的系统通常由雷达负责搜索和跟踪,再将目标坐标发送给光电设备进行指向确认,同时参考无线电与声学信息降低误报。
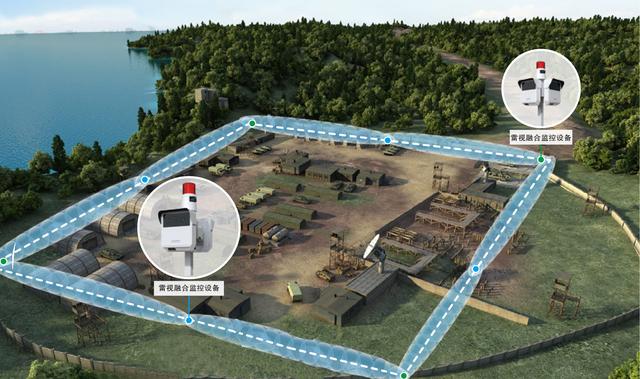
典型低空安防系统结构
一个面向低空目标探测的系统通常包括:
- 无人机探测雷达;
- 可见光或红外光电设备;
- 无线电侦测设备;
- 边缘计算或融合服务器;
- 电子地图与警戒区域;
- 告警管理平台;
- 日志、录像和轨迹存储;
- 与现有安防平台的接口。
系统接收到雷达轨迹后,可以判断目标是否进入预设区域,并控制光电设备转向对应位置。确认目标后,再按照现场管理流程进行处置。
本页面讨论的是探测、跟踪与系统集成,不涉及干扰、接管或破坏无人机的操作方法。
无人机雷达适合哪些场景
机场与飞行区域
需要监测低空目标是否接近跑道、航线或限制区域。机场环境范围大、目标类型复杂,对虚警控制和多设备覆盖要求较高。
能源和工业设施
电站、油气设施和大型工业园区可能需要监测未经许可的低空目标,并与现有周界安防平台联动。
监所与高安全等级区域
雷达可以补充地面周界系统对空中目标的监测能力,并通过警戒区域与轨迹规则触发告警。
港口与大型园区
开阔区域适合使用雷达进行连续低空搜索,但还需要考虑起重设备、船舶、车辆和鸟类造成的复杂背景。
大型活动和临时安保
临时部署需要关注安装速度、现场标定、通信条件和设备之间的坐标一致性。
低空探测可与现有周界安防雷达方案协同设计,但空中目标与地面人员目标的雷达参数、覆盖方式和分类算法不能简单共用。
部署前需要完成哪些工作
现场勘察
记录建筑高度、树木、塔架、道路、山体和可能形成遮挡或强反射的设施。
空域与警戒区设计
根据管理目标设置预警区、警戒区和重点保护区,并明确不同区域对应的告警流程。
覆盖设计
确认单台雷达的水平与俯仰覆盖范围。存在建筑遮挡时,需要评估多台雷达互补,而不是单纯增加探测距离。
坐标标定
雷达、光电设备和地图平台必须使用一致的坐标定义。标定误差过大会导致摄像机无法准确指向目标。
背景学习
系统需要采集现场鸟类、车辆、树木摆动和固定设施的特征,建立适合当前环境的检测门限与分类规则。
实际目标测试
测试应覆盖不同尺寸、距离、高度、速度、方向和飞行状态,并记录检测率、虚警率、轨迹连续性和光电联动效果。
常见问题
普通交通雷达可以直接探测无人机吗?
交通雷达可能在部分条件下接收到无人机回波,但它的覆盖方向、检测门限和目标模型通常围绕道路车辆设计,不能据此认为它能够替代专用无人机探测雷达。
无人机悬停时雷达还能发现吗?
可能发现,但比明显运动的目标更难。系统需要避免把悬停目标与静态杂波一起过滤,并结合微多普勒和历史轨迹进行判断。
雷达可以判断无人机型号吗?
通常不能仅凭常规目标数据可靠判断具体品牌和型号。雷达可以提供运动、轨迹和部分微多普勒特征,更细致的识别通常需要光电图像或其他信息。
一台雷达可以覆盖整个园区吗?
取决于园区面积、建筑遮挡、雷达视场和安装高度。复杂园区通常需要多个观察点或多传感器协同。
无人机探测距离为什么不能只看宣传值?
因为距离会随目标反射特性、姿态、高度、速度、背景杂波、虚警门限和天气变化。应要求在明确测试条件下提供结果。
雷达是否可以完全区分无人机和鸟类?
不能保证在所有条件下完全区分。微多普勒、轨迹和机器学习能够改善分类,但仍需要结合环境数据和光电确认。
未来无人机雷达产品规划应关注什么
如果面向低空安防拓展无人机雷达产品,除射频和天线性能外,还应优先考虑:
- 低速与悬停目标检测;
- 俯仰角测量和三维坐标输出;
- 微多普勒特征提取;
- 无人机与鸟类分类;
- 多目标轨迹稳定性;
- 雷达与光电设备自动联动;
- 多雷达坐标融合;
- 标准化数据接口;
- 警戒区域和告警规则;
- 现场数据采集与模型持续优化。
产品设计应从完整的低空安防系统出发,而不只是追求单一的最远探测距离。
总结
小型无人机具有回波弱、飞行高度低、速度慢、能够悬停并且容易与鸟类混淆等特点,因此传统雷达不一定能直接获得稳定的探测与分类效果。
无人机探测雷达需要结合距离、速度、角度、轨迹和微多普勒特征,在复杂低空杂波中发现并跟踪目标。实际低空安防系统还应结合光电、无线电侦测和平台规则进行确认与告警。
评估系统时,应重点关注明确目标条件下的有效距离、低速性能、三维覆盖、定位精度、轨迹连续性、分类效果、虚警率和多传感器联动能力,而不是只比较一个标称探测距离。