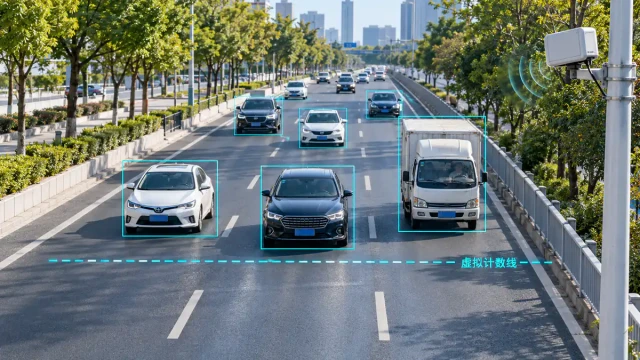
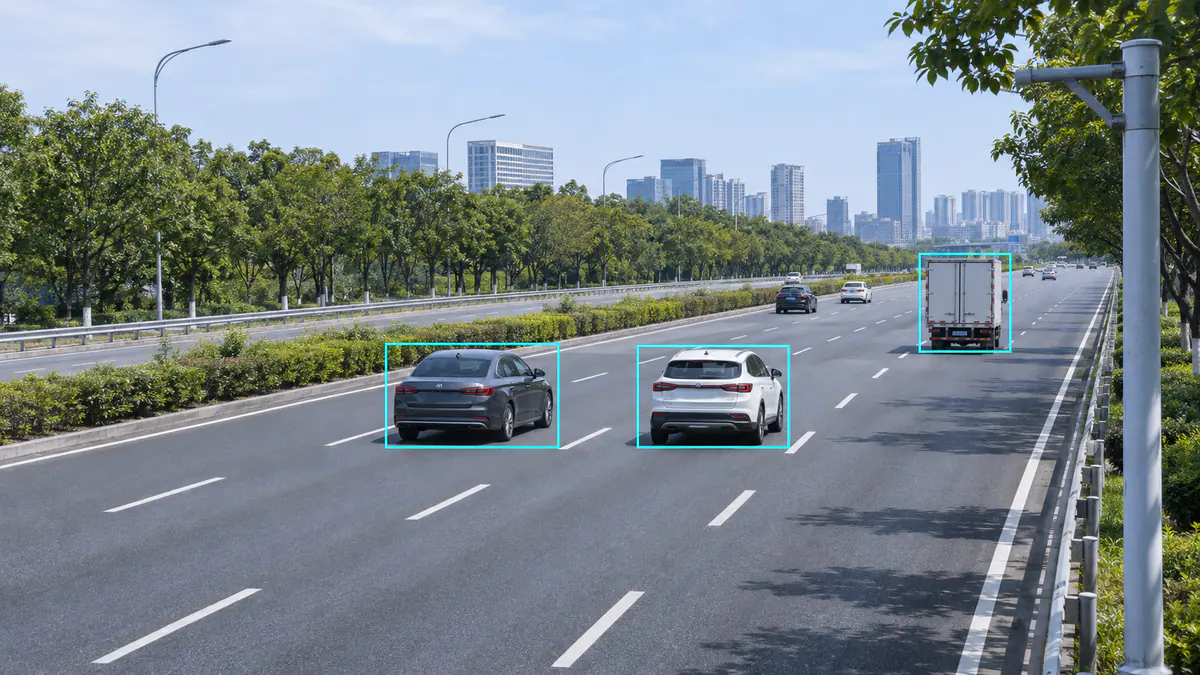
多目标雷达可以同时检测和跟踪多辆车,但“多目标”不等于任何车距、任何遮挡条件下都能把每辆车持续分开。车辆并行时,要看独立目标是否与实际车道和车辆对应;前后紧跟时,要看两条轨迹是否持续存在;大车遮挡小车时,则要先确认雷达是否仍能获得小车的有效回波。
客户真正需要确认的,不是屏幕上能显示多少个目标,而是:两辆车有没有被合成一个,同一辆车有没有被拆成多个,速度和位置有没有串到另一辆车,以及关键测量位置的车辆记录是否完整。本文按这些现场问题说明怎样判断和验证。
一、同时跟踪64个目标,不等于两辆靠近的车一定分得开
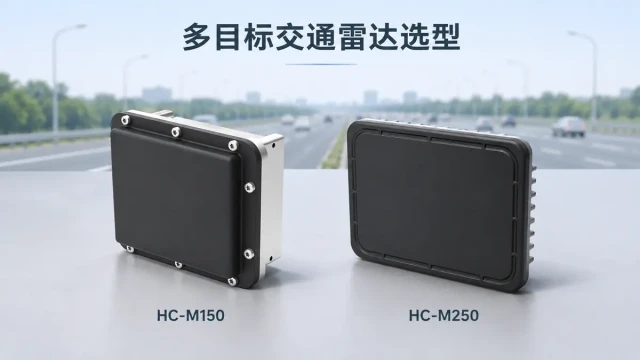
最大跟踪目标数描述的是系统能够同时维持的目标容量。以HC-M150多目标交通雷达为例,产品参数列出最多64个跟踪目标;它不能被理解为任何排列方式下的64辆车都具有相同检测表现,更不是每分钟只能统计64辆车。
区分邻近车辆,还涉及车辆之间的距离、相对雷达的角度、径向速度差异、回波强弱及处理算法。两车在某个维度上很接近,并不代表所有信息都相同;反过来,两辆车对人眼明显分开,也不代表从雷达安装点看过去同样容易区分。
还要分清测量精度和目标分辨能力:单辆车的位置或速度测得准,不等于两辆邻近车辆一定能被分成两个目标。TI的距离与角度分辨率说明也区分了这些概念。具体到某款交通雷达,应结合对应配置和道路条件验证,不能把其他设备的分辨率数值直接套用过来。
二、两辆车并排行驶,先核对两个目标是否各自对应一辆车
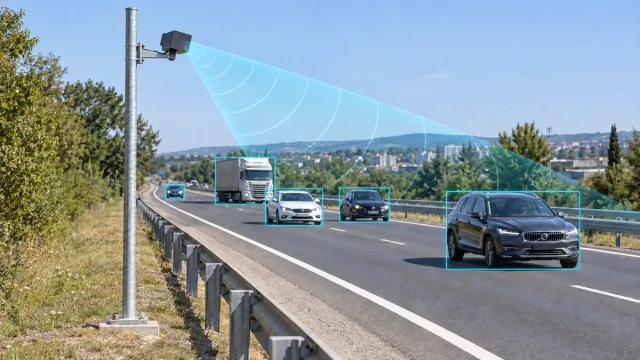
并行车辆的前后位置和速度可能很接近,横向位置及相对角度就成为重要的区分信息。雷达从道路侧方斜看两辆车,与从较接近道路纵向的位置观察,形成的目标位置关系并不相同。
对于相同的横向间隔,车辆离安装点更远时,形成的角度间隔通常更小。因此,近处两车能分开,不能直接推断远处相同车距的两车也有相同表现。是否还能区分,需要综合其他测量信息及现场回波判断。
现场可以选择自然出现的两车并行片段,把录像与目标记录对齐,逐项核对:
- 目标对应:两条独立记录是否分别落在两辆车附近,而非一条来回跳动的记录。
- 车道对应:两车稳定直行时,是否持续落在各自车道;不要只看某一帧的位置。
- 状态对应:其中一辆车加速、减速或驶离后,另一辆车的轨迹是否仍合理连续。
- 重复输出:是否有一辆车被拆成多条车辆记录,而被误认为检测到了更多车辆。
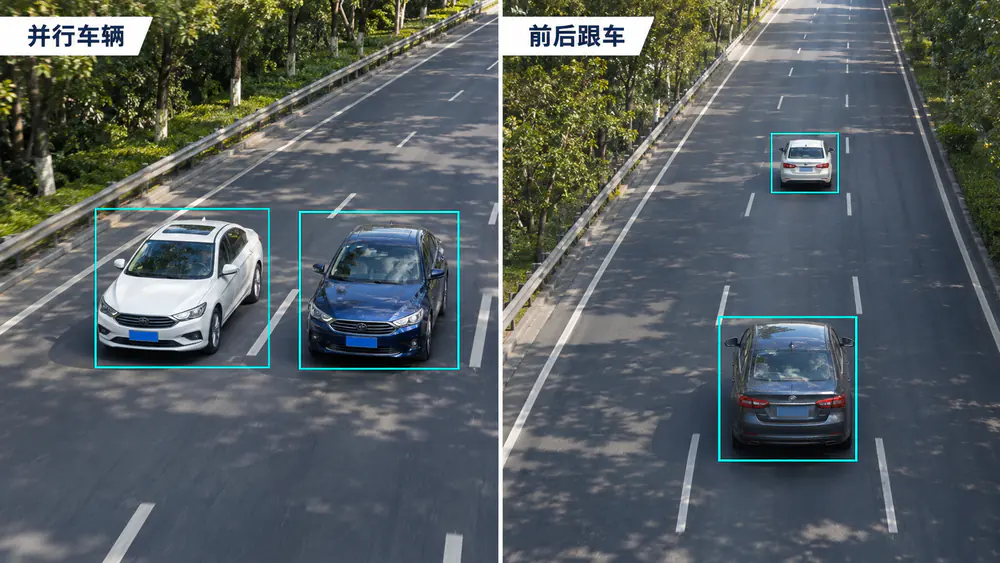
并行与前后跟车需要分别核验,不能用一张目标框截图代替连续记录。
需要注意,同一辆车可能产生多个回波点。点云里有多个点,不等于存在多个独立车辆目标;评价整机输出时,应区分原始点迹、目标轨迹和应用端车辆记录。
三、前后紧跟时,不能只用屏幕上的两个框判断
两辆车处于同一车道时,需要看它们相对于雷达的距离、角度及运动信息能否区分。道路上的前后车距,并不总等于雷达测得的距离差:安装位置和观察方向改变后,同一组车辆呈现给雷达的几何关系也会改变。
如果两车距离很近、速度接近,而且某一辆车的回波更强,分离与持续跟踪就可能更困难。出现短暂合并、轨迹中断或重新建轨时,要结合连续记录判断,不能用某一张软件截图下结论。
| 看到的现象 | 需要核对什么 | 怎样判断业务影响 |
|---|---|---|
| 两辆车靠近时只剩一条轨迹 | 两车是否都可被观测;是否发生目标合并、弱目标漏检或输出过滤 | 检查关键测量位置是否仍分别形成所需车辆记录 |
| 一辆车的位置在前后车辆之间跳动 | 位置、速度及目标关联是否与录像一致 | 检查是否把一辆车的数据分配给了另一辆车 |
| 车辆分开后出现新的目标ID | 原轨迹是否中断、新轨迹何时建立以及是否重复形成事件 | 不能只凭换ID判定漏计或重计,要核对实际通过记录 |
| 总车流量接近,但个别车辆对应不准 | 是否同时存在漏计、重复记录或车道归属错误 | 逐车、逐车道核对,不能让相互抵消的误差掩盖问题 |
不能给所有道路套用一个“最小车距”。如果项目要求某种紧跟条件下仍能独立输出,应把车距、速度、距离、车型及安装位置一并列入核验条件,再取得对应测试结果。
四、大车挡住小车,先查视线,再查设置
大车经过时小车轨迹消失,可能涉及物理遮挡、强弱回波差异或目标处理。先看安装点与两辆车的位置关系:如果小车处于大车遮挡方向,就不能仅靠提高灵敏度或增加跟踪容量,保证获得持续有效观测。
建议回看异常发生前、发生时和大车驶离后的完整过程。如果小车只在大车经过特定方向时消失,优先检查遮挡几何;如果没有大车也在相同位置异常,则还要检查道路覆盖、检测区域、安装标定和数据接收。
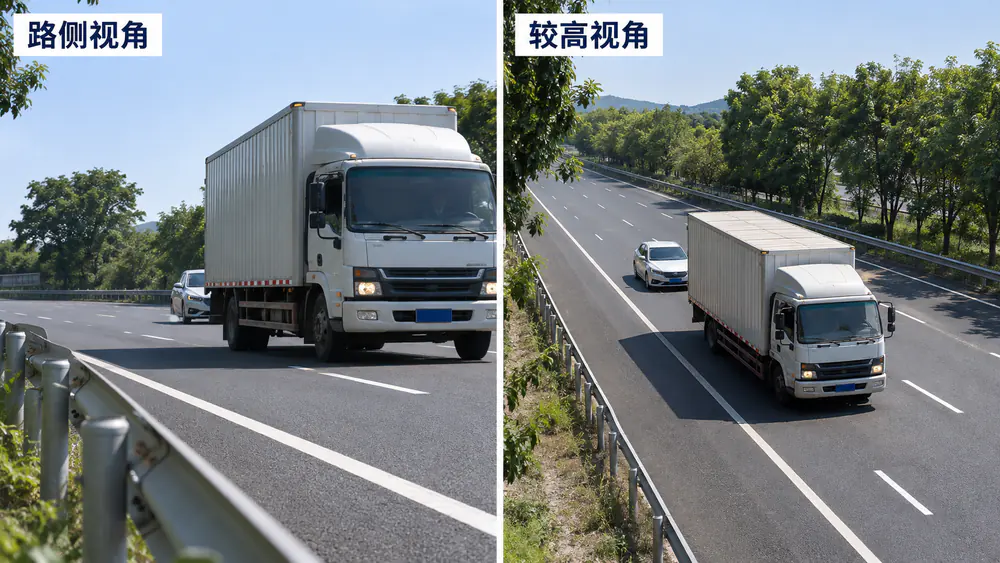
先核对大车与小车相对于安装点的位置;改变高度后仍需检查整个业务区域。
HC-M150支持路侧及道路横杆等安装方式,常规固定项目可先评估4–6米高度,再结合道路条件调整。约1米的低位安装可以用于路侧移动测速设备,但远端覆盖及车辆遮挡条件不同,不能直接套用较高固定安装的表现。具体操作可参考HC-M150安装与标定指南。
提高安装位置有时能改善视线,但也会改变近端覆盖和观察角度。调整时应重新检查整个业务区域;单纯换成检测距离更长的型号,也不能保证解决原杆位造成的遮挡。
五、轨迹还在,是否说明遮挡期间一直检测到了车辆?
不一定。跟踪系统可以在短时缺少有效测量时,根据此前的运动状态预测位置。软件中仍显示轨迹,可能是在维持预测结果,并不等于这一时刻持续收到该车辆的有效回波。
如果项目需要区分测量更新和预测维持,应先确认当前设备及接收软件是否提供相应状态。没有这些字段时,不要仅凭轨迹线仍在,就宣称遮挡期间持续检测成功。
大车离开后,小车可能与原轨迹重新关联,也可能重新建立目标。能否恢复原ID取决于轨迹管理、遮挡时长和实际运动,不能承诺每次都保持同一个ID。目标ID也不是车牌身份,不能用来识别车辆在其他路段或重启后的永久身份。
对于流量统计,应重点看车辆经过统计位置时是否形成正确记录;对于相机联动,应检查速度、位置和时序是否对应实际车辆。不同用途的验收重点可以不同,但都不能只用“轨迹看起来连续”代替验证。算法背景可阅读雷达目标跟踪原理。
六、现场怎么测,才能判断多车检测是否满足项目需求?
先确定业务区域和所需结果,再同步记录车辆录像与雷达目标数据。参考摄像机应尽量看清需要核对的车辆位置;摄像机自己也被大车挡住时,该片段就缺少可靠的逐车核对依据,应补充观察条件或另取片段。
| 观察条件 | 重点核对 | 建议保留的记录 |
|---|---|---|
| 邻道两车并行 | 是否维持各自车辆对应关系,是否串车道或重复输出 | 连续录像、位置、速度、目标ID及可用车道信息 |
| 同车道前后跟车 | 靠近、保持和分开期间是否合并或中断 | 车辆先后顺序、目标变化及通过测量位置的记录 |
| 大车遮挡小车 | 异常与遮挡发生的位置和时间是否一致,驶离后怎样恢复 | 杆位、方向、车型、遮挡过程及恢复后的轨迹 |
| 近端、中间与远端 | 同类车辆组合在不同位置的表现是否一致 | 相同观察方法下的分段结果,而非只保留最好片段 |
核对时,区分两个层面:雷达是否形成正确目标记录,以及应用端是否正确使用这些记录。如果雷达记录有两辆车,而平台只显示一辆,需要继续查平台过滤、关联或接收过程;如果源端记录也只有一个目标,则应回到覆盖、回波和目标处理条件核验。
“换ID”“少一条轨迹”和“少统计一辆车”不是同一个结果。应在连续录像中找到具体车辆,再核对测量位置和事件记录。车流统计的逐车复核方法可参考漏计、重复计数与车道标定排查。
使用道路上自然出现的车流片段或经管理方安排的安全测试条件,不要为了制造紧跟、遮挡或并行场景而要求驾驶员在开放道路上进行危险操作。
七、发现分车不稳定,按什么顺序处理?
- 先确认数据和录像对应。检查时间偏差及显示延迟,避免拿不同瞬间的车辆位置比较。
- 核对安装点和业务区域。检查异常是否集中在遮挡方向、覆盖边缘或特定车道,不先全局调低或调高检测条件。
- 检查坐标与车道标定。整体偏移或倾斜时先处理安装参数;目标位置正确但分道错误时,再核对车道边界。
- 核对输出和平台处理。检查目标是否被区域、方向、速度等条件过滤,或在接收端被合并、丢弃和重复累计。
- 保留配置,再作针对性调整。涉及目标处理参数时,由技术团队结合数据确认;每次调整后复查原问题及其他车道。
如果确认现有安装位置无法观察必要车辆,应评估调整杆位、监测断面或补充观测手段。需要更长道路监测时可以评估HC-M250远距离交通雷达,但更远检测距离和更大目标容量本身不构成遮挡或近邻分车问题的解决证明。
八、采购和验收时,把“多目标”写成可核对的要求
比起只写“支持多目标检测”,更有用的是明确:哪些车道、什么距离、什么车辆组合、在哪个位置需要获得什么数据,以及怎样判断合格。
| 应说明的条件 | 写清楚什么 |
|---|---|
| 道路与安装 | 车道宽度、行驶方向、杆位、高度、朝向及主要遮挡 |
| 车辆组合 | 并行、前后跟车、大小车混行,以及项目实际关心的运行条件 |
| 所需结果 | 独立目标、坐标速度、车道对应、通过记录或相机匹配;分别定义核验方法 |
| 观察与复测 | 参考录像、时间对应、样本条件、异常记录和调整后的重新核验 |
判断多目标雷达是否适用,应看它在所需业务区域内,能否把实际车辆与输出记录正确对应。同时跟踪数量、检测距离和单目标测量精度都值得看,但不能替代多车场景核验。你可以通过项目咨询提供道路图、安装位置和一段需要分析的车流记录,先确定观察条件和核验重点,再决定配置或部署方式。