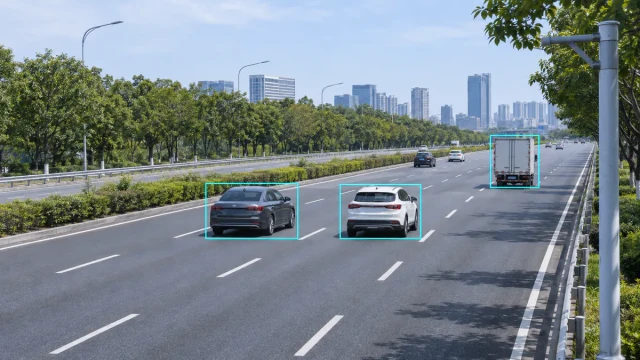
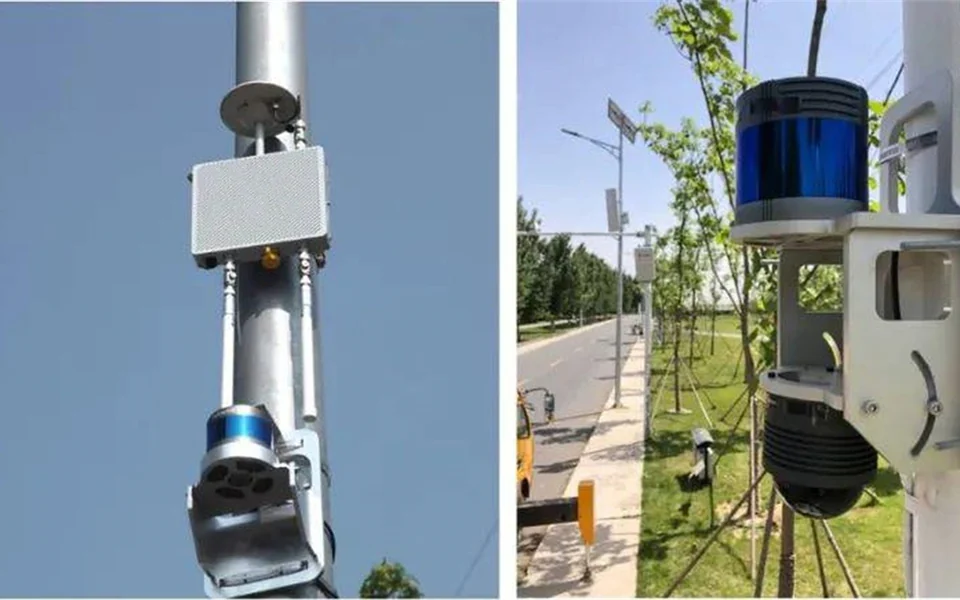
激光雷达能够主动发射激光并接收目标反射信号,从而获取车辆、行人及道路设施的距离和空间位置。在智能交通系统中,它通常用于交通流监测、车辆分类、路口感知、行人检测和道路数字化。
不过,激光雷达并不是所有交通项目的统一答案。毫米波雷达、视频检测器、地感线圈和激光雷达具有不同的测量能力与环境适应特点。项目选型时,应先确定需要输出什么数据、安装在哪里以及数据将如何接入上层系统。
一、激光雷达怎样检测道路目标
激光雷达通过发射激光束并测量回波信号来判断目标距离。常见的脉冲式激光雷达采用飞行时间法,也就是根据激光从发射、到达目标并返回接收器所需的时间计算距离。
设备连续扫描检测区域后,可以形成由大量空间测量点组成的点云。系统再根据点云的形状、位置变化和运动轨迹识别车辆、行人或其他目标。
在交通检测中,系统通常需要完成以下过程:
- 建立道路和车道坐标;
- 从点云中分离地面、车辆和其他目标;
- 为连续出现的目标分配ID;
- 根据目标位置随时间的变化计算速度和轨迹;
- 将车辆数量、车道、速度、方向或分类结果发送给交通平台。
部分FMCW激光雷达可以通过相干测量获得速度信息,但目前交通领域常见的激光扫描设备仍以距离和点云测量为基础。实际输出能力应以具体设备和算法为准。
二、激光雷达在智能交通中的主要应用
1. 交通流量监测
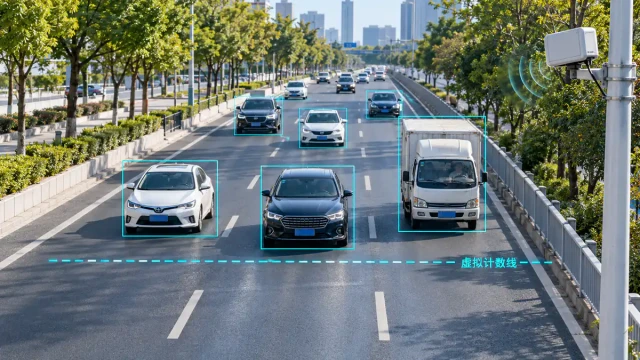
激光雷达可以检测车辆的出现、位置和运动过程。在算法支持下,系统可进一步统计车辆数量、平均速度、车头时距、排队长度及不同车道的交通状态。
这类数据可以用于道路运行监测、交通调查和拥堵分析。不过,项目方需要确认设备能否稳定区分相邻车辆,以及在车流密集、车辆遮挡时如何处理目标合并和丢失。
2. 车辆轮廓与分类
点云能够描述目标的长度、高度和外形特征,因此激光雷达适合需要车辆轮廓或分类信息的场景,例如收费站、车辆外廓检测和交通调查。
车辆分类结果不仅取决于传感器,还取决于安装角度、点云密度、车辆遮挡情况和分类算法。项目验收时应使用现场车辆样本验证,而不能只依据实验室参数。
3. 路口车辆与行人感知
在路口或道路交叉区域,激光雷达可以建立二维或三维检测区域,跟踪车辆与行人的移动方向,为信号控制、冲突分析和安全预警提供输入。
如果系统需要识别行人、自行车和机动车之间的关系,还应重点检查近距离盲区、遮挡恢复能力以及不同目标类型的误识别率。
4. 隧道、收费站和限定区域检测
激光雷达的空间测量能力适合边界明确、安装位置相对固定的场景。例如在收费站或隧道入口,系统可以检测车辆轮廓、通行位置和队列变化。
这些场景仍需评估镜头污染、设备振动、车辆遮挡及安装维护条件。传感器能够输出数据,并不代表系统无需现场标定。
三、激光雷达可以输出哪些交通数据
不同产品的输出内容并不完全相同,常见数据包括:
- 目标距离和空间坐标;
- 车辆所在车道;
- 目标ID与连续轨迹;
- 车辆速度和行驶方向;
- 车辆数量、占有率和排队长度;
- 车辆轮廓或分类结果;
- 检测区域进入、离开或停留事件。
采购前应确认设备输出的是原始点云、目标列表,还是已经统计完成的交通数据。三者对应的软件开发量、网络带宽和系统集成方式不同。
四、激光雷达与毫米波雷达有什么区别
| 比较项目 | 激光雷达 | 毫米波雷达 |
|---|---|---|
| 主要测量方式 | 利用激光回波测量距离并形成点云 | 利用无线电波回波测量距离、速度和角度 |
| 空间轮廓 | 点云密度较高,适合描述目标轮廓 | 主要输出目标坐标、速度和轨迹 |
| 速度测量 | 通常通过连续位置变化计算,部分设备可直接测量 | 通常可利用多普勒效应直接测量径向速度 |
| 环境影响 | 浓雾、吹雪及镜头污染可能影响有效探测 | 在常见交通监测距离下通常较少受光照和一般天气影响 |
| 典型优势 | 精细空间信息、目标轮廓和分类 | 远距离测速、多目标跟踪和全天候交通感知 |
| 常见维护重点 | 光学窗口清洁、安装角度和点云标定 | 安装角度、金属反射、多径和检测区域标定 |
这张表说明的是技术方向,不代表所有产品都具有相同表现。探测距离、点云密度、角度精度、目标容量和接口能力都应以具体型号的数据手册及现场测试结果为准。
五、什么时候更适合使用激光雷达
如果项目更关注目标轮廓、精细空间结构或车辆分类,可以优先评估激光雷达,例如:
- 需要测量车辆长度、高度或外廓;
- 需要较密集的空间点云;
- 需要区分车辆、行人和非机动车的空间位置;
- 检测区域边界明确,并且具备定期维护条件。
六、什么时候更适合使用毫米波雷达
如果项目主要需要车辆速度、坐标、方向和连续轨迹,并重视较远距离检测和环境适应性,可以优先评估毫米波交通雷达,例如:
- 多车道交通流量监测;
- 远距离车辆检测与轨迹输出;
- 测速抓拍和相机触发;
- 隧道、道路和全天候交通监测;
- 需要将目标列表直接接入控制器或交通平台。
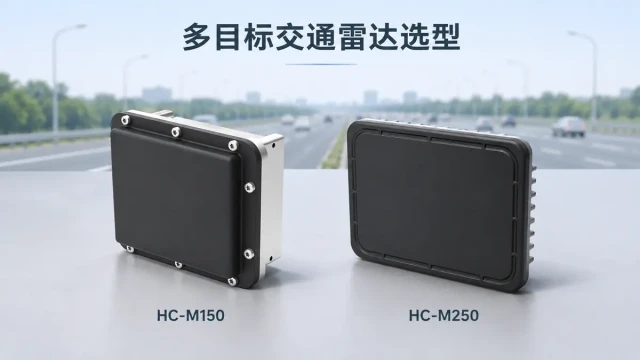
可进一步查看交通流量监测方案以及HC-M250远距离交通流量雷达,了解毫米波雷达在多车道车辆检测中的数据输出方式。
七、是否需要同时使用激光雷达和毫米波雷达
两种传感器并非只能二选一。在需要更高感知可靠性的系统中,可以通过传感器融合结合激光雷达的空间轮廓信息和毫米波雷达的速度、距离及轨迹数据。
不过,融合系统会增加时间同步、坐标转换、目标关联和故障诊断的复杂度。只有在单一传感器无法满足需求时,才有必要承担额外的软硬件成本。
八、交通项目选型前应该确认什么
无论选择激光雷达还是毫米波雷达,都建议先确认以下问题:
- 检测对象:只检测机动车,还是还要检测行人和非机动车?
- 输出数据:需要速度、坐标、轨迹、车流统计,还是车辆轮廓?
- 检测距离:最远和最近检测位置分别是多少?
- 安装条件:设备安装在龙门架、路侧杆还是隧道顶部?
- 遮挡情况:大型车辆是否可能长期遮挡相邻车道?
- 环境条件:现场是否存在浓雾、降雪、粉尘或镜头污染?
- 接口方式:上层系统需要以太网、串口、目标列表还是事件信息?
- 验收指标:准确率、漏检率和轨迹连续性如何在现场测量?
九、安装和验收时容易忽略的问题
传感器选型正确并不等于项目一定能够达到预期效果。安装高度、俯仰角、检测区域、坐标系和现场遮挡都会影响数据质量。
建议在正式验收前完成以下测试:
- 使用不同车型验证检测与分类结果;
- 检查相邻车道目标是否发生错误匹配;
- 验证车辆进入、离开和停车时的轨迹连续性;
- 分别测试低流量、密集车流及大型车辆遮挡情况;
- 确认传感器时间、相机时间和平台时间一致;
- 记录雨雾、夜间及镜头污染条件下的数据变化。
常见问题
激光雷达可以直接测量车辆速度吗?
可以,但不同技术路线的方式不同。常见脉冲式激光雷达可通过车辆位置随时间的变化计算速度;部分FMCW激光雷达能够从相干回波中获得速度信息。应查看具体设备的输出定义和精度条件。
激光雷达夜间还能工作吗?
激光雷达属于主动传感器,不依赖自然可见光,因此可以在夜间工作。但浓雾、吹雪、镜头污染和强反射目标仍可能影响探测效果。
激光雷达一定比毫米波雷达更精确吗?
不能只用“精确”概括。激光雷达通常能提供更密集的空间信息;毫米波雷达更擅长直接测速和连续目标跟踪。应根据项目需要的测量对象、数据类型和环境条件选择。
交通流监测应该选择哪一种雷达?
如果重点是车速、坐标、轨迹和车流统计,可优先评估毫米波交通雷达;如果重点是车辆外廓、精细点云或目标分类,可以评估激光雷达。复杂项目也可以进行多传感器融合。
总结
激光雷达在智能交通中具有清晰的应用价值,尤其适合需要空间点云、车辆轮廓和精细目标位置的项目。毫米波雷达则在车辆测速、远距离检测和连续轨迹输出方面具有不同优势。
合理的选型方法不是先决定使用哪种传感器,而是先明确检测对象、输出数据、安装环境和验收标准,再通过现场测试确认设备是否适合实际道路条件。
参考资料
- FHWA Traffic Detector Handbook:交通检测技术概述
- FHWA Traffic Detector Handbook:Laser Radar Sensors
- FHWA Traffic Monitoring Guide:交通数据采集技术