
在山区道路、连续急弯、匝道和厂区盲弯等位置,驾驶员可能无法提前看见弯道另一侧的车辆,也可能因为进入弯道时车速过高而来不及调整。传统固定警告标志能够提醒驾驶员注意弯道,但无法根据实时车速和来车状态改变提示内容。
弯道预警系统在固定交通标志的基础上增加车辆检测、逻辑判断和动态警示功能。当雷达检测到车辆接近、超速或从弯道另一侧驶来时,控制器可以联动LED显示屏、爆闪灯、可变信息标志等设备,对驾驶员发出有针对性的提醒。
一、什么是弯道预警系统
弯道预警系统是一套面向道路弯道和视距受限区域的主动提醒系统。典型系统由车辆检测设备、控制器、警示设备、电源和通信模块组成。
美国联邦公路管理局对动态弯道警示系统的介绍中,也将其典型结构概括为车速检测设备、闪光警示装置和可变信息标志的组合。系统检测接近车辆的速度,并针对需要提醒的车辆触发动态警示。
需要注意的是,弯道预警系统主要用于风险提醒和交通诱导。是否涉及违法认定、证据采集或执法处罚,需要根据项目所在地区的法规以及计量、取证设备要求另行确定。
二、弯道预警系统的三种常见形式
1. 弯道超速预警
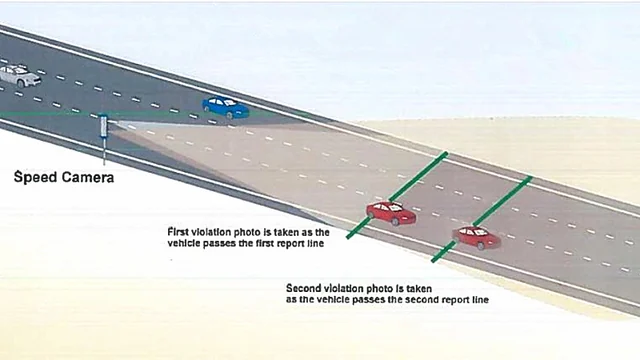
测速雷达安装在弯道入口之前,对接近车辆的速度和行驶方向进行检测。当车辆速度达到项目设定的触发条件时,控制器启动LED警示牌、爆闪灯或可变信息标志,提醒驾驶员提前减速。
这种方案的重点不是持续显示所有车辆的速度,而是针对需要提醒的车辆输出更醒目的动态信息,例如“前方急弯”“注意减速”或实时检测速度。
2. 弯道双向来车预警
在视距不足的双向弯道,可以在弯道两端分别设置车辆检测设备。当一侧检测到车辆进入弯道时,系统向另一侧的驾驶员显示“对向来车”等提示。
双向来车预警不一定需要以超速作为触发条件。系统更关注车辆是否进入特定检测区、车辆行驶方向以及警示信息需要保持多长时间。
3. 弯道轮廓与顺序警示
对于连续弯道或夜间辨识度不足的路段,车辆检测结果还可以联动顺序爆闪灯、动态轮廓标或其他线形诱导设备。车辆进入检测区域后,警示设备按照弯道走向依次启动,帮助驾驶员判断道路方向。
这种形式是否适合具体道路,需要结合弯道半径、道路长度、现场供电条件和警示设备的可视距离进行设计。
三、系统是怎样工作的
一套基本的雷达弯道预警系统通常按照以下流程运行:
- 雷达检测接近车辆,并输出速度、方向或目标存在状态。
- 控制器接收数据,判断车辆是否进入指定区域以及是否满足触发条件。
- 控制器向LED显示屏、爆闪灯或可变信息标志发送控制信号。
- 警示设备保持一段合理时间,并在车辆离开或计时结束后恢复待机状态。
- 如项目需要,系统可以记录触发时间、车辆速度和设备运行状态,并上传至管理平台。
系统不应只依赖一个简单的瞬时速度数值。工程设计中通常还需要考虑车辆方向过滤、重复触发抑制、警示保持时间、连续车辆处理和异常数据过滤。
四、测速雷达在系统中的作用
测速雷达通过发射和接收电磁波,分析运动目标产生的多普勒频移,从而获得车辆的径向速度。与主要依赖可见光的检测方式相比,雷达对环境照明的依赖较低,适合昼夜连续运行。
但这并不意味着雷达在任何环境中都不会受到影响。金属护栏、多径反射、设备振动、安装角度和大型车辆遮挡,都可能影响检测结果。因此,雷达安装位置和参数设置需要通过现场测试确定。
当车辆行驶方向与雷达检测轴线之间存在较大夹角时,雷达测得的是车辆速度在检测轴线方向上的分量。安装时应尽量控制角度,并根据产品要求进行修正或标定。
五、触发速度应该怎样设置
弯道预警系统不应在不了解现场条件的情况下使用统一触发速度。合理的触发条件通常需要结合以下因素确定:
- 道路法定限速和弯道建议速度;
- 弯道半径、纵坡及路面条件;
- 驾驶员能够看见警示信息的距离;
- 车辆从发现警示到进入弯道之间的反应距离;
- 大型车辆、摩托车等不同目标的运行特点;
- 现场交通调查和道路安全评估结果。
动态警示设备的触发条件应由道路管理方或项目设计单位确定,不能简单把雷达最大检测距离或某个固定速度直接作为所有道路的设计依据。
六、雷达应该安装在什么位置
测速雷达通常设置在弯道入口之前,使系统能够在车辆进入弯道前完成检测、判断和警示。实际安装距离需要根据接近速度、可视距离、道路结构和设备响应时间确定。
选点时应重点检查:
- 雷达前方是否存在护栏、立柱或大型标志牌遮挡;
- 检测区域内是否混入相邻道路或反方向车道;
- 雷达朝向是否与目标行驶方向基本一致;
- 设备支架能否承受风振和车辆引起的持续振动;
- 警示牌是否位于驾驶员容易观察的位置;
- 安装区域是否方便后续维护和参数调整。
七、单向检测和双向检测怎样选择
如果项目只需要处理一个方向的弯道超速问题,可以采用单侧测速雷达和警示设备。系统通过方向识别排除远离雷达的车辆,减少反向车辆造成的误触发。
如果需要实现对向来车提醒,通常需要在弯道两端分别设置检测设备和警示设备。两侧控制器之间需要交换来车状态,并设计通信中断时的降级策略。
连续车辆进入弯道时,系统还应延长警示状态,避免第一辆车尚未离开弯道,提示信息就已经关闭。
八、可以联动哪些警示设备
弯道预警系统可以根据道路环境和项目预算选择不同的警示输出:
- LED可变信息标志:显示前方急弯、对向来车或注意减速等信息。
- 车辆速度反馈屏:向驾驶员显示当前检测速度。
- 爆闪警示灯:在车辆超速或对向来车时增强视觉提醒。
- 顺序诱导灯:沿弯道方向提供连续的线形引导。
- 控制平台:记录设备状态、触发事件和维护信息。
警示内容应简洁、容易识别,避免在驾驶员接近急弯时显示过长文字。
九、通信与供电设计
雷达与控制器之间可以采用RS485、UART、数字量或继电器信号等接口,具体方式取决于雷达型号和控制器设计。远距离设备之间可以使用有线通信、光纤或适合现场条件的无线通信方案。
无市电路段可以考虑太阳能供电,但必须核算雷达、控制器、显示屏和通信设备的总功耗,同时考虑连续阴雨天气、电池容量和低温性能。LED显示屏通常是系统中的主要耗电设备,不能只按照雷达功耗选择太阳能系统。
十、怎样减少误触发和漏检
系统调试时,需要验证的不只是雷达能否检测到车辆,还包括整个警示逻辑是否准确。常见检查项目包括:
- 过滤相邻道路、停车区域和远处移动目标;
- 区分接近车辆与远离车辆;
- 设置合理的最小连续检测时间;
- 避免同一辆车被重复触发;
- 处理车辆跟车、会车和大型车辆遮挡;
- 检查雨天、夜间和高交通流量条件下的稳定性;
- 确认通信中断或设备故障时的默认状态。
正式投入使用前,应使用不同速度、不同车型和不同方向的车辆进行现场验证,并保留测试记录。
十一、适合应用在哪些场景
弯道预警系统常用于以下区域:
- 山区公路急弯和连续弯道路段;
- 双向通行但视距不足的窄路;
- 高速公路及城市快速路匝道;
- 隧道出入口和桥梁连接段;
- 工业园区、矿区和物流园盲弯;
- 停车场出入口及地下车库弯道。
不同场景需要的检测目标和控制逻辑并不相同。例如,道路超速预警更关注速度测量,而厂区盲弯来车提醒更关注方向、目标存在状态和警示保持时间。
十二、系统选型需要确认哪些参数
系统集成商在选择雷达和控制设备前,建议先确认:
- 需要测速还是只需要检测车辆存在;
- 单向检测还是双向来车预警;
- 检测距离及目标进入警示区的提前量;
- 车辆速度范围和精度要求;
- 需要输出单目标数据还是多目标数据;
- 控制器支持的通信接口和数据协议;
- 警示屏、爆闪灯等设备的控制方式;
- 现场供电、防护和安装条件。
十三、HC-TR20在弯道预警系统中的集成
HC-TR20是一款面向车辆测速和触发控制应用的测速雷达,可输出车辆速度和方向信息,并提供RS485及UART通信接口。系统集成商可以利用其速度数据设置分级警示逻辑,也可以根据车辆方向过滤非目标车辆。
产品的实际检测距离、测速效果和安装角度需要根据道路环境进行验证。有关接口和技术参数,请查看HC-TR20测速雷达产品页面。
如果需要进一步了解测速原理,可以阅读24GHz雷达工作原理与应用及测速雷达基础知识。
常见问题
弯道预警系统必须检测车辆速度吗?
不一定。超速预警需要速度数据,而双向来车提醒可以只判断车辆是否进入指定区域及其行驶方向。
一套雷达能同时检测弯道两端吗?
通常不建议这样设计。道路弯曲、山体或建筑物可能阻挡雷达视线。双向来车预警一般在弯道两端分别设置检测设备。
雷达可以直接控制LED警示牌吗?
取决于雷达输出接口和警示牌控制协议。多数项目会在雷达和警示牌之间增加控制器,用于数据解析、条件判断、保持时间和通信管理。
弯道预警系统可以代替限速标志吗?
不能简单替代。动态警示系统通常作为固定交通标志和道路安全设施的补充,具体设置应遵循当地道路管理和工程设计要求。
总结
弯道预警系统的核心并不是单独安装一台测速雷达,而是把车辆检测、风险判断和动态警示组合成完整的控制流程。设计时需要同时考虑道路条件、检测方向、触发逻辑、警示距离、通信供电和现场维护。
对于系统集成项目,应先明确需要解决的是弯道超速、对向来车还是道路轮廓引导,再选择合适的雷达、控制器和警示设备,并通过现场测试完成参数调整。