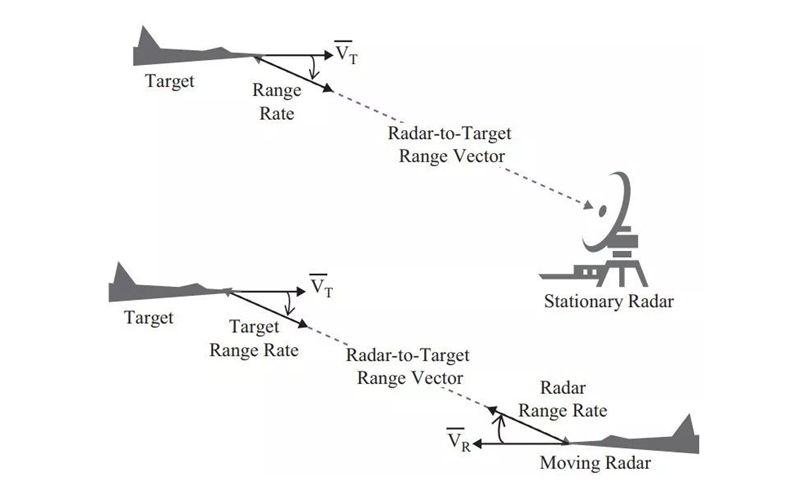
测速雷达并不是直接读取车辆仪表盘上的速度,而是通过目标运动引起的多普勒频移,计算目标沿雷达视线方向的速度分量。这个速度通常称为径向速度或距离变化率。
理解雷达测速公式、径向速度、安装夹角和速度分辨率,有助于正确判断雷达输出的速度数据,也能避免把分辨率、精度和最大测速范围混为一谈。
如果需要先了解测速雷达的类型、FMCW技术和多车道测速应用,可阅读:测速雷达工作原理与应用。本文重点讨论测速背后的公式与信号处理基础。
一、雷达测量的是径向速度
雷达与目标之间存在一条视线方向,也就是从雷达天线指向目标的连线。目标速度在这条连线方向上的分量,才会改变雷达到目标的距离,并产生可用于测速的多普勒频移。
因此,雷达直接测得的是:
径向速度 vr = 目标实际速度 v × cosθ
其中,θ是目标运动方向与雷达视线方向之间的夹角。
- 目标正对雷达驶来或远离时,θ接近0°,径向速度接近实际速度。
- 目标斜向通过雷达视场时,径向速度小于实际速度。
- 目标完全横向运动时,θ接近90°,理想情况下径向速度接近0。
这也是测速雷达安装时需要控制水平夹角和俯仰角的原因。安装角度没有补偿时,雷达测得的速度通常会低于目标沿道路方向的真实速度。
二、雷达测速公式
对于单站雷达,发射天线和接收天线位于相同或相近位置。电磁波先传播到目标,再由目标反射回雷达,因此目标运动造成的距离变化会在往返传播过程中产生两次相位变化。
基本多普勒测速关系为:
fd = 2vr / λ
也可以写成:
vr = λfd / 2 = cfd / 2fc
公式中:
- fd:多普勒频率,单位为Hz;
- vr:目标径向速度,单位为m/s;
- λ:雷达工作波长,单位为m;
- fc:雷达载波频率;
- c:电磁波传播速度,近似为3×10⁸ m/s。
由公式可以看出,在目标速度相同的情况下,雷达载波频率越高、波长越短,对应的多普勒频率变化越大。但这并不意味着频率越高,测速精度就必然越高。实际精度还取决于观测时间、信噪比、安装角度、信号处理和标定等因素。
三、雷达测速计算示例
假设一套24 GHz雷达测得目标多普勒频率约为3200 Hz。24 GHz对应的波长约为0.0125 m,则目标径向速度约为:
vr = 0.0125 × 3200 ÷ 2 = 20 m/s
换算为常用道路速度单位:
20 × 3.6 = 72 km/h
因此,该多普勒频率对应的径向速度约为72 km/h。
如果雷达与车辆运动方向之间存在20°夹角,且系统没有进行角度补偿,则雷达测得的是实际速度乘以cos20°后的结果。此时,实际速度可近似按以下方式计算:
v = vr / cos20°
不过,工程系统不应只依靠一个固定角度进行简单换算。道路弯曲、车道位置变化、安装偏差和车辆轨迹变化,都会影响真实夹角。
四、接近和远离如何区分
多普勒频率不仅包含速度大小,还可以包含运动方向信息。在能够保留相位信息的I/Q接收与处理系统中,多普勒频率的正负方向可用于判断目标是接近还是远离雷达。
如果系统只输出多普勒频率的绝对值,而没有保留相位方向信息,则可能只能得到速度大小,无法可靠区分运动方向。
在道路应用中,目标方向还可以结合目标位置变化、轨迹连续性和车道方向进行判断,而不必完全依赖单帧多普勒符号。
五、连续波、脉冲多普勒和FMCW如何测速
1. 连续波雷达
连续波雷达持续发射单一或相对稳定的载波,通过发射信号与接收信号之间的频率差测量多普勒频移。其结构可以较为简单,适合运动检测和速度测量。
普通单频连续波雷达通常能测速度,但不能仅依靠多普勒频率确定目标距离。
2. 脉冲多普勒雷达
脉冲多普勒雷达通过连续多个相干脉冲之间的相位变化估算多普勒频率。脉冲重复频率会影响无模糊速度范围,同时也与无模糊距离存在约束关系。
3. FMCW雷达
FMCW雷达发射频率随时间变化的线性调频信号。单个或多个调频周期可以用于估计距离,而连续多个chirp之间的相位变化可以用于估计速度。
对于同一距离单元中的多个运动目标,通常需要对连续多个chirp进行多普勒FFT处理,才能在速度维度上将目标区分开来。Texas Instruments的毫米波雷达基础资料也说明了利用多chirp相位变化与多普勒FFT分离不同速度目标的方法。
六、速度分辨率不等于测速精度
速度分辨率表示雷达在多普勒维度上区分两个相近速度目标的能力。它不是对单个目标测速误差的直接描述。
在理想情况下,多普勒频率的基本频率间隔与相干观测时间Tobs近似满足:
Δfd ≈ 1 / Tobs
对应的速度间隔可近似表示为:
Δv ≈ λ / 2Tobs
这说明延长相干观测时间,可以缩小多普勒频率间隔,提升区分相近速度目标的能力。但更长的观测时间也会带来新的权衡:
- 数据更新周期可能变长;
- 快速加速或减速的目标不再满足恒速假设;
- 轨迹变化可能导致能量扩散;
- 窗函数虽然能抑制频谱泄漏,也会改变主瓣宽度。
测速精度还受到信噪比、频率估计算法、角度补偿、时间基准、硬件稳定性和系统标定影响。因此,不能直接把FFT速度间隔当成整机测速精度。
七、什么是速度模糊
雷达以一定的时间间隔对目标回波进行采样。当目标造成的相位变化超过采样系统能够无歧义表示的范围时,不同真实速度可能产生相同或相近的观测结果,这就是速度模糊或多普勒模糊。
在常见的相干脉冲雷达模型中,如果采用复数基带采样,多普勒频率通常需要位于以下范围内才能避免混叠:
-PRF/2 ≤ fd < PRF/2
相应的无模糊径向速度范围近似为:
|vr| < λ × PRF / 4
这里的PRF是脉冲重复频率。对于FMCW雷达,chirp重复间隔也会对最大无模糊速度产生类似影响。不过,具体计算还会受到波形结构、采样方式、发射天线时分复用和信号处理方案影响。
八、怎样扩大无模糊测速范围
工程系统可通过多种方式处理或降低速度模糊:
- 提高脉冲或chirp重复频率;
- 采用不同重复频率组合;
- 使用交错PRF或多帧波形;
- 结合目标距离、角度和历史轨迹连续性解模糊;
- 根据应用所需的最大速度重新设计波形参数;
- 利用多传感器或其他观测信息辅助判断。
提高重复频率并不是没有代价。对于部分雷达体制,无模糊距离、无模糊速度、数据率和硬件处理能力之间需要综合权衡。
九、影响雷达测速结果的主要因素
安装角度
雷达测量径向速度。雷达视线与车辆行驶方向之间的夹角越大,径向速度与道路方向实际速度之间的差异越明显。
目标轨迹
车辆变道、转弯、驶入或驶出雷达视场时,径向速度会随目标位置变化。系统需要结合轨迹而不是只读取单帧速度。
信噪比和反射特性
目标距离、目标尺寸、姿态、多径反射和环境干扰都会影响回波质量。较弱的回波可能增加频率估计波动。
观测时间和窗函数
观测时间影响多普勒频率间隔,窗函数影响旁瓣和主瓣宽度。两者都会影响相近速度目标的分离效果。
多个目标
多车道或车流密集环境中,雷达需要同时区分不同距离、角度和速度的目标。只有速度数据而没有稳定的目标编号与轨迹,可能难以完成车辆级关联。
系统标定
雷达安装姿态、道路方向、车道坐标和时间同步参数需要正确配置。硬件参数良好并不代表系统安装后可以免于标定。
十、测速雷达常见问题
雷达测到的是车辆真实速度吗?
雷达首先测得的是径向速度。当雷达视线方向与车辆运动方向一致,或者系统已经正确完成角度和坐标补偿时,才能进一步得到道路方向上的车辆速度。
雷达频率越高,测速一定越准确吗?
不一定。较高载波频率会使相同速度产生更大的多普勒频移,但测速精度仍取决于观测时间、信噪比、算法、安装角度和标定等因素。
观测时间越长越好吗?
更长的相干观测时间通常有利于提高速度分辨能力,但会影响更新速度,并可能使加速、转弯或变道目标不再满足恒速假设。因此需要根据应用需求取舍。
静止目标的速度为什么不是绝对零?
噪声、振动、多径、相位噪声、安装结构晃动和频率估计误差,都可能使静止目标附近出现很小的速度波动。系统通常会设置静止判定阈值或杂波抑制策略。
为什么同一车辆在不同位置的速度略有变化?
除了车辆自身加减速外,目标与雷达之间的夹角也在不断变化。如果系统输出的是径向速度,车辆经过雷达视场时可能出现随几何关系变化的速度曲线。
十一、从速度测量到交通应用
在实际道路系统中,速度只是目标数据的一部分。系统通常还需要目标距离、横向位置、运动方向、车道、目标编号和轨迹等信息,才能用于交通流量监测、测速反馈或抓拍关联。
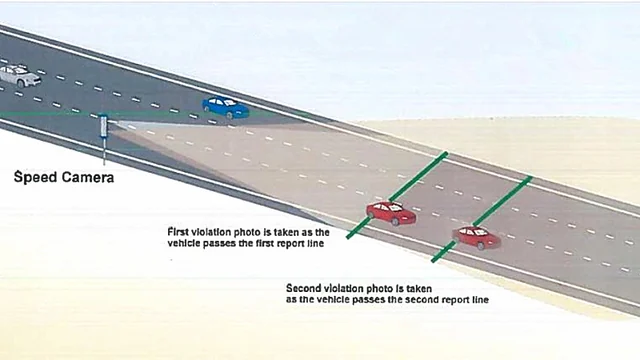
用于速度反馈的系统更关注稳定的速度输出和快速响应;用于多车道测速抓拍的系统还需要完成车辆级跟踪、车道关联、测量位置判断和相机触发协同。
相关应用可继续查看:
总结
雷达通过多普勒频移测量目标径向速度,基本关系为vr = λfd/2。目标实际速度、雷达安装方向和视线夹角共同决定最终测得的径向速度。
速度分辨率表示区分相近速度目标的能力,并不等同于测速精度;重复频率或chirp间隔会影响无模糊速度范围,但同时需要兼顾距离测量、数据更新率和处理复杂度。
在实际交通系统中,可靠测速不仅依赖公式,还需要正确的安装、坐标转换、目标跟踪、标定和系统集成。