传统测速雷达只需要回答“车辆速度是多少”,而多车道测速雷达还必须判断“是哪一辆车、位于哪条车道、向哪个方向行驶,以及何时通过触发位置”。
在多辆车并行、跟车或变道的道路上,如果雷达只能输出一个速度数值,控制器很难把测速结果与正确的车辆或抓拍图片对应。因此,现代多车道测速雷达通常同时测量目标距离、速度和角度,并利用连续跟踪生成车辆坐标、目标ID和运动轨迹。
本文介绍多车道测速雷达的工作原理、车道匹配方法、安装方式以及与相机和交通平台进行集成时需要注意的问题。
一、什么是多车道测速雷达
多车道测速雷达是一种能够在同一检测区域内同时检测多辆车辆,并区分其位置、速度、方向和所属车道的交通雷达。
根据产品架构不同,雷达可以输出:
- 单车速度及运动方向;
- 目标ID;
- 横向和纵向坐标;
- 车辆所属车道;
- 车辆长度、宽度或车型分类;
- 连续目标轨迹;
- 虚拟测量线或检测区事件;
- 流量、平均速度和占有率等统计数据。
多车道测速雷达并不一定包含摄像机,也不一定能够识别车牌。车牌识别、图片取证和违法证据生成通常由相机、补光灯、控制器及后台系统完成。
二、多车道测速雷达和普通测速雷达有什么区别
| 比较项目 | 普通单目标测速雷达 | 多车道测速雷达 |
|---|---|---|
| 主要输出 | 速度、方向或触发信号 | 目标ID、速度、坐标、方向、车道和轨迹 |
| 同时检测目标 | 通常关注波束内最强或最近目标 | 同时分离和跟踪多辆车辆 |
| 车道判断 | 通常不直接判断车道 | 根据目标坐标与道路模型进行车道匹配 |
| 相机匹配 | 适合单车道或触发关系简单的系统 | 适合多车并行时的目标与图片关联 |
| 系统集成 | 接口和数据相对简单 | 需要处理目标列表、轨迹和事件数据 |
如果项目只需要在单车道上触发速度反馈屏,普通测速雷达可能已经足够。只有在需要区分多车道、多车辆及目标位置时,才需要多目标交通雷达。
三、多车道测速雷达怎样测量车速
1. 多普勒测速
车辆相对雷达运动时,反射信号会产生多普勒频移。雷达通过分析发射与接收信号之间的频率变化,获得车辆沿雷达检测轴线方向的速度分量。
如果车辆行驶方向与雷达轴线存在夹角,需要根据安装角度进行补偿。角度设置错误会导致系统测速结果产生系统性偏差。
2. FMCW测距
FMCW雷达在测量周期内连续改变发射频率,通过发射信号与回波信号之间的频率差计算目标距离。
距离信息能够帮助雷达区分不同位置的车辆,并判断车辆接近或远离虚拟测量线的过程。
3. 角度测量
多接收天线或MIMO阵列可以根据不同天线通道之间的相位差估计目标方位角。结合距离和角度,雷达可以计算车辆在道路坐标系中的横向和纵向位置。
多车道测速的关键不只是测得速度,而是利用空间位置把速度分配给正确的车辆和车道。
四、雷达如何判断车辆位于哪条车道
安装调试时,系统需要把道路车道线、路缘、中央分隔带和测量线转换为雷达坐标系中的道路模型。
常见车道匹配流程包括:
- 输入雷达安装高度、方位角和俯仰角。
- 设置道路方向及坐标原点。
- 在配置软件或控制器中绘制车道边界。
- 将目标坐标投影到道路平面。
- 根据目标中心点或轨迹所在区域分配车道。
- 目标通过虚拟测量线时生成车道级事件。
如果安装角度或车道边界设置不准确,车辆可能被分配到相邻车道。尤其是在车辆压线、变道或大型车辆车身跨越车道边界时,不能只根据单帧位置判断车道。
更稳定的系统会结合连续轨迹、运动方向和历史车道状态,减少车辆短暂压线造成的车道跳变。
五、多车道测速雷达检测的是哪一边车辆
雷达并不是简单地只检测“左边”或“右边”。它会检测处于有效视场及配置区域内的目标,然后根据目标速度方向和坐标进行过滤。
系统可以配置为:
- 只检测接近雷达的车辆;
- 只检测远离雷达的车辆;
- 同时检测两个方向的车辆;
- 只处理指定车道或检测区域;
- 忽略相邻道路及非目标方向车辆。
实际检测方向由雷达朝向、道路结构、天线视场和软件配置共同决定,不能仅根据设备安装在道路左侧还是右侧判断。
六、目标ID和连续轨迹有什么作用
雷达为每个跟踪目标分配临时目标ID。控制器可以利用目标ID把连续多个扫描周期的数据连接起来,形成车辆轨迹。
轨迹数据可以用于:
- 判断车辆在哪条车道行驶;
- 预测车辆何时到达相机触发位置;
- 区分并行或跟车车辆;
- 识别变道、逆行和停车状态;
- 防止同一车辆被重复统计;
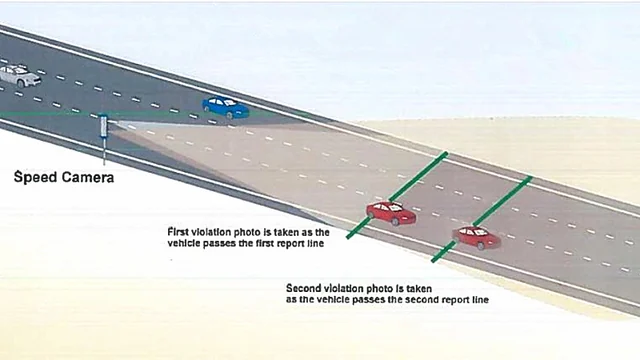
- 把雷达速度与正确的抓拍图片关联。
目标ID不是车牌号,也不是车辆的永久身份。车辆离开检测范围、长时间被遮挡或轨迹重新建立后,目标ID可能发生变化。
七、多车道测速雷达怎样与相机匹配
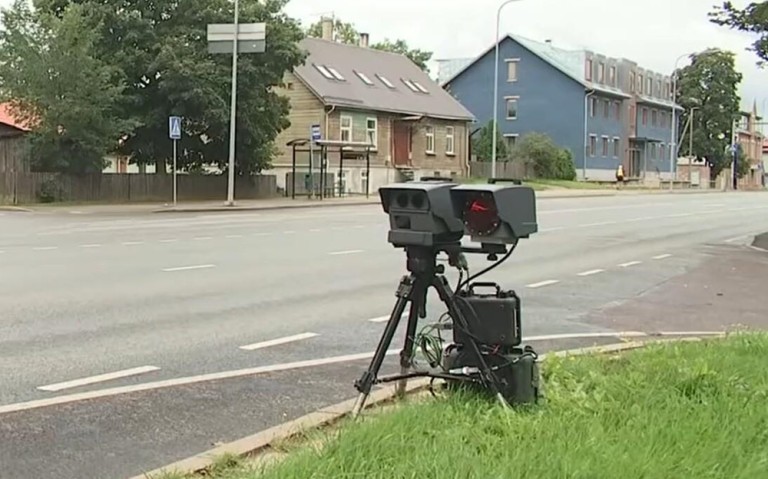
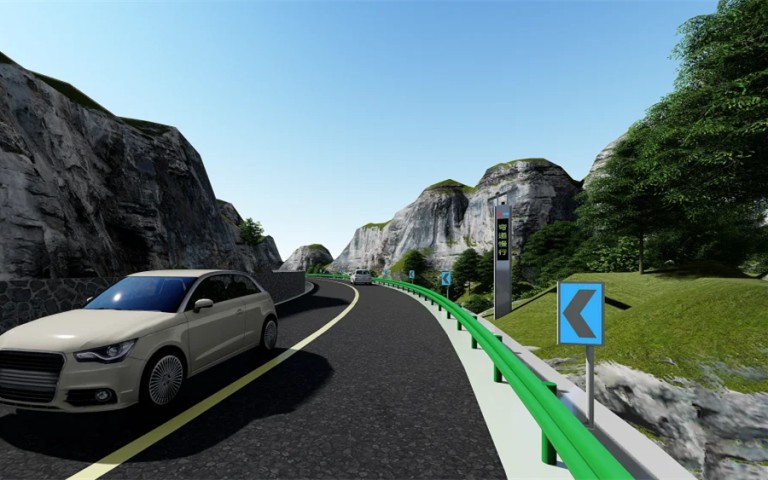
多车道测速抓拍系统通常由雷达、相机、补光设备、控制器和后台平台组成。
一种常见工作流程是:
- 雷达持续输出车辆ID、坐标、速度和方向。
- 控制器判断车辆是否进入抓拍区域或通过测量线。
- 控制器根据目标车道、位置和时间向相机发送触发信息。
- 相机拍摄车辆图片并完成车牌识别。
- 系统根据时间戳、车道、目标ID和位置匹配雷达数据与图片。
- 后台保存速度、图片、车牌及设备状态等记录。
如果多辆车同时通过测量线,仅使用一个触发脉冲可能无法区分车辆。目标ID、车道、时间戳和坐标数据是降低错误匹配风险的重要条件。
相关系统结构可查看测速与抓拍方案。
八、雷达测速精度受哪些因素影响
测速表现不仅取决于雷达芯片或算法,还与以下条件有关:
- 雷达与车辆行驶方向之间的夹角;
- 安装高度、方位角和俯仰角;
- 车辆是否加速、减速或变道;
- 大型车辆遮挡和多车并行;
- 护栏、路牌和路面产生的多径反射;
- 目标进入检测区的距离;
- 现场校准和参考设备精度;
- 速度计算采用的目标点及时间窗口。
厂商标示的测速精度通常建立在规定安装和测试条件下。实际项目应使用经过验证的参考设备进行现场对照,而不能只根据页面参数判断最终系统误差。
九、雨雾和夜间是否影响测速雷达
雷达不依赖环境照明,因此在夜间、逆光和光线变化环境中通常比纯视频检测更稳定。
但不能表述为“完全不受天气影响”。强降雨、积水、多径反射、雷达罩污染、设备振动和极端环境仍可能影响回波质量或目标跟踪。
相机部分仍然会受到光照、雨雾、镜头污染和补光条件影响。因此,完整测速抓拍系统的环境适应性取决于雷达、相机、补光和控制器的共同表现。
十、正向安装和侧向安装怎样选择
正向或斜向安装
雷达沿车辆行驶方向观察目标,能够获得较长轨迹及车辆纵向位置,适合测速抓拍、目标跟踪和事件检测。
需要控制雷达与道路方向的夹角,并避免龙门架、护栏和其他金属结构产生强反射。
侧向安装
雷达从道路侧方横向覆盖多条车道,适合交通流量和断面速度统计。侧向安装能够覆盖较多车道,但远端车道可能受到大型车辆遮挡。
如果项目需要车辆在较长道路范围内的连续坐标和轨迹,通常更适合正向或斜向多目标检测。
十一、HC-M150和HC-M250怎样选择
| 参数 | HC-M150 | HC-M250 |
|---|---|---|
| 检测距离 | 10至150米 | 10至300米 |
| 监测车道 | 最多8车道 | 最多8车道,支持双向监测 |
| 最大跟踪目标 | 64个 | 128个 |
| 数据更新周期 | 50毫秒 | 70毫秒 |
| 通信接口 | RS485 | 以太网 |
| 典型应用 | 多车道测速、抓拍联动、路口及道路监测 | 远距离高速公路、快速路及双向道路监测 |
HC-M150适合150米以内、需要RS485目标数据以及较快数据更新的多车道项目。产品支持目标ID、坐标、速度、方向、车辆尺寸、连续轨迹和虚拟测量线事件。
详细参数可查看HC-M150多车道交通雷达。
HC-M250适合需要更远检测距离、以太网接口、更多目标数量和双向道路监测的项目。
详细参数可查看HC-M250远距离交通雷达。
十二、选型时需要向雷达厂家确认什么
- 有效检测距离对应什么目标和安装条件;
- 可以同时跟踪多少个有效车辆目标;
- 车道数量是否适合现场道路宽度;
- 输出目标数据还是只输出统计结果;
- 是否提供目标ID、坐标、方向和轨迹;
- 车道边界和测量线如何配置;
- 相机触发采用什么接口和协议;
- 测速精度对应什么测试条件;
- 能否提供通信协议及调试工具;
- 是否需要额外控制器完成业务逻辑。
十三、安装后应该怎样验证
现场调试不能只检查软件界面是否出现车辆目标,还应使用真实车辆验证:
- 各车道是否都能稳定检测;
- 车辆所属车道是否正确;
- 接近和远离方向是否正确;
- 并行车辆能否保持独立目标ID;
- 换道车辆是否重复触发;
- 大型车辆是否遮挡其他目标;
- 雷达速度与参考设备是否一致;
- 抓拍图片与目标数据是否准确匹配;
- 通信中断后设备能否正常恢复。
常见问题
一台雷达可以同时检测几个车道?
取决于雷达视场、安装高度、道路宽度和产品算法。标称车道数量必须结合具体现场确认,不能脱离安装条件理解。
多车道测速雷达能识别车牌吗?
雷达本身通常不识别车牌。车牌识别由相机及图像处理系统完成,雷达负责提供车辆速度、坐标、方向和触发信息。
多车道测速雷达能同时检测两个方向吗?
部分型号支持双向目标检测,但还需要确认雷达视场、道路结构、方向过滤和各方向车道配置。
车辆变道时怎样确定所属车道?
系统通常结合车辆连续轨迹、目标中心坐标和通过测量线时的位置确定车道。仅根据某一帧位置判断可能产生车道跳变。
多车道测速雷达可以直接用于交通执法吗?
雷达能够为测速抓拍系统提供速度和目标数据,但正式执法还涉及计量检定、相机取证、时间同步、证据记录以及当地法规要求。
测速雷达能否直接触发相机?
取决于雷达接口和相机协议。目标数据丰富的系统通常通过控制器解析雷达数据,再根据目标ID、车道和测量线事件触发相机。
总结
多车道测速雷达的核心并不是同时得到多个速度数值,而是将每一个速度准确分配给对应车辆、车道和轨迹。
系统集成商在选型时,应重点检查目标ID、坐标、车道匹配、轨迹连续性、数据接口和相机联动能力,而不是只比较最远检测距离和标称测速精度。
HC-M150适合150米以内、RS485输出的多车道测速与目标跟踪;HC-M250适合最长300米、以太网接入和远距离道路监测。最终配置需要结合道路图、安装位置、车道数量和控制系统接口确定。