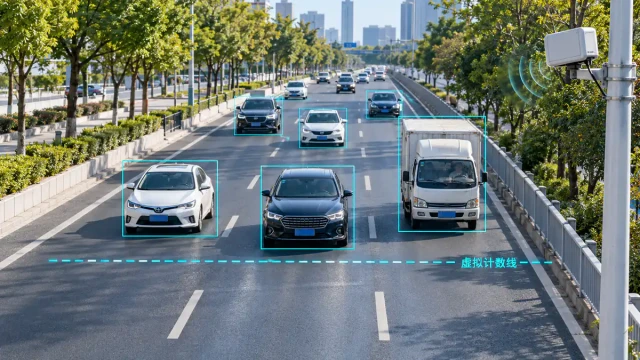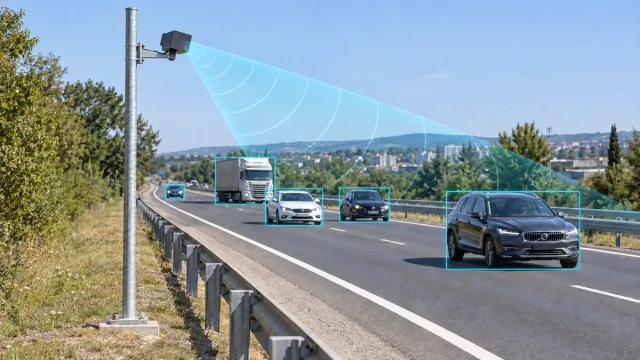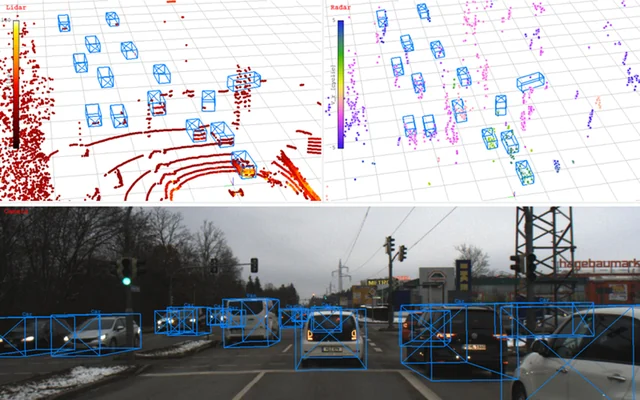
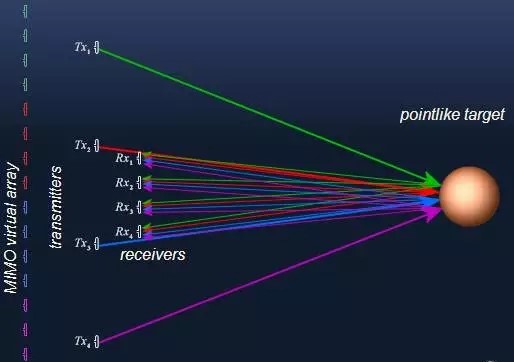
MIMO雷达中的MIMO是Multiple-Input Multiple-Output的缩写,中文通常称为多输入多输出雷达。它通过多个发射通道和多个接收通道获取目标回波,并利用不同通道之间的空间和波形信息完成目标检测、角度估计与参数测量。
在汽车毫米波雷达和交通雷达中,MIMO技术常用于构建虚拟天线阵列。在不按相同比例增加物理接收天线数量的情况下,虚拟阵列能够增加空间采样通道,为区分相邻车辆、判断目标方位和进行多目标跟踪提供更充分的数据。
需要注意的是,MIMO并不是某个雷达频段,也不是一种单独的测距方法。它描述的是雷达发射、接收通道及其信号处理方式。距离和速度通常仍由FMCW等波形与相应信号处理获得。
MIMO雷达是什么?
传统单输入单输出雷达可以由一个发射通道和一个接收通道组成。MIMO雷达则配置多个发射通道和多个接收通道,并让接收端能够区分不同发射通道产生的回波。
假设系统拥有M个发射通道和N个接收通道,在天线布局合理、发射信号能够被正确分离的条件下,系统最多可以获得M×N组发射—接收通道组合。这些通道所对应的空间位置可以组成虚拟阵列。
例如,2个发射通道和4个接收通道可以形成8组通道组合。但这并不表示任何2发4收结构都一定拥有8个互不重复的有效虚拟阵元。实际效果还取决于发射、接收天线的位置设计、通道隔离、相位一致性和校准精度。
MIMO雷达的基本工作流程
MIMO雷达的典型处理过程可以概括为以下几个阶段:
- 多个发射天线按照规定的时间、频率或编码方式发送信号;
- 目标反射信号被多个接收天线同时接收;
- 接收端分离不同发射通道对应的回波;
- 系统对每个发射—接收通道执行距离和多普勒处理;
- 不同通道的相位信息被组合成虚拟阵列数据;
- 利用波束形成、角度FFT或其他到达角算法估计目标方向;
- 检测结果进入聚类、数据关联和目标跟踪模块。
MIMO解决的是空间观测通道不足的问题,但完整雷达系统还需要目标检测、恒虚警处理、角度估计、聚类、数据关联和轨迹管理。关于后续跟踪流程,可以参考《雷达目标跟踪原理:从点迹到连续轨迹的多目标跟踪方法》。
什么是MIMO雷达的虚拟阵列?
虚拟阵列不是额外安装的一组实体天线,而是通过多个发射天线与多个接收天线的组合,在信号处理中形成的一组等效空间采样位置。
每个发射天线到目标、再返回某个接收天线的传播路径都对应一个通道。对于近似共置的发射和接收阵列,可以根据发射阵元与接收阵元的位置组合计算虚拟阵元位置。
增加有效虚拟阵元数量,可以缩小阵列波束宽度,提高角度方向上的目标分辨能力。例如,两辆车的距离和速度接近,但横向位置不同,角度分辨能力会直接影响雷达能否把它们识别为两个独立目标。
TI的MIMO Radar应用报告说明,在适当布局下,NTX个发射天线与NRX个接收天线可以产生NTX×NRX的虚拟阵列通道。具体阵列效果仍需结合天线间距和虚拟位置是否重复判断。可参考Texas Instruments MIMO Radar技术报告。
TDM-MIMO如何区分多个发射通道?
多个发射天线产生的回波必须能够被接收端区分,否则信号会相互混合,无法形成正确的虚拟阵列。常见的通道分离方法包括时分、频分和编码方式。
TDM-MIMO是毫米波FMCW雷达中常见的一种实现方式。TDM是Time Division Multiplexing的缩写,即时分复用。系统让不同发射天线在不同时间片依次工作,接收端再按照发射顺序拆分各通道数据。
TDM-MIMO的优点包括:
- 发射通道分离方式清晰;
- 信号处理流程相对成熟;
- 适合与FMCW距离—多普勒处理结合;
- 能够利用多个发射和接收通道形成虚拟阵列。
它也存在需要处理的问题。由于不同发射天线并非在完全相同的时刻工作,运动目标会在相邻发射时刻之间产生额外相位变化。如果不进行多普勒相位补偿,角度估计可能产生偏差。目标速度越高、发射时间间隔越长,这个问题越需要重视。
除了TDM,还可以采用BPM等相位编码方式让多个发射通道工作。不同方式在发射功率、通道隔离、速度模糊、处理复杂度和硬件实现方面各有取舍。
MIMO雷达与FMCW雷达是什么关系?
FMCW描述的是雷达波形和距离、速度测量方式,MIMO描述的是多发射、多接收通道以及空间处理方式。二者并不冲突,实际设备可以同时是FMCW雷达和MIMO雷达。
在典型FMCW MIMO雷达中:
- 距离分辨能力主要与调频带宽有关;
- 速度测量来自连续多个chirp之间的多普勒相位变化;
- 角度估计依赖接收阵列或MIMO虚拟阵列的空间相位差;
- 最终轨迹还需要多目标跟踪算法完成。
因此,增加MIMO通道不会自动提高测距分辨率,也不会自动扩大探测距离。MIMO技术最直接的价值通常体现在空间自由度和角度分辨能力方面。FMCW的测距、测速原理可参考《FMCW雷达如何测距测速?调频连续波原理解析》。
MIMO雷达与相控阵雷达有什么区别?
相控阵和MIMO都使用多个天线通道,但信号组织方式和设计目标有所不同。
| 比较项目 | MIMO雷达 | 传统相控阵雷达 |
|---|---|---|
| 发射信号 | 不同发射通道使用可分离的波形、时间片或编码 | 各阵元通常发射相干信号并施加相位权重 |
| 主要处理方式 | 分离发射通道并构建虚拟阵列 | 通过发射或接收波束形成控制波束方向 |
| 典型优势 | 增加空间通道和虚拟孔径 | 获得定向增益并实现电子扫描 |
| 覆盖特点 | 共置MIMO通常使用较宽发射覆盖并在接收端形成多方向波束 | 可将能量集中到特定方向 |
| 是否互斥 | 并不互斥,工程系统可以同时使用MIMO与数字波束形成或相控阵技术 | |
因此,不能简单地把MIMO理解为相控阵的替代品。实际系统可能采用MIMO虚拟阵列增加通道数,再通过数字波束形成完成角度扫描和目标检测。
共置MIMO与分布式MIMO
MIMO雷达通常可以分为共置MIMO和分布式MIMO,两者利用的物理特性并不完全相同。
共置MIMO雷达
共置MIMO的发射和接收天线安装在相对接近的位置,从近似相同的视角观察目标。汽车毫米波雷达、交通雷达和近距离感知设备常见的虚拟阵列通常属于这一类。
其主要目标是增加阵列空间自由度、构建虚拟孔径并改善角度分辨能力。
分布式MIMO雷达
分布式MIMO的天线或雷达节点相距较远,从不同角度观察同一目标。它可以利用空间分集降低单一观察角度下目标反射波动的影响,也可以通过多站信息进行定位。
分布式MIMO需要更复杂的时间同步、频率同步、坐标统一和跨节点数据融合,不应与单台交通雷达内部的虚拟阵列混为一谈。
MIMO雷达的主要优势
提高角度分辨能力
通过形成更多有效虚拟阵元,雷达可以获得更大的等效孔径和更丰富的空间采样信息,从而更容易区分角度相近的目标。
增强多目标分离能力
在多车道交通中,相邻车辆的距离和速度可能非常接近。更好的角度信息有助于区分并行车辆,降低目标合并的概率。
在有限尺寸下增加空间通道
毫米波雷达设备通常受到外壳尺寸、天线面积和成本限制。MIMO虚拟阵列可以在不成倍增加全部物理接收通道的情况下扩展空间观测维度。
支持方位角与俯仰角估计
如果发射和接收天线在水平与垂直方向形成合理的二维虚拟阵列,系统可以同时估计方位角和俯仰角。不过,是否具备可靠的俯仰测量能力仍取决于实际阵列结构、有效孔径和信号处理算法。
MIMO雷达的工程限制
MIMO通道数量增加并不意味着雷达性能会自动提升。实际设计还需要解决以下问题:
- 通道可分离性:不同发射信号需要在接收端被可靠分开;
- 幅相校准:通道之间的增益和相位误差会直接影响角度估计;
- 阵列布局:虚拟阵元重复、间距不合理或出现栅瓣都会降低实际效果;
- 运动相位:TDM-MIMO需要处理运动目标在不同发射时刻产生的相位变化;
- 天线耦合:物理天线之间的互耦可能破坏理想阵列响应;
- 数据量与计算量:更多通道会增加采样数据、FFT处理和角度估计负担;
- 温度与硬件漂移:长期运行时需要保证通道一致性和校准稳定性。
因此,评价MIMO雷达不能只看“几发几收”或虚拟通道数量,还需要结合视场角、角度分辨率、旁瓣、扫描周期、目标数量和实际道路测试结果。
MIMO雷达在交通监测中的作用
在交通流量监测中,雷达需要同时识别多条车道上的车辆,并持续输出距离、速度、方位和轨迹。MIMO虚拟阵列提供的角度信息可以帮助系统:
- 区分相邻车道的并行车辆;
- 判断车辆的横向位置和车道归属;
- 减少距离、速度接近的目标发生合并;
- 为多目标数据关联和轨迹保持提供更准确的观测;
- 提高复杂车流环境下的空间分辨能力。
但是,MIMO只改善雷达前端和空间测量条件。最终的车辆计数、车道判断、轨迹编号和事件输出仍依赖标定、聚类、数据关联与轨迹管理。
交通监测系统如何使用雷达轨迹数据,可以继续阅读交通流量监测解决方案以及《多目标跟踪数据关联方法:GNN、JPDA与MHT解析》。
MIMO雷达与4D毫米波雷达的关系
4D毫米波雷达通常输出距离、径向速度、方位角和俯仰角四个维度的信息。MIMO虚拟阵列可以为方位角和俯仰角估计提供更多空间通道,因此经常用于4D雷达设计。
但MIMO雷达并不必然等于4D毫米波雷达。如果阵列只在水平方向形成有效孔径,或者垂直方向阵元数量不足,设备可能只能可靠估计方位角。能否输出高质量俯仰角,需要查看具体天线布局和实际测量指标。
常见问题
MIMO雷达的全称是什么?
MIMO是Multiple-Input Multiple-Output的缩写,中文为多输入多输出。MIMO雷达通过多个发射和接收通道获取并处理目标回波。
MIMO雷达一定有M×N个有效虚拟阵元吗?
不一定。M个发射通道和N个接收通道可以产生M×N组通道组合,但有效且互不重复的虚拟阵元数量取决于实际天线位置和阵列设计。
MIMO雷达能提高探测距离吗?
不能简单地这样判断。探测距离还受到发射功率、天线增益、目标反射特性、接收噪声和检测算法影响。MIMO虚拟阵列的主要优势通常是增加空间自由度和改善角度估计。
MIMO能够提高距离分辨率吗?
FMCW雷达的距离分辨率主要由有效调频带宽决定。MIMO主要改善空间和角度维度,不能替代波形带宽对距离分辨率的作用。
为什么TDM-MIMO需要速度补偿?
因为不同发射天线在不同时间片工作,运动目标会在这些时间片之间产生额外相位变化。如果直接把通道组合成虚拟阵列,可能把运动相位误认为空间相位,因此通常需要进行多普勒相位补偿。
MIMO雷达和多目标跟踪是一回事吗?
不是。MIMO是雷达发射、接收和阵列处理方式,多目标跟踪则负责把连续扫描中的目标观测关联成稳定轨迹。MIMO可以提供更好的空间观测,但仍需要跟踪算法处理目标编号和轨迹连续性。
总结
MIMO雷达通过多个可分离的发射通道和多个接收通道构建虚拟阵列,在有限的物理天线尺寸下增加空间采样能力。对于共置毫米波雷达,其主要价值是改善角度分辨能力,为相邻目标分离、车道判断和多目标跟踪提供更准确的观测。
评估MIMO雷达时,不能只比较发射和接收天线数量,还应关注虚拟阵列布局、角度分辨率、视场范围、通道校准、运动补偿、扫描周期和真实场景下的目标分离效果。只有阵列设计、信号处理和跟踪算法相互配合,MIMO的通道优势才能转化为可用的目标数据。