多车道测速的难点不只是测出速度
在单车道、车辆间距较大的道路上,雷达检测到一个速度值后触发相机,车辆匹配相对简单。但在多车道道路中,多辆车可能同时进入检测区域、并排行驶或发生换道,仅有一个瞬时速度值并不足以确定相机应该拍摄哪辆车。
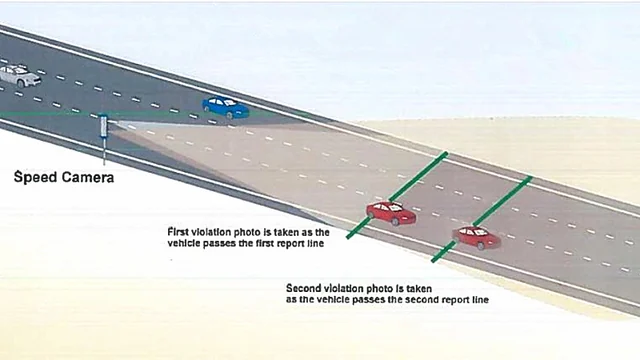
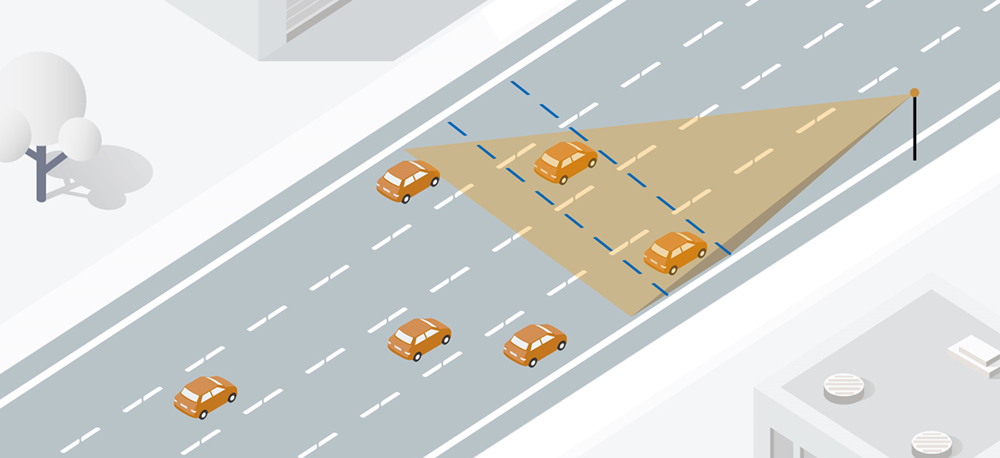
多车道测速雷达需要持续跟踪每个车辆目标,输出目标ID、速度、坐标、方向和车道等信息。当目标经过设定的测量线时,系统生成与该目标关联的触发事件,再由控制器协调相机完成图像采集。
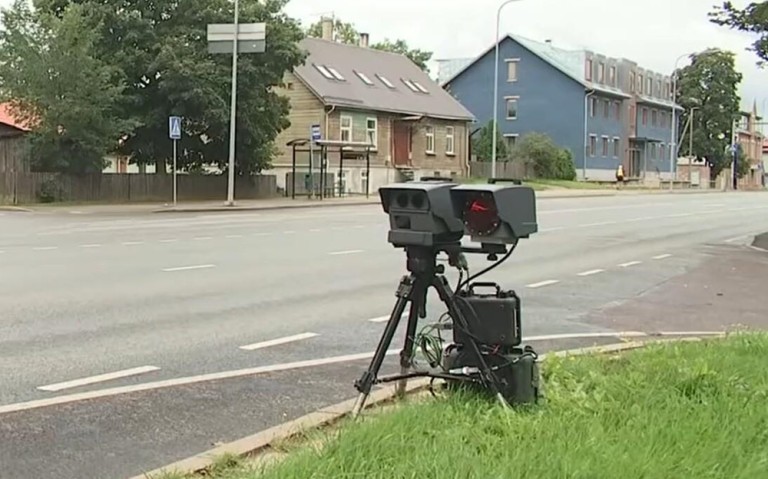
因此,一个完整的测速抓拍系统通常包括雷达、相机、补光设备、控制器和管理平台。雷达负责检测和跟踪车辆,并不等同于车牌识别设备,也不能单独构成完整的执法证据系统。
多车道测速雷达与普通测速雷达有什么区别
从单个速度值变成连续车辆轨迹
普通测速设备可能只输出检测区域内某个运动目标的速度。多车道测速雷达则需要在一定距离内持续更新车辆的位置和速度,并尽量保持目标ID稳定。
连续轨迹能够让控制系统判断车辆来自哪条车道、正在向哪个方向行驶、何时接近测量线,以及触发后应该与哪张抓拍图片关联。
同时处理多个车辆目标
多车道道路可能同时出现小型车辆、大型车辆、并排行驶车辆和换道车辆。雷达需要区分相邻目标,避免把两辆车合并为一个目标,或者在目标短暂遮挡后错误分配新的目标ID。
输出车辆位置而不只是速度
为了让相机完成目标匹配,控制器通常还需要车辆的纵向位置、横向位置、行驶方向和所属车道。只有速度数据而没有空间位置时,在多辆车同时经过的情况下很难建立可靠对应关系。
雷达与相机如何完成一次抓拍
1. 雷达检测车辆
车辆进入监测区域后,雷达根据反射信号获得目标的距离、速度和角度信息,并建立连续目标轨迹。
2. 系统完成车道匹配
调试人员根据道路宽度和实际车道线,在雷达坐标系中配置车道边界。控制系统利用目标坐标判断车辆所在车道,并持续更新车辆的横向和纵向位置。
3. 车辆经过测量线
测量线是系统中预先配置的虚拟位置。当目标轨迹穿过测量线时,雷达或控制器生成触发事件,并记录对应目标的ID、速度、坐标、方向和时间信息。
4. 控制器协调相机抓拍
控制器根据目标位置、触发时间和相机视场发送抓拍指令。相机负责采集车辆及车牌图像,车牌识别也由相机或后端图像系统完成,而不是由雷达完成。
5. 平台完成数据关联
平台将雷达目标、测量线事件、抓拍时间和图像结果关联到同一车辆。系统应保留必要的时间信息和目标数据,便于后续查询和核验。
系统接口需要哪些关键字段
不同项目的通信协议可能不同,但用于多车道测速抓拍的数据通常应包含以下信息:
- 目标ID:区分同时出现的不同车辆。
- 时间戳:用于雷达事件、控制器和相机图像之间的时间匹配。
- 目标速度:包括速度值以及明确的单位和方向定义。
- 目标坐标:说明车辆相对于雷达的位置。
- 行驶方向:区分来向、去向或不同方向车流。
- 车道编号:用于确定车辆所在车道。
- 事件类型:例如进入检测区、穿过测量线或超出设定阈值。
- 目标状态:用于判断轨迹处于建立、稳定跟踪还是结束阶段。
接口联调前需要统一坐标原点、坐标轴方向、速度正负值、车道编号规则、时间戳格式和数据更新周期。即使双方都输出“X坐标”和“Y坐标”,如果坐标定义不同,仍会造成车辆位置匹配错误。
时间同步为什么特别重要
雷达、相机和控制器通常是独立设备。如果三者时间存在偏差,车辆较少时可能看不出问题,但在车流密集或车辆并排行驶时,系统可能把速度数据关联到前一辆或后一辆车。
系统设计时应明确统一的时间来源,并验证设备重启、网络中断或长时间运行后是否仍能保持同步。除了检查设备时间,还应考虑数据传输和相机响应产生的延迟。
如果采用基于位置的触发方式,控制器还需要结合目标速度估算车辆到达相机抓拍位置的时间。相关补偿参数应通过现场测试确定,不能仅根据理论距离直接设置。
安装位置和测量线如何设置
雷达需要稳定看到完整轨迹
安装位置应尽量减少护栏、标志牌、立柱和大型车辆造成的遮挡。雷达视场应覆盖车辆进入、稳定跟踪、经过测量线和离开抓拍区域的主要过程。
测量线不能离雷达过近
车辆刚进入检测区域时,目标轨迹可能尚未稳定。如果测量线设置得过近,可能出现目标尚未可靠建立就触发事件的情况。
也不能超出可靠匹配区域
测量线设置过远时,道路弯曲、坡度、遮挡和目标角度变化可能降低车辆匹配稳定性。实际位置应结合雷达有效检测范围、相机视场和道路几何关系确定。
雷达和相机应使用一致的道路参照
调试时需要确认雷达坐标、实际车道线和相机画面之间的对应关系。可使用已知位置的车辆或道路标记进行联合标定,并分别验证各条车道。
密集车流下容易出现哪些问题
- 大型车辆遮挡小型车辆:需要评估安装高度、横向位置及车辆进入视场的角度。
- 并排行驶目标混淆:检查雷达横向分辨能力以及相邻车道边界配置。
- 车辆换道导致车道号变化:抓拍系统应以连续目标轨迹为基础,不能只读取单帧车道编号。
- 目标ID发生重建:应检查遮挡、检测区域边界和目标保持策略。
- 图片与速度错配:重点核查时间同步、通信延迟、相机响应时间和触发位置。
- 相邻车道误触发:重新检查车道边界、坐标变换和测量线范围。
项目验收不能只检查测速精度
测速精度是重要指标,但多车道抓拍系统还需要验证目标与图片的匹配结果。现场验收建议覆盖以下情况:
- 各车道分别通过车辆时的速度和车道识别结果;
- 多辆车并排行驶时的目标区分能力;
- 车辆换道、超车以及大型车辆遮挡场景;
- 白天、夜间和不同交通密度下的触发结果;
- 雷达目标、事件时间与抓拍图片的对应关系;
- 设备重启和网络恢复后的时间同步状态;
- 连续运行期间是否出现重复触发、漏触发或错误关联。
如果项目用于执法取证,还需要根据项目所在地的法规、设备认证、计量要求和证据规范进行确认。雷达具备测速和目标跟踪能力,并不自动代表整套系统已经满足当地执法取证要求。
应该选择哪种交通雷达
多车道测速抓拍项目需要的是目标级速度、坐标和连续轨迹,以及与测量线相关的触发信息。因此选型时应重点确认目标跟踪数量、覆盖车道数、更新周期、坐标输出、事件输出和通信接口。
HC-M150多车道交通雷达可输出车辆速度、位置和轨迹数据,并用于多车道目标检测及系统集成。详细通信协议和触发逻辑可根据项目接口需求确认。
如果需要了解雷达、控制器与相机的整体配合方式,可以查看多车道测速抓拍方案。关于雷达如何从检测点形成连续车辆轨迹,可进一步阅读雷达目标跟踪原理。
总结
多车道测速系统的关键不是简单地测出多个速度值,而是持续识别每个车辆目标,并把目标ID、速度、位置、车道和触发事件准确传递给相机与控制器。
可靠的系统需要同时做好雷达安装、车道标定、坐标统一、时间同步、触发补偿和现场验证。项目初期先明确道路条件、相机视场和数据接口,可以显著减少后续联调中的车辆错配和重复开发。