
24GHz雷达传感器通过发射和接收微波信号,检测目标是否存在,并根据回波变化测量目标的运动方向、径向速度或距离。它可以采用结构较简单的CW连续波,也可以采用能够测距的FMCW调频连续波。
在交通领域,24GHz雷达常见于测速反馈屏、弯道来车预警、路口车辆检测和OEM道路安全设备。不过,“工作在24GHz”并不能单独决定雷达的检测距离、测速精度或多目标能力,这些性能还取决于波形、天线、带宽、接收通道和目标处理算法。
一、什么是24GHz雷达传感器
24GHz雷达通常工作在K波段附近。以24.125GHz为例,对应波长约为12.4毫米。雷达发射电磁波,电磁波遇到车辆、人员或其他物体后产生反射,接收机对回波进行处理,从中提取速度、距离或运动方向等信息。
严格按照常见频率划分,毫米波通常指30~300GHz,因此24GHz属于微波频段。不过在传感器和汽车雷达行业中,24GHz产品有时也会被归入广义的毫米波雷达产品。技术资料和产品页面最好直接写“24GHz雷达”,避免在名称上产生不必要的争议。
24GHz只表示载波所在频段,不代表所有24GHz雷达具有相同功能。两款同频率雷达可能分别是:
- 只输出目标速度的CW多普勒雷达;
- 能够同时测量距离和速度的FMCW雷达;
- 只检测运动或存在状态的感应模块;
- 具有目标跟踪能力的多通道雷达。
二、24GHz雷达的基本工作过程
一套雷达传感器通常包括射频发射、天线、接收、混频、基带处理和目标算法等部分。
- 发射电路产生24GHz附近的射频信号;
- 发射天线将信号辐射到监测区域;
- 车辆或其他目标将部分能量反射回来;
- 接收天线获取微弱回波;
- 接收信号与本振信号进行混频,得到较低频率的中频信号;
- 处理器从中频信号中计算速度、方向或距离;
- 最终通过RS485、UART或其他接口输出目标数据。
决定系统性能的不只是射频芯片。天线增益和波束宽度会影响覆盖范围,接收灵敏度影响弱目标检测,机械安装和算法则影响速度稳定性、目标筛选和误报控制。
三、CW多普勒雷达如何测速
CW是Continuous Wave的缩写,即连续波。CW雷达持续发射相对稳定的单频信号,当目标相对于雷达运动时,回波会产生多普勒频移。
单站雷达的基本测速公式为:
fd = 2vr / λ
其中,fd为多普勒频率,vr为目标相对于雷达的径向速度,λ为雷达波长。
雷达处理器测出多普勒频率后,即可计算目标的径向速度。目标运动方向与雷达波束轴线越接近,径向速度越接近车辆沿道路行驶的实际速度。
采用I/Q双通道接收时,系统还可以利用两个通道之间的相位关系判断目标是接近雷达还是远离雷达。
CW雷达的主要特点
- 信号结构相对简单;
- 适合测量运动目标速度;
- 响应速度快,处理资源需求相对较低;
- 适合测速反馈屏和来车预警;
- 普通单频CW雷达不能仅凭多普勒频率确定目标距离;
- 多个目标同时出现时,需要通过波束、门限或其他策略选择输出目标。
关于多普勒频移和径向速度的公式,可继续阅读雷达测速公式与径向速度。
四、FMCW雷达如何测距
FMCW是Frequency Modulated Continuous Wave的缩写,即调频连续波。它不会始终发射单一固定频率,而是在一个调频周期内让发射频率按照预定斜率变化,这个过程通常称为chirp。
回波经过目标往返传播后产生时间延迟。接收机将当前发射信号与延迟后的回波混频,得到拍频信号。对于理想线性调频波形,拍频与目标距离相关。
FMCW雷达可以通过多个chirp和二维信号处理分别提取:
- 距离维信息;
- 多普勒速度信息;
- 多个距离或速度不同的目标;
- 结合多通道天线获得的角度信息。
Infineon的24GHz FMCW平台资料也说明,FMCW利用发射与接收chirp之间的时间差和混频信号估计目标距离,并可通过集成在PCB上的微带贴片天线完成射频收发。
五、CW和FMCW应该怎样选择
CW和FMCW并不是简单的高低等级关系,应根据系统所需数据选择。
只需要车辆速度和方向
如果系统只是为测速反馈屏、弯道预警灯或控制器提供速度和方向数据,CW多普勒雷达通常已经能够满足需求。其数据结构相对简单,也便于嵌入原有控制设备。
需要目标距离
如果系统需要知道车辆何时进入某个距离区域,或者需要根据目标距离进行分区触发,应选择具有测距能力的FMCW雷达。
需要多车道和多目标跟踪
如果系统需要同时输出多辆车的坐标、速度、目标编号和连续轨迹,就不能只看工作频率。还需要关注收发通道、角度测量能力、距离分辨能力和跟踪算法。
用于速度输出的HC-TR20与用于多目标跟踪的HC-M系列属于不同产品类型,不能因为它们都属于交通雷达而互相替代。
六、带宽为什么会影响距离分辨率
FMCW雷达的理论距离分辨率主要与有效调频带宽B有关:
ΔR ≈ c / 2B
其中,ΔR表示距离分辨率,c为电磁波传播速度,B为有效调频带宽。
带宽越大,理论上越容易区分距离相近的两个目标。因此,判断雷达距离分辨能力时,不能只比较“24GHz”和“77GHz”两个载波数字,还应比较实际可用带宽、波形设计和信号处理能力。
载波频率决定工作波长,但距离分辨率主要由调频带宽决定。把频率越高直接等同于测距越精确,并不严谨。
七、24GHz与77GHz交通雷达的区别
24GHz和77GHz雷达都可以测量车辆速度,但两者适合的产品定位可能不同。
天线尺寸
77GHz波长更短。在相近波束设计条件下,更短的波长有利于减小天线尺寸,或者在相近尺寸下获得更大的阵列孔径和更细的角度分辨能力。
可用带宽
不同地区的频率规划和产品设计存在差异。在许多交通与汽车雷达平台中,77~81GHz可提供更大的调频带宽,因此更适合高距离分辨率和密集多目标分离。
系统复杂度
多通道77GHz FMCW雷达通常需要更高的数据处理能力。简单的24GHz CW雷达则可以采用较低复杂度的处理方式,适合只输出速度和方向的设备。
应用选择
- 测速反馈屏、来车提醒和简单道路预警,可重点评估24GHz速度雷达;
- 远距离多车道检测、目标坐标和连续轨迹输出,应重点评估多通道FMCW交通雷达;
- 最终选择应依据实际检测距离、车道数量、输出数据和接口,而不是只依据频段。
八、24GHz雷达在交通领域的应用
测速反馈屏
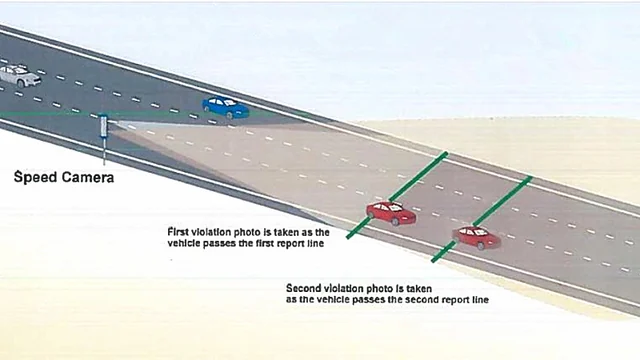
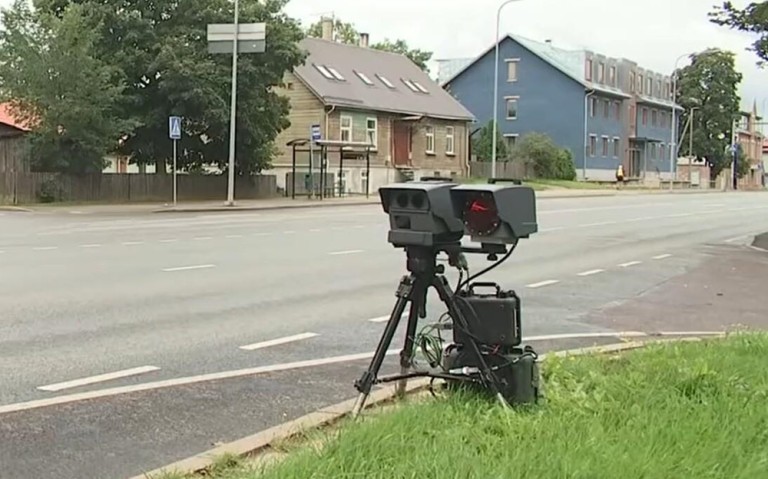
雷达检测来车速度并将数据传给LED控制器。控制器显示车辆当前速度,也可以在车辆超过设定阈值时切换显示颜色或触发警示信息。
弯道来车预警
车辆进入雷达监测范围后,系统根据运动方向和速度触发弯道另一侧的警示灯或提示牌,提醒驾驶员注意对向来车。
路口和出入口提醒
在支路汇入口、园区出口或视线受阻位置,雷达可以检测接近车辆并向控制器发送告警信号。
OEM道路安全设备
体积较小的雷达PCBA可以集成到测速牌、预警控制器或其他道路安全设备中。集成时应提前确认供电、通信接口、安装方向和外壳材料。
相关方案可查看测速与抓拍应用方案。
九、集成24GHz交通雷达需要确认什么
输出数据
首先确认系统需要的是单个速度值,还是多个目标的坐标、轨迹和目标编号。如果需求定义错误,即使检测距离足够,也可能无法完成系统功能。
来向和去向模式
测速反馈屏一般只需要显示来向车辆速度。双向道路或特殊预警项目则可能需要来向、去向或双向检测模式。
安装角度
多普勒雷达测量的是径向速度。雷达波束轴线与车辆运动方向存在较大夹角时,需要考虑余弦误差和安装角度补偿。
接口和协议
需要确认RS485、UART、电平标准、波特率、数据格式和控制器解析方式。仅确认物理接口相同,并不代表通信协议能够直接兼容。
外壳材料
雷达前方材料会影响电磁波传播。外壳厚度、材料介电特性、表面结构和雷达天线之间的距离,都可能改变天线匹配或波束特性。
现场环境
护栏、金属标牌、路面反射、大型车辆遮挡和设备振动都可能影响检测结果。雷达并不是完全不受天气和环境影响,只是通常不像摄像机那样依赖环境光照。
十、24GHz雷达常见问题
24GHz雷达可以测量静止目标吗?
普通单频CW多普勒雷达主要依赖目标运动产生的频移,通常无法仅凭多普勒信号稳定测量静止目标距离。采用FMCW波形并具备相应处理能力的24GHz雷达可以检测静止目标距离。
24GHz雷达可以同时检测多辆车吗?
取决于雷达体制和算法。简单CW速度雷达通常输出一个经过目标选择后的速度值;具有距离、角度和多目标跟踪能力的雷达才能稳定输出多个独立目标。
24GHz雷达能否穿透塑料外壳?
部分非金属材料可以让24GHz信号通过,但材料种类、厚度、颜色填料和结构都会影响损耗。产品集成后仍需进行实际测试,不能仅凭“塑料外壳”作出判断。
24GHz雷达的检测距离是多少?
频率本身不能决定检测距离。检测距离还受到发射功率、天线增益、接收灵敏度、目标反射特性、安装方向和算法门限影响,应以具体产品规格和现场测试为准。
24GHz与77GHz哪个更好?
没有适用于所有项目的统一答案。只需要稳定输出车辆速度和方向时,24GHz雷达可能更直接;需要远距离多车道目标坐标、轨迹和更高分辨能力时,可以考虑多通道77GHz FMCW交通雷达。
十一、24GHz测速雷达产品选择
HC-TR20测速雷达工作在24GHz频段,可直接输出车辆速度和行驶方向,适用于测速反馈屏、弯道预警、路口来车提醒和OEM道路安全设备。
如果项目需要多个车辆目标的距离、坐标、车道和连续轨迹,应选择HC-M系列交通雷达,而不是将单目标测速模块当作多目标跟踪雷达使用。
总结
24GHz雷达传感器可以采用CW或FMCW体制。CW雷达主要利用多普勒频移测量运动目标的径向速度;FMCW雷达通过调频信号与回波拍频进一步测量目标距离。
选择24GHz雷达时,应重点确认系统需要的目标数据、测速或测距功能、来向去向模式、接口协议和安装条件。对于交通项目,频段只是技术参数之一,波形、天线、目标处理和系统集成方式同样重要。