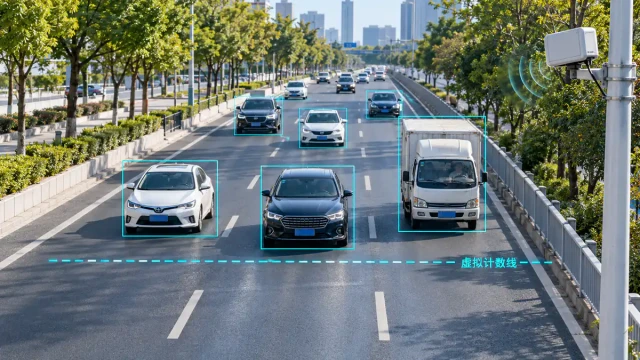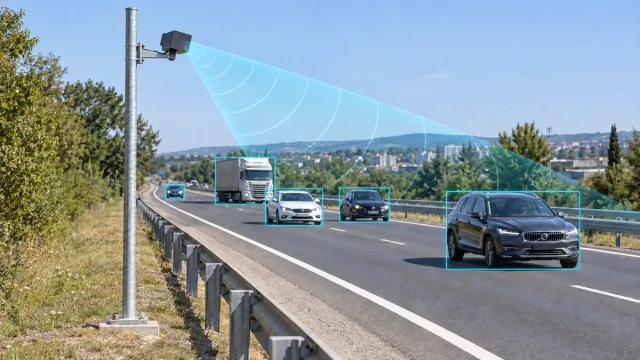
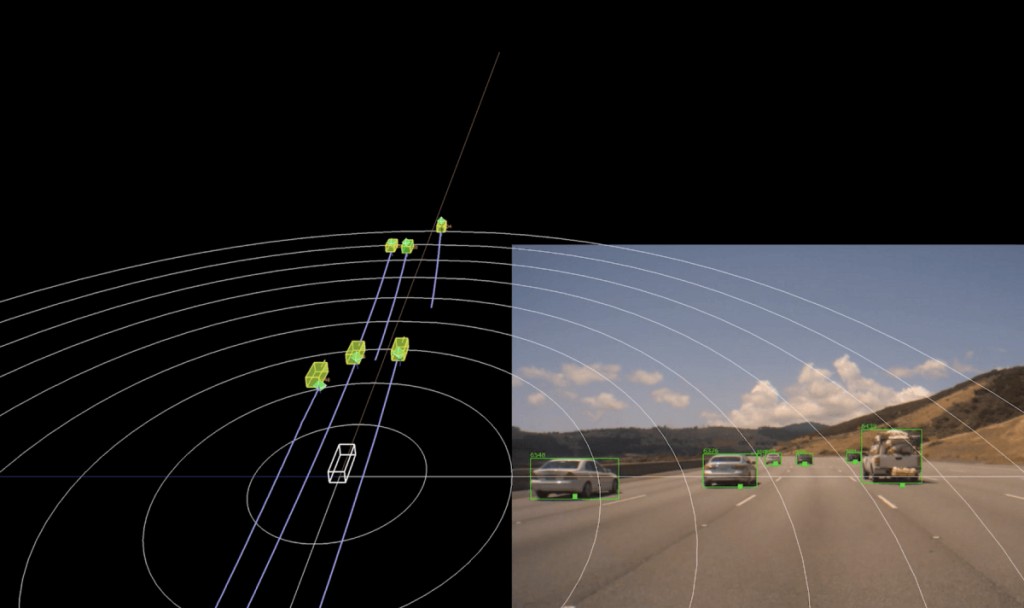
雷达检测到目标只是第一步。单次扫描只能获得某一时刻的测量结果,而交通监测、测速抓拍和事件检测需要进一步判断:前后两帧中的目标是否为同一辆车、目标正在向哪个方向移动,以及短暂遮挡后能否继续保持原来的目标编号。
雷达目标跟踪的作用,就是把连续扫描产生的离散测量点,转换为带有目标ID、位置、速度、运动方向和生命周期状态的连续轨迹。对于交通系统集成商而言,轨迹连续性和目标ID稳定性直接影响流量统计、车辆匹配、测速抓拍与事件检测的可靠性。
雷达前端测量与多目标跟踪的关系
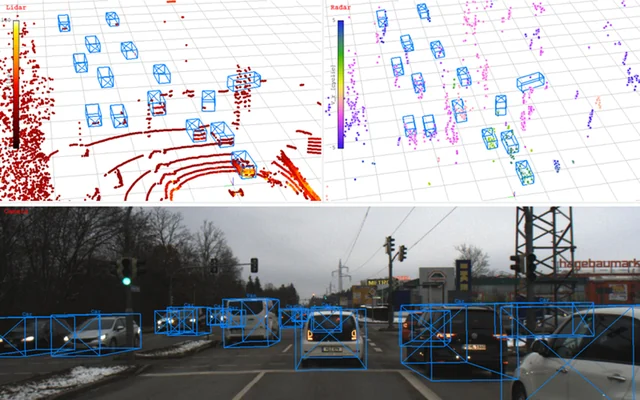
雷达前端通常利用FMCW信号获得目标距离和径向速度,并通过天线阵列或MIMO结构估计目标方位。经过检测和聚类后形成的测量点,才会进入数据关联、状态估计和轨迹管理流程。
因此,多目标跟踪雷达并不是在一次扫描中直接生成完整轨迹。它需要把连续多个扫描周期中的测量结果进行时间关联,判断哪些测量点属于同一个目标,再持续更新目标的位置、速度和运动状态。
雷达点迹和目标轨迹有什么区别?
雷达每完成一次扫描,可能输出一组测量点。测量点通常包含距离、方位、径向速度、信号强度或质量指标等信息。
这些测量点只代表当前时刻的观测结果,本身不能说明:
- 该测量点对应哪一辆车;
- 它是否与上一帧中的目标相同;
- 目标是在正常行驶、变道还是减速;
- 目标在下一时刻可能出现在哪里。
目标轨迹是在连续时间内对同一目标进行关联和状态估计后形成的结果。稳定的轨迹通常包括目标ID、坐标、速度、航向、所属车道、目标类别、轨迹状态和时间戳。
简单来说,点迹是某一时刻的测量结果,轨迹则是经过连续关联和算法处理后的目标运动状态。
雷达目标跟踪的基本处理流程
1. 目标检测
雷达首先从回波信号中提取可能属于车辆或人员的检测点,并过滤固定物体、地面反射和部分环境杂波。
在复杂道路环境中,护栏、路牌、桥梁和大型车辆都可能产生较强反射。检测门限过低会增加虚假目标,门限过高则可能漏掉远距离或反射较弱的目标。
2. 点迹聚类
同一个目标可能产生多个反射点。系统需要根据距离、速度和空间位置,把属于同一目标的测量点组合起来,形成可供跟踪器使用的目标观测。
聚类范围设置过大,可能把相邻车辆合并为一个目标;设置过小,则可能把同一辆车拆分成多个目标。因此,聚类参数需要结合雷达分辨率、安装位置和实际道路环境进行调整。
3. 数据关联
数据关联需要判断当前扫描中的观测点,应当分配给哪一条已有轨迹。
在车流稀疏、目标间距较大时,最近邻方法通常能够满足基本需求。但在车辆并行、跟车距离较近或发生变道时,仅凭空间距离容易发生错误关联。
多目标跟踪系统通常会同时考虑:
- 预测位置与实际测量位置之间的差异;
- 目标速度和运动方向;
- 轨迹的历史状态;
- 道路及车道约束;
- 测量质量和目标特征。
多目标距离较近时,数据关联是保持目标ID连续性的关键环节。相关研究也将数据关联与状态估计视为多目标跟踪中的两个核心问题。可参考IEEE多目标跟踪研究。
4. 状态估计
雷达测量会受到噪声、安装误差、目标反射变化和多径效应影响。跟踪器需要结合目标的历史状态,对位置和速度进行平滑与预测。
交通场景常用的运动模型包括:
- 匀速模型:适合稳定直行的车辆;
- 匀加速模型:适合正在加速或减速的车辆;
- 转弯模型:适合弯道、匝道和交叉口车辆;
- 多模型方法:根据目标运动状态,在不同模型之间切换。
卡尔曼滤波适用于线性运动模型和近似高斯噪声条件。扩展卡尔曼滤波、无迹卡尔曼滤波或交互式多模型方法,则可用于处理更加复杂的非线性运动。相关算法说明可参考MathWorks Radar Toolbox文档。
5. 轨迹建立、维持与删除
新检测点通常不会立即被确认为有效目标。系统需要连续命中若干次后,才会建立正式轨迹,以减少偶发杂波形成虚假目标。
当目标短暂漏检时,跟踪器可以根据运动模型继续预测目标位置。如果连续多帧没有重新检测到目标,系统才会结束该轨迹。
轨迹生命周期通常包括:
- 候选轨迹;
- 确认轨迹;
- 暂时丢失;
- 重新关联;
- 轨迹终止。
目标ID代表车辆身份吗?
目标ID是雷达跟踪器为当前检测区域内的轨迹分配的临时编号,用来区分不同目标。
目标ID不等同于车牌号,也不是车辆的永久身份。车辆离开检测区域、长时间被遮挡或者轨迹重新建立后,目标ID可能发生变化。
系统集成时,应通过目标ID和时间戳关联同一段连续轨迹,不应把目标ID当作跨设备或跨路段的永久车辆标识。需要跨设备确认车辆身份时,还应结合相机、车牌识别或其他数据源。
哪些情况容易导致轨迹中断或ID切换?
车辆距离过近
两辆车并排行驶或前后距离很小时,测量点可能发生合并,增加错误关联和目标ID切换的风险。
大型车辆遮挡
大型客车或货车可能遮挡小型车辆,使被遮挡目标在部分扫描周期内无法被正常检测。
车辆突然变道
目标运动方向快速变化时,如果跟踪模型仍按照原来的直线轨迹进行预测,可能出现关联失败。
护栏和路面多径
雷达信号经过护栏、路面或建筑物反射后,可能形成位置不合理的虚假测量点,干扰目标关联。
安装参数不准确
安装高度、方位角、俯仰角和道路坐标设置不准确,会影响目标坐标、车道归属和轨迹连续性。因此,雷达安装后的参数标定与现场验证非常重要。
交通雷达通常需要输出哪些跟踪数据?
面向交通管理平台、信号控制器或相机系统,常用输出字段包括:
- 目标ID;
- 横向和纵向坐标;
- 径向速度或目标速度;
- 运动方向;
- 所属车道;
- 目标类别;
- 轨迹状态;
- 数据质量或置信度;
- 检测时间戳;
- 测量线或检测区域触发事件。
不同雷达型号支持的输出字段、数据更新周期和通信格式可能不同。系统集成前,应根据控制器、相机或管理平台的接口要求确认通信协议。
连续目标轨迹可以支持哪些交通应用?
交通流量监测
通过连续跟踪车辆,可以计算车流量、平均速度、车头时距、车道占有率和排队长度,并观察车辆在检测区域内的完整运动过程。
相关应用可查看交通流量监测方案。
多车道测速与抓拍
系统可以利用目标ID、位置和测量线事件,将雷达测得的速度与相机抓拍结果进行关联,降低多辆车并行时匹配错误的风险。
相关应用可查看测速与抓拍方案。
交通信号控制
连续轨迹能够反映车辆到达、停车、排队和驶离过程,为感应控制和自适应信号控制系统提供目标级数据。
异常事件检测
根据轨迹速度和运动方向,系统可以识别停车、异常低速、逆行、急减速或异常变道等事件。能否可靠输出具体事件,还取决于雷达覆盖范围、跟踪算法、安装条件和平台判断规则。
选择目标跟踪雷达时应关注什么?
选择多目标跟踪雷达时,不应只比较最远检测距离或最大目标数量,还需要关注以下指标:
- 密集车流中的轨迹连续性;
- 车辆交汇时的目标ID稳定性;
- 目标短暂遮挡后的恢复能力;
- 虚假轨迹和误检控制能力;
- 目标坐标与车道划分精度;
- 数据更新周期和系统延迟;
- 输出字段是否满足控制器或平台要求;
- 是否支持安装参数、检测区域和测量线配置。
对于多车道车辆跟踪和目标级数据输出,可进一步了解HC-M150多车道交通雷达和HC-M250远距离交通流量雷达。
常见问题
雷达检测到目标后一定会立即输出轨迹吗?
不一定。为了避免把偶发噪声识别为真实目标,跟踪器通常需要连续确认若干次后,才会建立正式轨迹。
目标短暂消失后还能保持原来的ID吗?
如果目标在允许的预测时间内重新出现,并且位置和速度符合原轨迹的预测结果,系统可以继续使用原目标ID。遮挡时间过长或运动变化过大时,系统可能重新建立轨迹并分配新的ID。
更新频率越高,跟踪效果一定越好吗?
较高的数据更新频率有助于描述快速变化的运动,但还需要综合考虑测量稳定性、处理延迟、通信带宽和系统计算能力,不能只比较单一参数。
单目标测速雷达也有目标跟踪功能吗?
部分单目标测速雷达主要输出速度和方向,不一定提供完整的坐标、目标ID和连续轨迹。是否支持目标跟踪,需要根据产品的数据输出协议确认。
总结
雷达目标跟踪并不是简单地连接多个测量点,而是由前端测量、目标检测、点迹聚类、数据关联、状态估计和轨迹管理共同完成的连续处理过程。
对于交通系统集成商而言,真正需要关注的是目标ID是否稳定、轨迹是否连续、坐标是否可靠,以及输出数据能否与相机、信号控制器和管理平台正确关联。只有这些条件得到满足,雷达测量结果才能转化为可用于交通监测、测速抓拍和交通控制的有效数据。