
汽车毫米波雷达是一种安装在车辆上的无线电传感器。它通过发射毫米波信号并分析目标反射的回波,测量前方或周围目标的距离、相对速度和方位角。
与摄像头相比,毫米波雷达不依赖环境光线,在夜间、逆光、雾霾和一定程度的雨雪环境中仍能持续工作。因此,它经常与摄像头、超声波传感器或激光雷达配合,为高级驾驶辅助系统提供环境感知数据。
需要注意的是,毫米波雷达并不是单独完成“自动驾驶决策”的设备。它负责提供目标数据,车辆控制系统再结合其他传感器和算法判断是否需要减速、制动、变道或发出警告。
汽车毫米波雷达如何工作?
目前汽车雷达普遍采用FMCW(调频连续波)技术。雷达连续发射频率随时间变化的信号,也称为Chirp信号。当电磁波遇到车辆、行人或其他障碍物后,一部分能量会反射回雷达接收天线。
系统将发射信号与接收信号进行混频和数字处理,从中提取目标信息。
1. 距离测量
电磁波从雷达到达目标并返回需要一定时间。FMCW雷达通过分析发射信号与回波信号之间的频率差,计算目标距离。
信号带宽越大,雷达区分两个相邻目标的能力通常越强。但实际距离分辨率还会受到天线设计、采样系统、信号处理算法和信噪比等因素影响。
2. 相对速度测量
目标相对雷达运动时,回波会产生多普勒频移。通过连续分析多个Chirp信号之间的相位变化,雷达可以判断目标是正在靠近还是远离,并估算相对速度。
这里测得的是相对速度,而不是车辆仪表盘显示的绝对车速。系统需要结合本车速度或其他数据,才能进一步计算目标的实际运动状态。
3. 方位角测量
汽车雷达通常具有多组接收天线。同一个回波到达不同天线时会产生细微的相位差,系统可根据这些差异估算目标的水平方位。
具有更多天线通道或采用MIMO架构的雷达可以形成更大的虚拟天线阵列,从而改善角度分辨率和多目标分离能力。
4. 目标检测与跟踪
经过距离、速度和角度计算后,雷达还需要完成:
- 噪声与杂波抑制
- 目标检测
- 点迹聚类
- 目标关联
- 轨迹跟踪
- 目标状态输出
因此,汽车毫米波雷达输出的通常不是一张普通图像,而是目标列表、点云或经过处理的轨迹数据。
24GHz、77GHz和79GHz有什么区别?
“77GHz雷达”和“79GHz雷达”经常被作为不同产品名称使用,但在工程应用中,它们通常都属于76–81GHz汽车雷达技术体系的一部分。具体允许使用的频率范围取决于不同国家和地区的无线电管理规定。
在中国,工业和信息化部发布的《汽车雷达无线电管理暂行规定》规划了76–79GHz频段用于汽车雷达,主要应用包括自适应巡航、防撞、盲点探测、变道辅助、泊车辅助和行人探测。工业和信息化部政策解读
| 对比项目 | 24GHz雷达 | 76–79GHz汽车雷达 |
|---|---|---|
| 典型定位 | 较早期的短距或中距应用 | 当前汽车雷达的主要技术方向 |
| 可用带宽 | 通常较窄 | 可支持更大的调制带宽 |
| 天线尺寸 | 相对较大 | 波长更短,便于天线小型化 |
| 距离分辨能力 | 取决于实际带宽和系统设计 | 更适合实现较高距离分辨率 |
| 常见应用 | 部分盲区检测、存在检测等 | ACC、AEB、盲区监测、泊车及成像雷达 |
不能仅根据频率判断雷达性能。探测距离、分辨率和多目标能力还取决于发射功率、天线增益、带宽、通道数量、处理算法以及目标反射特性。
汽车毫米波雷达有哪些应用?
自适应巡航控制(ACC)
前向雷达持续测量前车的距离和相对速度。当车距缩小时,控制系统可根据设定逻辑降低车速;道路恢复畅通后,再逐步恢复到设定速度。
自动紧急制动(AEB)
当系统判断车辆可能与前方目标发生碰撞时,雷达数据可参与碰撞风险计算,并支持预警或制动决策。实际功能通常需要与摄像头、车辆状态和控制系统协同工作。
盲区监测与变道辅助
安装在车身角部的雷达可以监测相邻车道及车辆后侧区域。当其他车辆进入盲区或快速接近时,系统可向驾驶员发出提示。
前后方横向来车提醒
车辆驶出停车位或视线受阻的路口时,角雷达可以检测侧后方或侧前方接近的目标,辅助判断是否存在碰撞风险。
泊车辅助
近距离雷达可提供车辆周围目标的距离、速度和方位信息。与摄像头和超声波传感器融合后,可提升停车区域的环境感知能力。
NXP和Infineon公布的汽车雷达应用资料均将ACC、AEB、盲区监测、变道辅助、横向来车提醒及泊车辅助列为典型应用。NXP汽车雷达应用;Infineon 77/79GHz汽车雷达
什么是4D成像雷达?
传统汽车雷达主要输出距离、相对速度和水平方位信息。所谓“4D成像雷达”,一般是指能够进一步估算目标高度或俯仰角,并形成更密集空间点云的雷达系统。
这里的“四维”通常包括:
- 距离
- 水平方位角
- 垂直方向或高度信息
- 相对速度
4D成像雷达通常采用更多收发通道、更大的虚拟孔径以及更复杂的信号处理算法,其目标是改善相邻目标分离、空间结构判断和弱小目标识别能力。
但雷达点云与摄像头图像并不相同。雷达擅长测量距离和速度,摄像头更擅长识别颜色、文字、交通标志及目标外观。实际系统通常通过多传感器融合发挥各自优势。
毫米波雷达有哪些优势和局限?
主要优势
- 可以直接测量目标距离和相对速度
- 不依赖可见光,适合昼夜连续工作
- 相比纯视觉传感器,受逆光和光照变化影响较小
- 可以同时检测并跟踪多个目标
- 适合车辆前向、侧向和周边感知
主要局限
- 普通雷达的目标外观与语义识别能力有限
- 金属护栏、道路设施和地面反射可能形成杂波
- 密集场景中的相邻目标需要较高角度分辨能力
- 强降雨、积雪覆盖、安装偏差或传感器污染可能影响性能
- 雷达之间可能出现相互干扰,需要系统设计与算法处理
- 最终安全性能取决于整套感知、融合和控制系统,而非单一雷达
因此,“全天候”不应理解为任何环境下都不会出现性能变化。工程设计仍需考虑安装位置、标定、目标特性、电磁环境及极端天气影响。
车载雷达与路侧交通雷达有什么区别?
汽车毫米波雷达与道路交通雷达都可以使用FMCW、多天线和目标跟踪技术,但两者的系统目标不同。
| 对比项目 | 车载毫米波雷达 | 路侧交通雷达 |
|---|---|---|
| 安装位置 | 安装在行驶车辆上 | 安装在道路侧方、龙门架或立杆上 |
| 参考坐标 | 随车辆持续移动 | 通常固定在道路坐标系中 |
| 主要目标 | 支持驾驶辅助和车辆安全功能 | 监测交通流、车辆轨迹、车速和车道状态 |
| 数据使用方 | 车载ECU或域控制器 | 信号控制机、交通平台、相机或边缘控制器 |
| 系统关注点 | 本车周边环境及碰撞风险 | 多车道、多目标和较长时间的连续跟踪 |
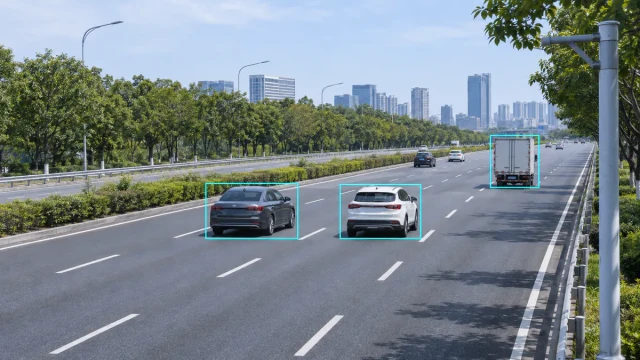
路侧交通雷达更强调固定区域内的多车辆检测、车道映射、交通统计和系统集成。例如,交通流量监测方案会将雷达输出的目标位置、速度和轨迹用于道路运行分析;测速与抓拍方案则更关注测速位置、目标关联以及与相机和控制器的协同。
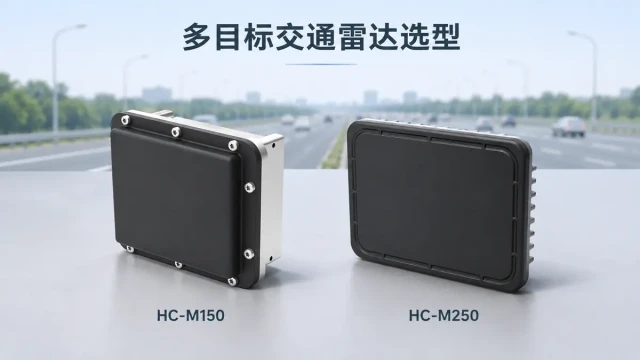
如需了解具体的路侧雷达产品,可进一步查看:
需要特别注意,汽车雷达与固定式路侧雷达在频率管理、认证要求和使用条件上可能不同,不能仅因为工作原理相近就直接互换。
如何判断一款毫米波雷达是否适合应用需求?
选择雷达时,不应只看“最大探测距离”,还应综合评估:
- 需要检测的目标类型
- 有效检测范围与盲区
- 距离和速度测量精度
- 水平及垂直视场
- 多目标处理数量
- 数据更新周期
- 输出数据内容
- 通信接口与集成方式
- 安装高度和安装方向
- 工作温度、防护等级和供电条件
- 当地无线电频率及产品认证要求
对于系统集成项目,还应通过现场测试确认雷达在实际道路结构、安装位置和目标密度下的表现,而不是仅根据实验室参数作出判断。
常见问题
汽车毫米波雷达可以识别目标是什么吗?
雷达可以根据距离、速度、角度、反射强度和轨迹特征辅助目标分类,但普通雷达的语义识别能力通常不如摄像头。高分辨率雷达和传感器融合可以改善分类效果。
77GHz雷达一定比24GHz雷达探测得更远吗?
不一定。频率本身不能单独决定探测距离。发射功率、天线、接收灵敏度、目标反射截面积和算法同样重要。76–79GHz频段的优势主要体现在可用带宽、天线尺寸及高分辨率系统设计方面。
毫米波雷达会受到雨雪影响吗?
会受到影响,但通常比可见光摄像头更不依赖光照条件。强降雨、积雪覆盖、传感器表面污染和复杂多径环境仍可能降低探测性能。
汽车雷达能否直接用作道路交通检测雷达?
通常不能直接互换。两者在安装方式、坐标系统、跟踪逻辑、通信接口、输出协议、频率管理和认证要求等方面存在区别。
结语
汽车毫米波雷达通过FMCW、多天线阵列和目标跟踪算法,为车辆提供距离、速度和方位信息,是ACC、AEB、盲区监测和泊车辅助等功能的重要感知来源。
随着更大带宽、更高通道数量和集中式计算架构的发展,汽车雷达正在从基础目标检测向高分辨率空间感知演进。但雷达并不是独立的自动驾驶系统,其价值取决于传感器设计、安装标定、数据处理和多传感器融合的整体质量。