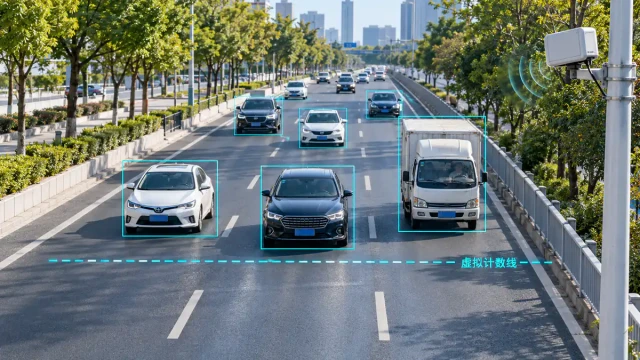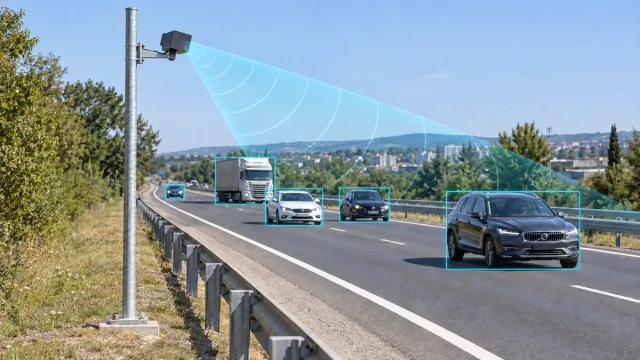
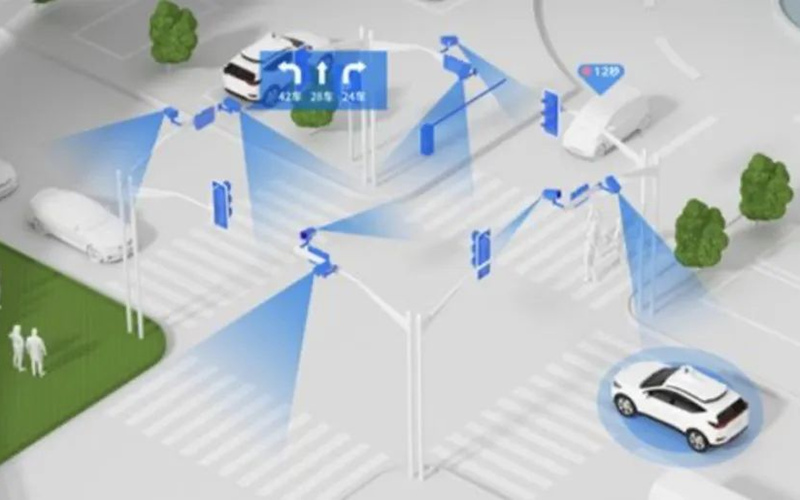
广域雷达通常指能够覆盖较大范围、持续检测和跟踪多个目标的雷达设备或雷达感知系统。在智慧交通场景中,它可以输出车辆的位置、速度、方向和轨迹,为交通流量统计、道路事件检测、信号控制和安全预警提供目标数据。
“广域雷达”并不是一种具有统一频段、统一距离或统一结构的标准产品名称。实际项目中,它可能是一台远距离多目标雷达,也可能由多台雷达、边缘计算设备和管理平台共同组成。
因此,评估广域雷达时不能只看标称探测距离,还要同时关注横向视场、有效覆盖区域、目标容量、遮挡情况、跟踪稳定性和系统接口。
广域雷达如何实现大范围感知
交通广域感知通常由以下几项能力共同实现。
较远的有效探测距离
雷达通过发射电磁波并接收目标反射回波,估算目标距离和相对速度。更远的标称距离不等于所有目标在所有环境下都能稳定检测,实际有效距离还会受到目标反射特性、安装高度、俯仰角、天气和周围环境影响。
足够的横向视场
道路通常包含多条车道、匝道或交叉口进口道。只有探测距离而没有足够的横向覆盖,仍然无法构成完整的广域感知。
系统需要结合视场范围、道路宽度和安装位置判断实际覆盖区域,而不能只用一项距离参数进行选型。
多目标检测和持续跟踪
广域交通场景内可能同时存在大量车辆。雷达除了发现回波,还要区分不同目标,并在连续帧之间保持稳定的目标编号和运动轨迹。
有关检测结果如何形成稳定轨迹,可参考多目标跟踪雷达的原理与应用。
多设备覆盖和坐标融合
当一台雷达无法覆盖完整区域时,可以通过多台设备形成连续覆盖。系统需要将不同雷达的数据转换到统一坐标系,并处理重叠区域中的重复目标。
真正的多雷达组网不仅是同时安装多台设备,还需要完成时间同步、空间标定、目标匹配和轨迹融合。
广域雷达的典型信号处理流程
交通雷达常采用FMCW体制,通过分析发射信号与接收回波之间的频率和相位关系,获得目标距离与速度信息。
典型处理流程包括:
- 多通道回波采样;
- 距离维信号处理;
- 多普勒处理和速度估计;
- 天线阵列测角;
- CFAR目标检测;
- 回波点聚类;
- 多目标关联和轨迹跟踪;
- 坐标转换与目标数据输出。
如果采用MIMO或其他天线阵列结构,还可以利用多个收发通道形成更大的虚拟孔径,改善目标角度估计和相邻目标的分离能力。
关于阵列、波束形成和测角过程,可查看阵列雷达信号处理原理。
单雷达覆盖与多雷达组网有什么区别
单台远距离雷达
单台远距离雷达适合结构相对规则、视线条件较好的直线路段。其优势是安装和数据接入比较简单,不需要处理复杂的跨设备目标融合。
但是,弯道路段、坡道、桥墩、大型车辆以及道路设施都可能形成遮挡。仅依靠增加探测距离,不一定能消除覆盖盲区。
多雷达组网
多雷达组网适合弯道、复杂路口、隧道、匝道合流区和大范围园区。多台雷达可以从不同方向观察同一区域,减少部分遮挡并扩大覆盖范围。
组网系统还需要处理以下问题:
- 各设备的时间是否同步;
- 雷达坐标如何转换为道路或地图坐标;
- 重叠区域中的同一目标如何去重;
- 一个目标跨越不同覆盖区域时如何保持轨迹编号;
- 某台设备离线后是否影响整体事件判断;
- 不同雷达的更新周期和数据格式是否一致。
所以,多雷达组网能力主要体现在系统标定、目标融合和运行维护,而不只是设备数量。
广域雷达可以输出哪些交通数据
根据设备与算法能力,系统可以输出以下目标级或统计级数据。
目标级数据
- 目标编号;
- 纵向与横向位置;
- 目标速度;
- 运动方向;
- 所属车道;
- 连续运动轨迹;
- 目标状态和更新时间。
交通统计数据
- 分车道流量;
- 平均速度;
- 车道占有率;
- 车头时距;
- 排队长度;
- 车辆到达和离开时间;
- 分时段交通变化趋势。
如果项目主要目标是获得车流量、速度和占有率数据,可以结合交通流量监测方案进一步评估系统结构。
广域雷达与交通事件检测的关系
雷达首先提供的是目标位置、速度和轨迹。停车、逆行、异常慢行、拥堵、行人进入等交通事件,通常需要在目标数据基础上通过规则或算法进行判断。
例如:
- 目标在车道内持续低速或静止,可能触发停车事件;
- 目标运动方向与车道方向相反,可能触发逆行事件;
- 多个目标平均速度下降并形成连续排队,可能触发拥堵事件;
- 目标进入预设禁行区域,可能触发区域入侵告警。
事件识别效果不仅取决于雷达,还取决于检测区域配置、车道建模、持续时间门限和场景规则。不能把单帧目标检测准确率直接等同于事件识别准确率。
有关道路事件检测的完整流程,可参考交通事件检测雷达的原理与部署。
广域雷达适合哪些应用场景
高速公路和城市快速路
雷达可以连续获取多个车道的车辆轨迹,用于交通流量统计、速度监测、排队识别和道路事件分析。
直线路段可以优先考虑单台远距离雷达;弯道、坡道和互通区域则需要根据遮挡情况设计多点覆盖。
大型交叉口
大型路口可能包含多个进口道、转向车道和等待区域。雷达可以提供车辆到达、排队、转向和驶离数据,为信号配时和交通状态分析提供输入。
路口应用应重点关注近距离盲区、停止车辆保持能力以及车辆密集时的目标分离效果。
隧道
隧道光照变化大,烟雾或低照度可能影响部分视觉设备。雷达不依赖环境光,可以作为交通目标感知数据源。
但隧道墙面和金属设施可能产生多径反射,因此需要通过合理选址、俯仰角设置和现场参数调整抑制虚假目标。
匝道合流区域
系统可以同时监测主线车辆与匝道来车,根据目标距离、速度和预计到达时间进行冲突分析或预警。
复杂合流区域通常需要准确的坐标标定和稳定的目标轨迹,而不只是简单的车辆存在检测。
港口、园区和场站
在港口、物流园区和大型场站内,雷达可以监测车辆移动、区域占用和禁入区域目标,为调度、安全管理和其他系统联动提供数据。
与视频、激光雷达和地感线圈相比
与视频检测相比
视频能够提供丰富的图像和目标类别信息,但容易受到逆光、夜间照明、雨雾以及镜头污染影响。雷达不依赖可见光,更适合持续输出目标距离和速度。
在需要车辆取证、颜色识别或图像复核的场景中,雷达与摄像机融合通常比单一传感器更合适。
与激光雷达相比
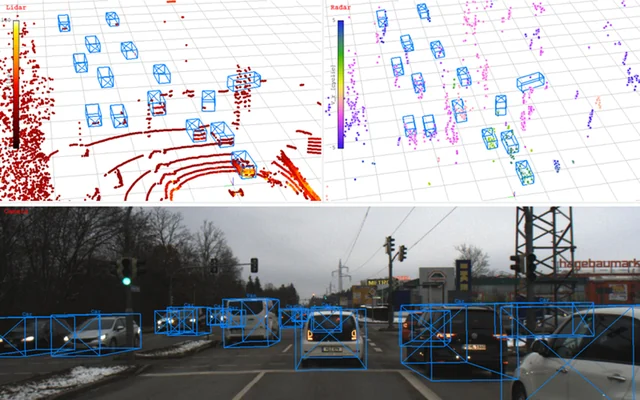
激光雷达可以提供较为细致的空间点云,但其成本、维护方式和恶劣天气下的性能需要结合项目环境评估。
毫米波雷达更擅长直接测量径向速度,并具有较好的全天候适应性;两者并不是简单的替代关系。
与地感线圈相比
地感线圈对固定检测断面的车辆存在和流量统计较为成熟,但通常需要切割路面,并且难以输出长距离连续轨迹。
雷达采用非接触式安装,更方便覆盖多个检测区域,但需要处理安装角度、杂波、多径和坐标标定问题。
影响实际覆盖效果的关键因素
安装高度和俯仰角
安装过低容易被大型车辆遮挡;俯角不合适可能造成近端盲区、有效距离缩短或地面杂波增加。
道路线形
弯道、坡道、桥梁、隔离设施和路侧建筑都会改变雷达视线。设计阶段应依据实际道路几何进行覆盖分析,而不能只根据地图直线距离布点。
大型车辆遮挡
卡车和客车可能遮挡同方向的小型车辆。增加安装高度或采用不同位置的多雷达互补可以缓解问题,但仍需通过现场测试验证。
金属护栏与多径
护栏、标志牌、隧道墙面和大型金属设施可能产生强反射或多径。应避免将雷达主波束直接对准强反射结构,并通过区域屏蔽和算法参数降低干扰。
坐标标定
雷达输出通常基于自身坐标系。要正确判断车道、禁行区和事件区域,必须将雷达坐标准确转换到道路坐标或地图坐标。
标定误差会直接影响车道归属、轨迹拼接和事件触发位置。
广域雷达选型需要关注哪些指标
选型时建议重点确认:
- 有效检测距离,而不只是理论最远距离;
- 水平和垂直视场范围;
- 角度精度与角度分辨率;
- 可同时检测和跟踪的目标数量;
- 目标更新周期和输出延迟;
- 静止或低速车辆的保持能力;
- 车道级位置输出能力;
- 原始检测点、目标列表和统计数据的输出方式;
- 以太网、串口或其他通信接口;
- 坐标系、时间戳和通信协议定义;
- 工作温度、防护等级和户外可靠性;
- 多设备标定、组网和轨迹融合能力。
对于需要覆盖多车道远距离路段的项目,可以了解HC-M250远距离交通雷达,并根据实际道路宽度、安装位置和数据接口进行适配评估。
部署广域雷达的基本流程
第一步:明确业务目标
先确定项目需要交通统计、目标轨迹、事件检测、信号控制数据还是设备联动触发。不同目标对覆盖范围、更新周期和输出字段的要求不同。
第二步:完成现场勘察
记录道路宽度、车道数量、弯道坡度、安装高度、供电通信条件和可能造成遮挡或强反射的设施。
第三步:设计覆盖范围
根据雷达的有效距离和视场确定安装点位。复杂区域应检查不同设备之间的覆盖重叠和盲区,而不是简单按照固定间距布置。
第四步:标定坐标和车道
建立雷达坐标与道路坐标之间的转换关系,配置车道边界、检测区域和事件规则。
第五步:现场验证
使用实际车辆验证不同车道、不同速度和不同交通密度下的检测与跟踪效果,并重点检查大型车辆遮挡、排队停车和跨区轨迹衔接。
第六步:长期运行优化
根据季节、交通结构和环境变化调整杂波过滤、目标保持与事件门限,同时监测设备在线状态和数据质量。
常见问题
广域雷达是否等于远距离雷达?
不完全等同。远距离是广域覆盖的一个条件,但横向视场、多目标能力、遮挡处理和组网能力同样重要。一台距离很远但视场很窄的雷达,不一定适合复杂区域的全域感知。
一台雷达可以覆盖整个交叉口吗?
取决于路口大小、安装位置、视场和遮挡情况。小型且结构规则的路口可能使用一台设备;大型或异形路口通常需要多点覆盖或与视频设备融合。
广域雷达可以直接识别所有交通事件吗?
雷达提供目标数据,事件需要通过区域、方向、速度和持续时间等规则进一步判断。事件类型越复杂,对轨迹质量、场景建模和算法配置的要求越高。
多台雷达安装后就能自动组网吗?
不一定。多雷达组网还需要时间同步、空间标定、数据去重、目标关联和轨迹融合。如果这些环节没有处理好,重叠区域可能出现重复目标或轨迹中断。
广域雷达是否可以完全替代摄像机?
多数情况下不建议简单替代。雷达适合全天候检测距离、速度和轨迹;摄像机适合图像识别与取证。根据项目需求进行雷视融合,通常能够获得更完整的信息。
总结
广域雷达的核心价值不是单纯“看得更远”,而是在较大范围内持续输出稳定、可用的多目标数据。
一个完整的广域感知系统需要综合考虑雷达探测能力、天线视场、安装环境、坐标标定、目标跟踪、多设备融合和事件规则。只有把传感器能力与实际道路结构、业务目标和平台接口结合起来,才能形成可靠的交通监测与事件检测系统。