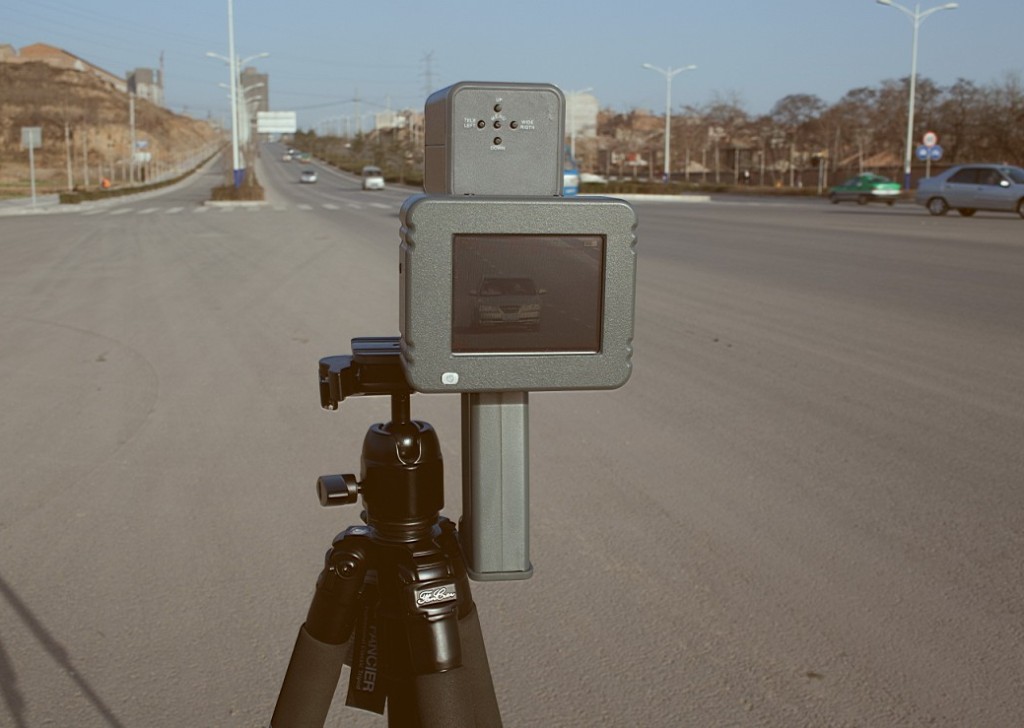
微波测速雷达和激光测速雷达都可以测量车辆速度,但两者使用的信号、目标选择方式和部署条件不同。微波测速雷达通过无线电波回波中的多普勒频移测量车辆速度;激光测速设备通常使用较窄的激光束连续测量目标距离,再根据距离随时间的变化计算速度。
选择哪种技术不能只比较标称精度。固定安装还是移动使用、需要检测一辆车还是多个目标、现场天气、道路角度以及是否需要联动相机,都会影响最终方案。
一、什么是微波测速雷达
微波测速雷达向道路检测区域发射无线电波。车辆运动会使回波频率相对于发射频率发生变化,这种现象称为多普勒效应。雷达根据多普勒频移计算目标沿雷达视线方向的速度。
不同类型的微波测速雷达能够输出的数据并不相同:
- 连续波多普勒雷达主要测量运动目标速度;
- FMCW雷达可以同时测量目标距离和速度;
- 具有角度测量和目标跟踪能力的雷达,还可以输出车辆坐标、方向、车道和连续轨迹。
因此,“测速雷达”既可能是一台只输出速度的简单传感器,也可能是一套能够同时跟踪多个车辆目标的交通感知设备。
二、什么是激光测速雷达
交通执法中常说的激光测速雷达通常是LIDAR测速设备。它向选定车辆发射窄激光束,并连续测量车辆与设备之间的距离。控制器根据短时间内多次距离测量的变化计算车辆速度。
窄激光束便于操作人员瞄准某一辆车,在多车交通环境中具有较强的目标选择能力。不过,激光测速通常要求设备与目标之间保持清晰视线,瞄准稳定性和车辆反射部位也会影响测量过程。
三、两种测速技术的主要区别
| 比较项目 | 微波测速雷达 | 激光测速雷达 |
|---|---|---|
| 使用信号 | 微波或毫米波无线电信号 | 近红外激光脉冲 |
| 常见测速方法 | 利用多普勒频移测量径向速度 | 根据连续距离变化计算速度 |
| 波束特点 | 覆盖范围通常相对较宽 | 波束较窄,便于瞄准指定车辆 |
| 目标数量 | 根据设备能力,可检测单个或多个目标 | 手持式设备通常瞄准并测量一个目标 |
| 输出内容 | 可输出速度,部分设备还输出距离、角度、坐标和轨迹 | 通常输出目标距离和速度 |
| 天气与能见度 | 通常较少受光照影响,对一般雨雾具有较好适应性 | 浓雾、降水、光学窗口污染可能影响有效测距 |
| 典型部署 | 固定测速、测速反馈、多车道监测和相机联动 | 移动执法、定点瞄准和单车测速 |
表中的比较反映一般技术特点,不能替代具体型号的数据手册、认证文件和现场测试。波束宽度、有效距离、测速范围和目标容量都由具体设备决定。
四、哪一种设备更容易确定被测车辆
激光测速设备的波束较窄,操作人员可以通过瞄准装置选择特定车辆。因此,在多辆车同时出现的场景中,手持激光测速设备通常更容易说明瞄准的是哪一辆车。
传统宽波束多普勒雷达可能同时接收到多辆车的回波。如果设备只显示一个速度值,使用者还需要结合目标方向、回波强度、现场观察或其他判断确定对应车辆。
现代多目标交通雷达可以同时输出目标速度、距离、角度和轨迹,并根据车道或检测区域区分车辆。它与只输出单一速度值的传统测速雷达不能混为一谈。
五、微波雷达为什么会出现角度误差
测速雷达测量的是车辆速度在雷达视线方向上的分量。只有当车辆沿着雷达波束方向直接接近或远离设备时,测得的径向速度才与车辆实际速度一致。
当雷达波束与车辆行驶方向之间存在夹角时,会产生余弦效应。对于固定式雷达,角度通常会使显示速度低于车辆实际速度。角度越大,差异越明显。
固定测速系统在安装和调试时,需要准确设置雷达位置、安装角度和道路方向。部分系统会根据已知安装角度进行补偿,但补偿值必须与现场几何关系一致。
六、激光测速是否也受角度影响
激光测速同样测量设备与车辆之间距离随时间的变化,因此也受到视线方向和车辆运动方向夹角的影响。设备没有对准车辆运动方向时,测量的是沿激光视线方向的速度分量。
此外,手持设备还应保持瞄准稳定。测量过程中如果光束从车辆一个部位滑向另一个距离不同的部位,设备需要能够识别异常测量序列。实际使用应遵循设备说明、操作培训和当地计量要求。
七、天气对两种测速设备有什么影响
微波测速雷达
微波和毫米波雷达不依赖可见光,因此可以在夜间工作,也通常较少受到道路照明变化影响。在常见道路测速距离内,它对一般雨雾条件具有较好的适应性。
这并不表示天气完全没有影响。强降水、天线表面积水、安装遮挡和复杂反射环境仍可能降低信号质量。设备选型和测试应覆盖项目现场可能出现的环境条件。
激光测速雷达
激光信号需要通过空气传播并由车辆表面反射。浓雾、降水、扬尘和光学窗口污染可能使光信号发生散射或衰减,降低有效测量距离。
天气影响程度与设备功率、接收灵敏度、目标反射特性和实际能见度有关,不能用“雨天一定不能工作”或“完全不受天气影响”简单概括。
八、固定测速系统更适合哪一种技术
固定安装系统通常需要长时间无人值守,并与相机、补光灯、控制器和后台平台配合。微波测速雷达适合以下需求:
- 固定检测区域内持续测量车辆速度;
- 对接测速反馈屏或道路预警设备;
- 向相机发送触发信息;
- 输出车辆位置、车道或目标轨迹;
- 在夜间和不同光照条件下连续运行。
如果固定系统使用激光测速设备,则需要评估设备的光学窗口维护、安装稳定性、目标区域和能见度条件。
九、移动测速更适合哪一种技术
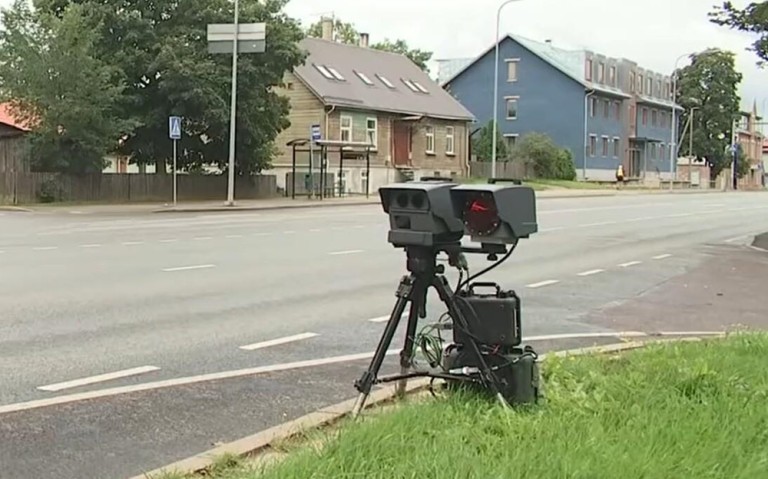
手持或三脚架安装的激光测速设备适合操作人员选择并瞄准特定车辆。它常用于需要明确选择单车目标的移动测速场景。
移动式微波测速雷达也可以从固定位置或车辆上使用。车辆运动状态、雷达安装方向和目标识别方式都会影响系统设计,移动模式不能直接沿用固定模式的设置。
无论使用哪种设备,作为执法证据时都应符合当地关于设备型式、检定、校准、操作和证据记录的要求。
十、测速雷达怎样与相机配合
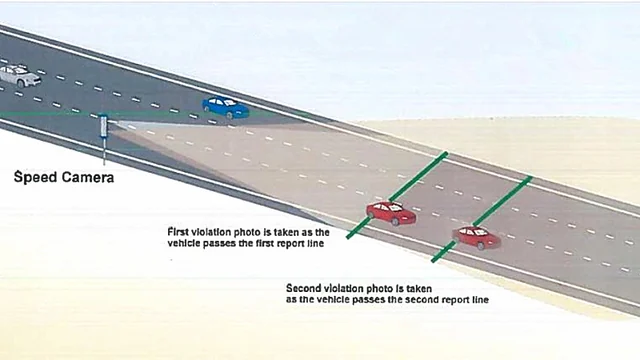
固定测速系统通常需要把雷达目标与相机图像对应起来。基本流程包括:
- 雷达检测车辆并输出速度、位置或事件;
- 系统判断目标是否满足触发条件;
- 控制器向相机发送触发信息;
- 相机在指定区域和时间窗口内采集图像;
- 后台根据时间、车道、坐标和目标ID完成匹配。
只有一个速度值时,多车环境中的目标匹配会比较困难。需要多车道抓拍时,应优先确认雷达能否输出目标坐标、车道、方向和连续ID,而不是只查看测速范围。
可进一步查看测速与抓拍方案,了解雷达、相机和控制器之间的配合方式。
十一、影响测速准确性的因素
测速结果不仅取决于传感器本身,还受到以下因素影响:
- 设备安装角度和目标行驶方向;
- 车辆是否位于有效检测区域;
- 多辆车同时出现时的目标选择;
- 大型车辆、护栏和道路设施产生的反射;
- 设备振动和安装支架稳定性;
- 雨雾、污渍和遮挡;
- 设备校准、检定和自检状态;
- 相机与雷达的时间同步和坐标标定。
因此,不能只根据一个“测速精度”数字判断整套系统是否可靠。项目验收应使用参考设备或标准方法,在不同车道、速度和交通密度条件下进行测试。
十二、微波测速雷达与激光测速雷达怎样选择
优先考虑微波测速雷达的情况
- 需要固定安装并长时间连续工作;
- 需要非接触式检测和较少的日常光学维护;
- 需要与测速反馈屏、相机或交通平台集成;
- 需要检测多个目标、车道或输出连续轨迹;
- 现场昼夜光照变化较大。
优先考虑激光测速设备的情况
- 需要操作人员瞄准指定车辆;
- 希望使用较窄波束选择单一目标;
- 主要采用手持或三脚架移动测速;
- 现场具有清晰视线并适合光学测量。
十三、采购和集成前需要确认什么
- 系统用于速度提示、交通监测还是执法取证?
- 需要检测单车还是同时跟踪多个目标?
- 设备是否需要输出距离、角度、坐标和目标ID?
- 道路有几条车道,安装位置与车辆方向夹角是多少?
- 需要固定安装、移动使用还是两者兼顾?
- 设备如何与相机、控制器和后台通信?
- 现场可能出现哪些天气、遮挡和反射条件?
- 当地对设备认证、检定和操作有哪些要求?
常见问题
激光测速一定比微波雷达更准确吗?
不能脱离设备型号和使用条件判断。激光测速便于选择特定目标,微波雷达则适合连续测速和多目标检测。安装角度、瞄准、校准和目标匹配都会影响最终结果。
微波测速雷达可以区分不同车道吗?
取决于设备是否具有距离、角度和多目标跟踪能力。只输出单一速度值的传统多普勒雷达不一定能够稳定区分车道;交通跟踪雷达可以根据目标坐标和检测区域进行车道匹配。
激光测速设备能在夜间工作吗?
激光测速属于主动测量,不依赖自然可见光,因此可以在夜间工作。但瞄准、取证图像、能见度和光学窗口状态仍需满足系统要求。
测速反馈屏应该使用哪种传感器?
测速反馈屏通常需要连续检测来车速度,并通过串口或其他接口接收数据。固定式微波测速雷达更常用于这类场景。可查看HC-TR20测速反馈雷达了解相关接口和应用。
总结
微波测速雷达利用无线电回波中的多普勒频移测量速度,适合固定部署、连续检测和系统集成;激光测速设备通过窄激光束连续测距计算速度,适合移动使用和指定车辆瞄准。
两种技术没有绝对的优劣。项目应根据目标数量、安装方式、环境条件、相机联动需求以及当地计量和执法要求选择,并通过现场测试验证整套系统的准确性和稳定性。