路侧毫米波雷达如何用于车路协同?感知、融合与V2X数据链路
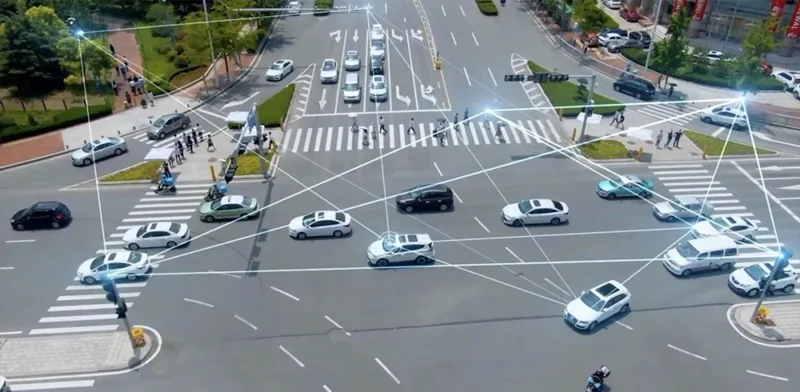
车路协同系统需要同时解决两个问题:道路上发生了什么,以及这些信息如何及时传递给车辆、交通控制设备和管理平台。
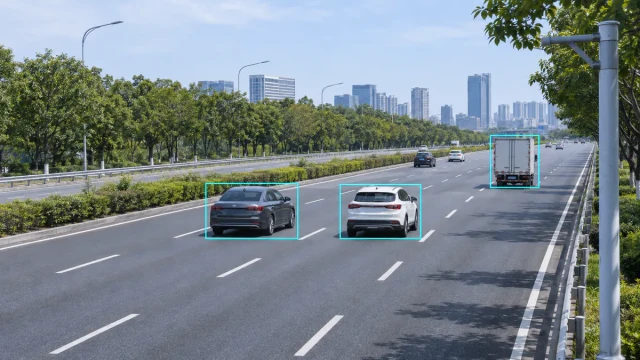
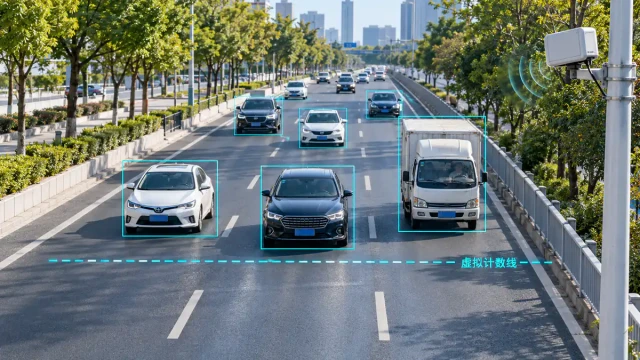
路侧毫米波雷达主要负责前一个问题。它持续检测道路范围内的车辆等交通目标,输出目标位置、速度、方向和运动轨迹。路侧计算单元对雷达及其他传感器数据进行处理,再由RSU、通信网络或云平台把道路状态和安全信息发送给相关系统。
因此,毫米波雷达不是V2X通信设备,也不会直接与所有车辆完成信息交互。它是车路协同系统中的路侧感知来源,为后续的数据融合、事件判断和信息发布提供基础目标数据。
车路协同系统由哪些部分组成?
典型车路协同系统通常包括以下几个层级:
- 路侧感知设备:毫米波雷达、摄像机、激光雷达及其他交通检测设备;
- 路侧计算单元:接收感知数据,完成坐标转换、数据融合、轨迹处理和事件判断;
- 路侧通信单元:通过RSU或其他通信设备向车辆发布信息;
- 车载单元:接收道路状态、交通事件和安全提示;
- 交通平台或云控平台:进行设备管理、状态展示、交通分析和跨区域数据应用。
雷达位于感知层。它能够提供连续的目标级数据,但最终发布什么信息、采用什么消息格式以及是否触发预警,由路侧计算与业务平台决定。
路侧毫米波雷达能够提供什么数据?
车辆进入雷达检测区域后,系统通常会为目标建立独立ID,并持续更新目标状态。根据具体型号和通信协议,可输出的信息包括:
- 目标ID;
- X/Y坐标或距离与方位;
- 车辆速度;
- 运动方向;
- 所在车道;
- 车辆类别;
- 连续运动轨迹;
- 车流量、平均速度、占有率等统计数据。
目标级数据用于了解每辆车的位置和运动过程,统计数据则用于判断车道及道路整体运行状态。
具体输出字段应以所选雷达型号和通信协议为准,不能仅根据产品名称推断全部数据能力。需要了解目标数据和车道级统计的关系,可以参考交通流量监测方案。
雷达感知与V2X通信有什么区别?
雷达负责检测目标
路侧雷达通过目标反射信号测量车辆的位置和运动状态。即使车辆没有安装OBU或没有主动发送自身信息,雷达仍然可以检测其运动。
这使雷达可以为混合交通环境提供基础感知数据,包括普通车辆、未联网车辆以及部分其他交通目标。
V2X负责交换信息
V2X系统通过车辆、路侧设施和平台之间的通信交换运行状态、安全事件、信号相位和道路信息。
已联网车辆能够主动发送自身状态,但道路上并不是所有交通参与者都具备通信能力。路侧雷达可以补充这些未联网目标的数据。
两者结合形成更完整的道路状态
通信数据能够提供车辆主动上报的信息,雷达能够提供道路现场的独立观测结果。路侧计算单元可以根据项目需求对两类数据进行时间同步、坐标转换、目标关联和一致性检查。
这种组合不是简单地把两份数据叠加,而是需要解决重复目标、坐标误差、时间差和数据质量等问题。
从雷达目标到V2X信息的完整流程
1. 雷达持续检测道路目标
路侧雷达按照设定的检测区域持续输出车辆目标。对于多车道道路,系统需要保持目标ID,并识别车辆在不同车道中的位置变化。
雷达安装位置、朝向、道路曲率、车道宽度和大型车辆遮挡都会影响实际检测效果。
2. 将雷达坐标转换到道路坐标
雷达输出的通常是以设备安装位置为基准的局部坐标。车路协同平台需要把这些坐标转换到道路、车道或地图坐标系中。
安装后应完成位置、方向和车道边界标定。坐标转换出现偏差时,目标可能被分配到错误车道,也可能影响摄像机、信号机或地图系统的后续应用。
3. 路侧计算单元处理目标数据
路侧计算单元接收雷达数据后,可以进行:
- 目标轨迹平滑;
- 车道匹配;
- 多传感器目标关联;
- 重复目标消除;
- 交通状态统计;
- 事件规则判断;
- 数据质量检查。
雷达提供的是目标运动数据。排队、异常停车、逆行或冲突风险等事件,通常由路侧计算单元根据轨迹和业务规则进一步判断。关于事件检测的具体逻辑,可以参考交通事件检测雷达原理与应用。
4. 生成可发布的道路信息
系统可以根据应用需求,把处理结果转换成交通参与者、道路事件、信号状态或道路运行状态等信息。
是否采用特定的V2X消息格式,应由项目使用的标准、RSU接口和平台协议决定。雷达厂家提供目标数据接口,集成方负责完成协议转换和业务逻辑。
5. 通过RSU或平台发布
处理后的道路信息可以发送给RSU、交通控制平台或云控平台。RSU再按照系统配置向具备接收能力的车辆发送相关消息。
驾驶员提示、车辆控制或其他响应仍取决于车载系统的功能与安全策略,不能把路侧雷达描述为直接控制车辆。
车路协同中的典型应用场景
交叉路口冲突感知
路口存在直行、转向、非机动车和行人等多种运动方向。雷达可以持续输出进入路口区域的目标位置、速度和轨迹。
路侧计算单元结合车道、信号相位和冲突区域判断目标之间的空间关系,再由V2X系统或道路警示设备发布安全提示。
雷达只能提供目标运动基础数据,是否构成冲突风险必须结合地图、信号状态和业务规则判断。
高速公路排队与异常停车
在高速公路和快速路场景中,雷达可以监测车辆速度变化和目标轨迹。平台可以利用连续数据识别排队增长、速度骤降或异常停车等情况。
确认事件后,系统可通过可变信息板、交通平台或V2X链路发布前方道路状态,帮助后续车辆提前减速。
匝道合流与道路施工区
匝道汇入、车道收窄和施工区域容易形成车辆交织和速度差。雷达可以观察不同车道目标的接近过程,为路侧系统提供位置和速度数据。
平台再结合合流区域、车道方向和时间条件判断是否需要发布提示。相关系统流程可以参考匝道合流冲突预警系统。
交通信号控制
雷达可以输出车流量、速度、占有率、排队状态以及目标轨迹,为信号控制系统提供检测数据。
信号配时仍由信号控制器或交通管理平台按照控制策略执行。雷达负责检测,不应被描述为单独完成信号优化。
雷达、视频与信号控制系统之间的数据关系,可以继续阅读雷达与视频融合如何用于交通信号控制。
为什么路侧系统需要雷达与视频融合?
雷达和摄像机提供的信息不同。
雷达擅长持续测量目标距离、速度和轨迹,且不依赖可见光;摄像机能够提供车牌、颜色、画面和更丰富的语义信息,但容易受到光照、逆光、雨雾和遮挡影响。
融合系统可以利用雷达保持目标轨迹,再利用视频完成目标类型或现场画面确认。但数据融合需要统一时间、坐标和目标ID,否则容易出现一个目标被重复计算或两个目标被错误合并的问题。
是否需要融合,应根据项目目标决定。如果系统只需要车流统计或目标级速度数据,单独使用雷达可能已经满足要求;如果需要视觉取证或更详细的目标识别,则需要摄像机配合。
车路协同雷达部署需要确认什么?
道路和覆盖范围
需要确认车道数量、道路宽度、车辆方向、路口形状、道路曲率及预期检测距离。
安装位置和遮挡
雷达朝向应覆盖主要目标通道。大型车辆、标志牌、绿化、建筑和道路高差都可能造成遮挡或改变有效覆盖。
坐标和地图标定
应记录雷达安装位置、方向和高度,并将目标坐标与道路车道、路口地图或平台坐标统一。
时间同步
雷达、摄像机、路侧计算单元和V2X系统需要保持一致的时间基准。时间偏差会影响目标关联、轨迹融合和事件发生顺序。
接口与数据字段
项目实施前应确认:
- 雷达通信接口;
- 数据更新周期;
- 目标字段定义;
- 坐标系及单位;
- 目标ID维护方式;
- 车道和车型字段;
- 异常数据处理方法;
- 路侧计算单元接入方式;
- RSU或平台所需消息格式。
网络与降级策略
通信中断时,应明确雷达数据是否缓存、平台如何显示设备异常,以及系统恢复后如何重新建立目标和状态。
HC-M150与HC-M250如何选择?
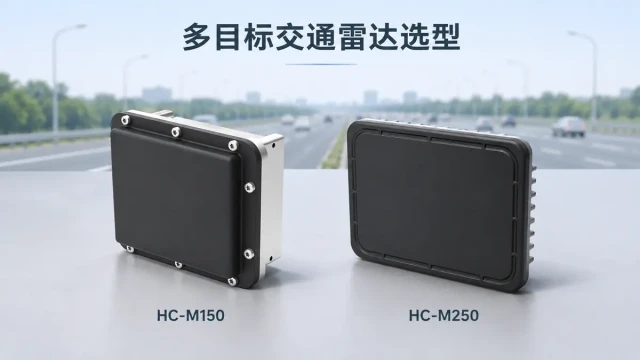
深圳宏创HC-M150多车道交通雷达和HC-M250远距离交通雷达均可用于多车道交通目标检测,但适用距离和接口方式不同。
HC-M150多车道交通雷达
HC-M150适合常规多车道路段和路口检测,最远检测距离为150米,通过RS485向控制器提供车辆目标及交通流数据。
HC-M250远距离交通雷达
HC-M250适合需要更长检测距离和以太网接入的道路交通系统,最远检测距离为300米,可用于远距离交通监测、道路运行状态感知和路侧系统集成。
实际选型不能只比较最远距离,还需要结合安装杆位、道路几何、车道数量、数据接口和路侧控制器要求。
项目验收应该检查哪些内容?
车路协同项目应同时验证感知、计算和通信链路,而不是只检查雷达能否检测到车辆。
建议验证:
- 不同车道、速度和距离下的目标检测;
- 目标ID和轨迹连续性;
- 目标坐标与道路地图的对应关系;
- 车道匹配和车型输出;
- 多目标同时出现时的数据稳定性;
- 雷达与摄像机的时间和坐标一致性;
- 路侧计算单元的事件判断结果;
- 事件信息向RSU或平台的传输;
- 通信中断、设备离线和恢复过程;
- 日间、夜间及典型天气条件下的长期运行状态。
最终效果需要根据真实道路、安装位置和业务规则进行测试,不能只依据实验室参数或标称距离验收。
常见问题
毫米波雷达可以直接向车辆发送V2X消息吗?
通常不可以。雷达输出目标数据,路侧计算单元完成处理,再由RSU或其他通信设备向车辆发布消息。
没有安装OBU的车辆能被系统检测到吗?
可以。雷达通过目标反射信号进行检测,不要求车辆主动发送信息。但这些车辆无法像安装OBU的车辆一样主动提供自身状态或接收V2X消息。
雷达可以识别所有交通事件吗?
雷达提供位置、速度和轨迹等数据。异常停车、排队、逆行或冲突风险等事件,需要由路侧计算单元结合区域和规则进一步判断。
一台雷达可以覆盖整个路口吗?
不一定。设备数量取决于路口大小、道路方向、遮挡、安装位置和所需检测范围。复杂路口通常需要分方向或分区域设计。
车路协同项目一定需要摄像机吗?
不一定。是否配置摄像机取决于目标分类、视觉确认、车牌识别和取证需求。只需要目标位置、速度、轨迹和交通统计的项目,可以先评估雷达数据是否满足要求。
总结
路侧毫米波雷达在车路协同系统中的核心作用,是把道路上的车辆运动转化为持续、结构化的目标数据。
完整的数据链路应当是:雷达检测目标,路侧计算单元完成坐标转换、数据融合与事件判断,RSU或平台再发布道路状态和安全信息。
项目能否稳定运行,不只取决于雷达检测距离,还取决于安装位置、坐标标定、时间同步、数据接口、融合算法和V2X系统之间的协同。