超速抓拍一体机通常用于检测车辆速度,并在车辆达到设定条件时完成图像抓拍、车牌识别和数据记录。但在实际项目中,“一体机”并没有完全统一的硬件结构:有些设备把测速、摄像、补光和计算单元安装在同一外壳内,有些系统则由测速雷达、抓拍相机和控制器分别组成。
无论采用一体式还是分体式结构,系统真正的技术难点都不只是“测出速度”和“拍到车辆”,而是把正确车辆的速度、车道、位置、时间和图片准确关联起来。
一、什么是超速抓拍一体机
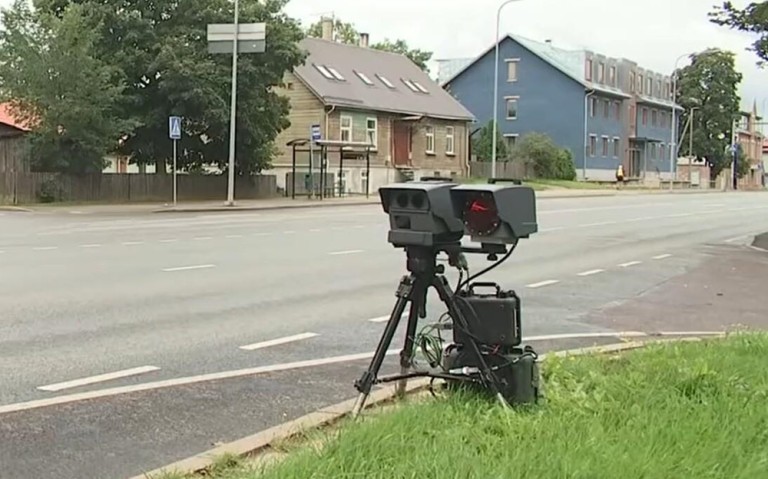
超速抓拍一体机是对车辆测速与图像抓拍设备的一种常见称呼。典型系统可能包含以下模块:
- 测速雷达、地感线圈或其他速度检测传感器;
- 抓拍相机与图像传感器;
- 补光灯或闪光灯;
- 车牌识别和车辆特征识别算法;
- 触发控制、时间同步和数据处理单元;
- 本地存储与网络通信模块;
- 后台管理、人工审核或交通业务平台。
部分产品把这些模块集成在一个机箱中,便于安装和调试;分体式系统则可以根据道路宽度、车道数量和安装位置分别选择雷达与相机。
因此,项目选型时不能只看产品名称是否包含“一体机”,还要确认它实际采用哪种测速方式、支持多少车道、输出哪些目标数据,以及如何完成车辆与图片匹配。
二、超速抓拍系统的工作流程
一套完整的雷达测速抓拍系统通常按照以下顺序工作:
- 测速雷达持续监测道路上的车辆目标;
- 雷达输出目标速度、距离、横向位置或目标编号;
- 系统判断车辆是否进入设定的测速或抓拍区域;
- 控制器根据速度阈值、行驶方向和车道条件生成抓拍事件;
- 相机在合适位置和时刻获取车辆图片;
- 图像算法识别车牌及车辆特征;
- 系统把雷达数据、图片、时间、位置和设备信息组成一条事件记录;
- 数据进入本地存储、审核系统或上级平台。
如果雷达只能输出一个速度值,系统只能完成较简单的单目标测速触发。多车道或车辆并行场景通常需要雷达输出每个目标的坐标、速度、目标编号和连续轨迹。
三、雷达如何测量车辆速度
道路测速雷达通常利用多普勒效应测量车辆相对于雷达的径向速度。目标运动会导致回波频率或相位发生变化,雷达处理器根据这种变化计算速度。
需要注意的是,雷达首先测量的是目标沿雷达视线方向的速度分量。雷达安装方向与车辆行驶方向存在夹角时,需要考虑余弦误差或坐标转换。
用于抓拍系统的雷达大致可以分为两类:
速度输出型雷达
这类雷达直接输出车辆速度和来向、去向信息,适合单车道测速反馈、预警设备或结构简单的触发系统。
多目标跟踪雷达
这类雷达可以同时输出多个目标的距离、横向位置、速度、运动方向和轨迹编号,更适合多车道抓拍以及雷达与相机目标匹配。
测速雷达的基本原理可查看测速雷达工作原理与应用。
四、什么时候触发相机
简单系统可以在雷达检测到车辆超过速度阈值后立即发送触发信号。但在实际项目中,只依据一个速度阈值往往不够,还需要同时判断:
- 车辆是否进入设定的测量区域;
- 车辆所在车道是否属于监测车道;
- 车辆是来向还是去向;
- 车辆是否已经触发过,避免重复抓拍;
- 目标轨迹是否连续、稳定;
- 车辆到达最佳拍摄位置还需要多少时间。
如果相机触发得太早,车辆在画面中可能过小;触发过晚,则可能出现车辆已经驶出最佳拍摄区域的情况。因此,触发位置应结合目标速度、雷达到抓拍线的距离、通信延迟和相机响应时间进行配置。
五、测速线与抓拍线有什么区别
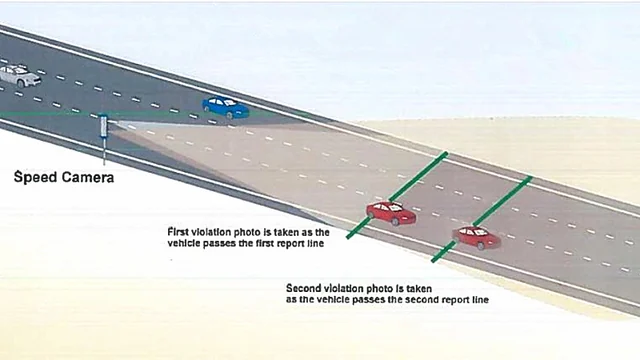
测速线是系统用于确定车辆速度或形成测速事件的位置。抓拍线则是希望相机获取车辆图片的位置。两者可以接近,也可以根据系统架构设置在不同位置。
在跟踪式雷达系统中,系统可以持续获得车辆轨迹。当目标经过测速区域时记录速度,并根据轨迹预测目标到达抓拍位置的时间。
这种方式比“检测到一个速度就立即触发”更适合多车道场景,因为系统能够利用目标编号和连续位置变化保持车辆关联。
六、多车道场景为什么容易匹配错误
当多辆车并行、跟车或同时进入画面时,雷达测到的速度目标和相机拍到的车辆可能不止一个。如果系统缺少稳定的目标关联,就可能出现速度与车牌对应错误。
可靠的车辆匹配通常需要综合以下信息:
- 雷达目标编号;
- 目标横向位置和车道;
- 目标距离及其随时间的变化;
- 车辆速度和行驶方向;
- 相机画面中的检测框位置;
- 雷达与相机的时间戳;
- 雷达坐标与图像坐标之间的标定关系。
仅根据“画面中哪辆车最大”或“哪个雷达目标速度最高”进行匹配,在并排行驶、车辆遮挡和大型车辆附近都可能产生错误。
多车道目标匹配的详细说明可阅读多车道测速雷达如何配合抓拍。
七、雷达与相机怎样进行坐标标定
雷达输出的目标通常位于雷达坐标系中,相机检测框则位于图像像素坐标中。系统需要建立两个坐标系之间的对应关系。
常见标定内容包括:
- 雷达安装高度、方位角和俯仰角;
- 相机安装位置、焦距和视场范围;
- 道路方向及各车道边界;
- 雷达检测区域与相机画面的重叠区域;
- 测速线和抓拍线的实际位置;
- 不同距离位置对应的图像区域。
如果只在安装时目测雷达和相机方向,而没有进行坐标标定,近距离可能看不出明显问题,但车辆位于远端、边缘车道或道路存在坡度时,匹配误差会增大。
八、时间同步为什么重要
雷达检测、控制器判断和相机曝光都需要时间。车辆速度越高,相同的时间误差对应的位移越大。
例如,车辆以100 km/h行驶时,每100毫秒大约移动2.8米。如果雷达数据、相机帧和触发事件之间存在较大时间偏差,系统可能把速度数据关联到相邻车辆。
因此,系统集成时应明确:
- 雷达数据的输出周期和时间戳含义;
- 通信和算法处理延迟;
- 相机收到触发后到实际曝光的延迟;
- 不同设备使用的时钟来源;
- 平台记录时间与设备事件时间的区别。
系统需要依据实际延迟进行补偿,不能假设所有设备在收到指令后都会立即完成采集。
九、图像抓拍需要解决哪些问题
快门与运动模糊
车辆速度较高时,曝光时间过长会造成车牌和车辆轮廓拖影。相机需要根据车速、距离、光照和镜头参数选择合适的曝光设置。
逆光和夜间场景
车辆大灯、太阳直射、隧道出入口和道路阴影都可能造成画面明暗差异。相机的动态范围、曝光策略和补光方式需要共同调整。
补光位置
补光过强可能造成车牌反光或影响画面细节;补光不足则可能导致夜间图像模糊。补光方向还应避免直接干扰驾驶员视线。
车牌与车辆特征
一条完整事件记录通常不仅需要车牌,还可能需要车辆外观、车型、车身颜色、行驶方向和道路环境等信息。具体要求应以项目所在地适用的法规和技术标准为准。
十、一体式和分体式系统怎样选择
一体式设备
雷达、相机、处理器和通信模块集中在一个机箱内,设备之间的接口和同步通常由设备厂商统一处理。
其优点是安装结构紧凑、现场接线相对简单。但需要确认内部采用的测速方式、车道覆盖范围和对外开放的数据接口,不能只根据外壳结构判断性能。
分体式系统
测速雷达、相机和控制器分别安装,系统集成商可以根据道路结构选择不同传感器和相机。
分体式系统的配置更灵活,便于覆盖多车道或特殊安装位置,但需要集成商完成通信、标定、时间同步和目标匹配。
十一、测速抓拍系统选型清单
选型前建议明确以下条件:
- 需要覆盖多少条车道;
- 车辆是来向、去向还是双向行驶;
- 需要单个速度还是多个目标轨迹;
- 测速位置与拍摄位置的距离;
- 是否需要识别车道、车型或车辆长度;
- 系统允许的测速和触发延迟;
- 相机支持电平触发、网络触发还是持续视频分析;
- 雷达需要输出哪些字段和通信协议;
- 设备安装高度、角度及道路坡度;
- 夜间、逆光和恶劣天气下的图像要求;
- 项目所在地的检定、取证和数据合规要求。
十二、交通雷达如何接入抓拍系统
HC-M150多车道交通雷达可以输出目标速度、位置和连续轨迹,适合需要车辆级数据的多车道交通系统。系统集成商可利用目标轨迹、车道和测量区域信息完成相机触发或上层目标匹配。
对于只需要显示车辆速度或触发道路预警的设备,可以选择结构更简单的速度输出型雷达。产品选择应以系统最终需要的数据为依据,而不是单纯比较检测距离。
完整应用方案可查看测速与抓拍方案。
十三、取证系统需要注意合规要求
用于交通提醒、速度统计和用于行政执法取证的系统,其技术与合规要求并不相同。
如果设备用于违法行为取证,应依据项目所在地现行法规、技术标准和计量要求完成设备选型、检定、安装、运行和数据审核。普通测速模块的技术参数不能直接替代执法设备的认证或检定结果。
我国现行的GA/T 832—2014《道路交通安全违法行为图像取证技术规范》规定了图像取证的技术要求、图片模式和试验方法。具体项目还应核对其他适用标准以及当地主管部门要求。
常见问题
超速抓拍一体机一定采用雷达测速吗?
不一定。不同设备可能使用雷达、地感线圈、视频、激光或其他测速方式。应查看具体产品的测速原理和技术文件。
测速雷达可以直接控制相机吗?
部分雷达可以输出告警电平或串口数据,但能否直接控制相机取决于接口、电平、协议和抓拍逻辑。多目标系统通常还需要控制器或上位机进行目标筛选和匹配。
只输出速度值能不能做多车道抓拍?
在车流稀疏或每个车道独立布设传感器时可能实现简单触发。但在多车并行场景中,仅有一个速度值通常不足以完成可靠的车道和车辆匹配。
相机拍得清楚是否就能证明匹配正确?
不能。图像清晰度和目标匹配是两个问题。系统还需要证明速度数据、车辆、车道和抓拍时间之间具有稳定的对应关系。
测速抓拍系统安装完成后为什么还要标定?
雷达方向、相机视场、车道边界和测量区域都会影响目标匹配。安装完成后需要进行坐标、时间和测速结果验证。
总结
超速抓拍一体机的核心并不是把测速器和相机装在同一外壳内,而是稳定完成车辆测速、目标跟踪、相机触发、图片采集和数据关联。
单车道简单场景可以采用速度输出型雷达进行触发;多车道和车辆密集场景则需要目标坐标、车道、轨迹编号和时间同步能力。系统集成时应重点验证车辆匹配、触发延迟、图像质量和合规要求。