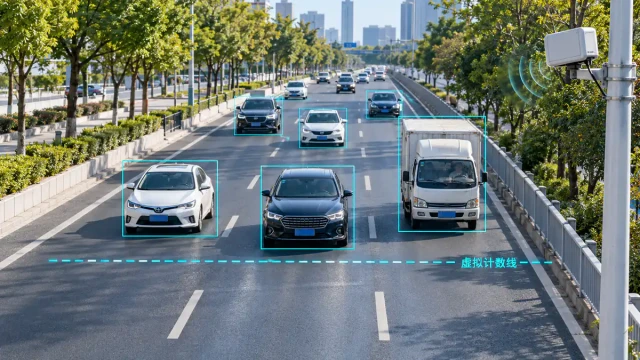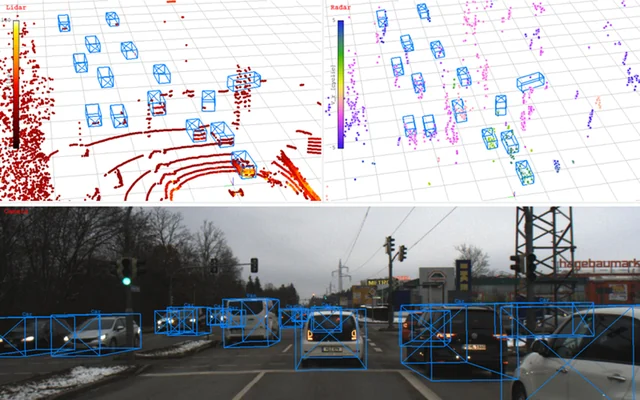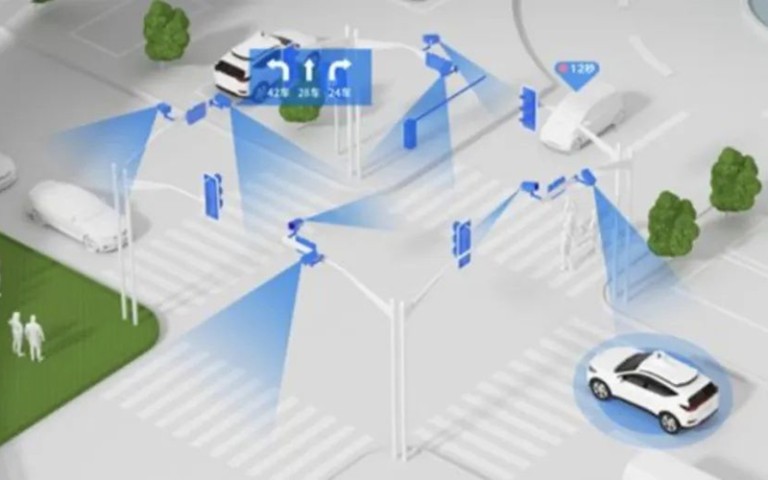
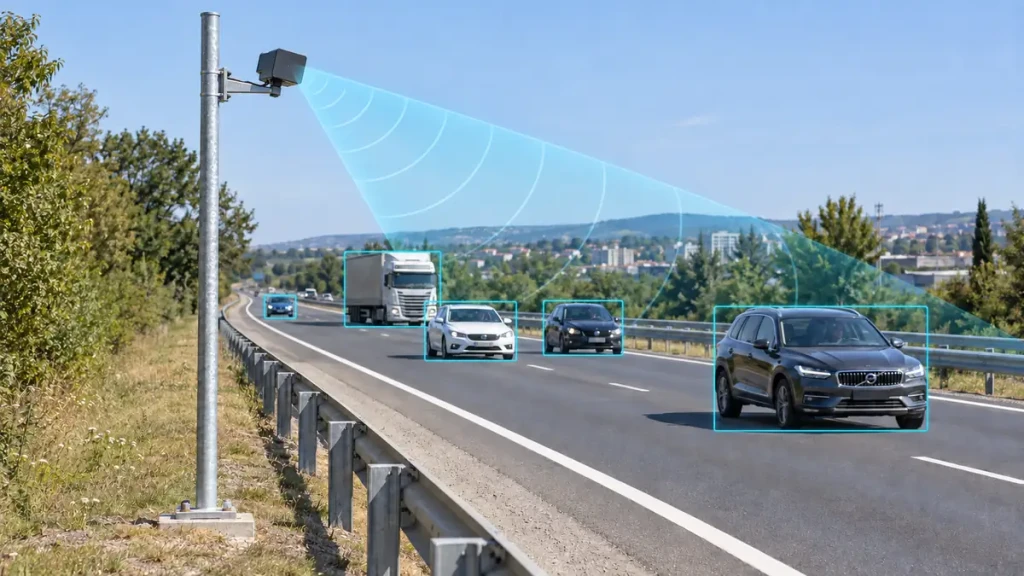
HC-M150交通雷达可以安装在道路横杆、路侧立杆或路灯杆上,并不要求所有项目采用同一种安装位置。通过合理选择安装高度、调整水平角度,并完成软件中的车道标定,可以适配交通流量统计、路侧测速及测速抓拍系统集成等应用。
安装时最重要的不是把雷达装得越高越好,而是让需要检测的车道处于有效覆盖范围内,同时减少遮挡,并让软件中的安装参数与现场实际位置一致。
对于常规固定安装,建议优先采用4–6米高度;对于路侧移动测速仪,约1米的低位安装也可以使用,但需要接受远距离覆盖缩小、遮挡更明显的特点。
1. HC-M150安装高度怎么选?
HC-M150可安装高度为1–10米。不同高度对应的部署条件和使用目的并不相同。
| 安装方式 | 高度选择 | 适用场景与注意事项 |
|---|---|---|
| 路侧低位安装 | 约1米 | 适用于临时布设的路侧测速设备。检测范围会缩小,远处车辆更容易被遮挡,应重点验证实际测速区域 |
| 常规固定安装 | 推荐4–6米 | 适用于车流量统计、多车道车辆检测和测速抓拍集成,是固定项目优先考虑的高度 |
| 较高位置安装 | 高于6米、最高10米 | 可结合现有杆件和现场条件采用,但仍需检查近端覆盖、远端目标及安装角度,不能认为越高效果越好 |
这里的安装高度,应按雷达实际安装位置相对被检测路面的高度填写,不能直接用立杆的总高度代替。
HC-M150的标称检测距离为150米,但这并不代表任何安装方式都能获得完整的150米有效覆盖。尤其在约1米的低位安装条件下,前方车辆、护栏以及道路起伏都可能影响远处目标的检测。
如果项目需要长期、稳定地获取多车道交通数据,优先选择4–6米的固定安装位置,并通过现场车辆轨迹确认覆盖效果。
2. 路侧安装还是横杆安装?
路侧立杆和路灯杆安装
路侧安装可以利用已有路灯杆或普通竖杆,不必为了部署雷达单独建设横跨道路的支架。
这种方式适合已有杆件可利用、施工空间有限,或者需要将雷达与其他路侧设备一起安装的项目。
安装前,应沿雷达朝向检查以下位置:
- 雷达前方是否有树木、广告牌、立柱等遮挡。
- 近端和远端车道是否都能进入预定检测区域。
- 大型车辆经过时,是否持续遮挡其他车道。
- 弯道、坡道或护栏是否限制有效覆盖。
- 支架是否牢固,是否会因风或杆件振动改变朝向。
路侧安装不需要雷达位于道路正中间,但必须结合其实际位置调整水平角度,并在软件中完成目标轨迹与车道的对应标定。
横杆或道路中间位置安装
道路横杆以及靠近道路中间的位置,也可以用于HC-M150部署。
对于常规固定项目,可以先以4–6米高度规划安装,再根据车道数量、道路方向和目标检测距离调整朝向。
无论采用哪一种位置,都应先确认实际车辆能否被稳定检测,再判断这个位置是否合适,而不是只根据安装示意图决定。
产品信息可参考HC-M150多车道交通雷达。
3. 水平角度和俯仰角怎么调?
交通雷达安装需要同时考虑水平角度和俯仰角。
水平角度决定雷达朝向道路的哪个区域;俯仰角决定雷达在竖直方向上的朝向,影响近端与远端覆盖。
水平角度:先让雷达朝向检测区域
路侧安装时,应根据立杆相对道路的位置调整雷达朝向,让目标车道进入检测区域。
初步安装后,观察软件中的车辆轨迹。如果多辆正常直行的车辆轨迹都呈现相似的倾斜或旋转,应优先检查实际朝向与软件中的水平角参数是否一致。
不要一开始就通过移动所有车道边界来补偿安装角度错误。安装几何关系没有校准,后续车道判断和测量线设置也容易受到影响。
俯仰角:根据需要覆盖的距离调整
说明书提供了以下俯仰角调试参考:
- 较近距离检测:约−10°至−6°。
- 较远距离检测:约−2°至0°。
这些数值是调整起点,不是所有安装高度都能直接套用的最终参数。实际设置还需要结合安装高度、道路坡度和目标区域验证,角度正负方向也应按所用软件和说明书确认。
调试时建议小幅调整,每次调整后观察近端与远端车辆轨迹,再确定最终位置。
4. 接通供电与通信
HC-M150说明书中的供电要求为DC 12V,工作电流约300–400mA。接线时,应使用与交付设备一致的接口定义,区分电源、地线和RS485通信线。
操作前先断电,不要凭其他设备的线色或接口习惯接线。
完成连接后,在配置软件中选择对应通信端口,点击“Start”,确认能够接收到目标数据,再开始配置安装参数。
如果软件没有数据,应先检查供电、接线、端口选择和通信连接,不要立即反复修改车道参数。
5. 按顺序完成软件标定
建议按照“安装参数→车道→测量线→检测区域→统计周期”的顺序配置,减少后续重复调整。
第一步:设置安装参数 Alignment
在“Alignment”中填写:
- Altitude:实际安装高度。
- Azimuth:实际水平安装角度。
- Elevation:实际俯仰安装角度。
这些参数应尽量接近现场实际情况。填写不准确,会影响目标位置与道路车道的对应关系。
配置完成后,点击“Send to Sensor”,将参数发送至雷达。
第二步:设置车道 Lanes
在“Lanes”中设置需要检测的车道数量、宽度和长度。
观察各车道车辆的实际轨迹,确认正常直行车辆落在对应车道内。标定时应观察多辆车,而不是只根据一辆车的一次轨迹调整边界。
如果整体轨迹仍然明显偏斜,先返回检查安装角度;如果只是某一条车道边界不合适,再单独调整该车道。
设置完成后,发送参数至雷达。
第三步:设置测量线 MeasLines
在“MeasLines”中设置测量线数量和距离,说明书支持最多4条测量线,周期统计与测量线的位置有关。
测量线应放在车辆轨迹稳定、各目标车道覆盖较完整的位置。不要只因为某个距离方便,就把测量线设置在遮挡明显或检测边缘的位置。
如果需要接入测速抓拍系统,还要进一步验证雷达数据、控制器逻辑和相机拍摄位置的配合关系。配置测量线,并不等于已经完成整套抓拍系统的触发调试。
第四步:设置检测区域 Area
在“Area”中配置需要检测的区域及目标速度范围。
检测区域应围绕实际业务需要设置,避免把无关区域也纳入处理。若只需要检测一个行驶方向,还应确认实际数据中速度的正负方向,再设置过滤范围。
如果某个方向的车辆始终不显示,除了检查遮挡,也要检查是否被速度范围或检测区域过滤掉。
第五步:设置统计周期 Statistics
在“Statistics”中设置交通流量数据采集间隔,说明书支持1–3600秒。
例如,需要每分钟输出一次统计数据,可以设置为60秒;需要较长周期的数据,则按平台接收要求调整。
设置后点击“Send to Sensor”,并确认接收端能够按预期周期获得数据。
具体交通数据应用可参考交通流量监测方案。
6. 安装后重点检查什么?
软件能够显示车辆,并不代表调试已经完成。应重点检查实际业务区域内的数据是否稳定、对应是否正确。
检查近端和远端覆盖
分别观察近处、中间距离和远处车辆的轨迹。
如果远端车辆在大车经过时频繁消失,应检查低位安装造成的遮挡。如果近端车辆不稳定,则需要检查安装朝向、检测区域及现场障碍物。
检查车道归属
观察每条车道的正常直行车辆,确认其轨迹与车道编号对应。
如果所有车道都出现相似偏移,优先检查安装参数;如果只有局部边界存在问题,再调整对应车道。
检查测量线处的车辆通过情况
观察车辆经过测量线时,目标轨迹是否完整,统计结果是否与实际通过情况一致。
建议覆盖小车、大车、不同车道及不同车流状态,不要只在少量车辆经过时完成验收。
检查系统联动
用于测速抓拍时,还需确认雷达目标与相机画面中的车辆对应,检查速度、位置、时间及触发逻辑是否满足项目要求。
相关集成内容可参考测速与抓拍方案。
7. 常见问题与调整方法
| 现场现象 | 优先检查与处理 |
|---|---|
| 低位安装能看到近处车辆,但远处车辆不稳定 | 检查大车、护栏及道路起伏造成的遮挡,重新确认有效检测距离;固定项目可考虑提高安装位置 |
| 车辆正常直行,但软件轨迹整体偏斜 | 检查实际水平朝向与Azimuth设置,不要先整体移动车道边界 |
| 车辆经常落入相邻车道 | 先确认安装几何参数,再检查车道宽度和边界 |
| 某个行驶方向没有目标 | 检查检测区域及速度过滤范围,确认该方向是否被排除 |
| 修改参数后效果没有变化 | 确认已点击“Send to Sensor”,并检查通信连接 |
| 雷达有数据,但抓拍车辆对应错误 | 检查测量线、目标关联、时间配合以及控制器和相机的联动逻辑 |
8. 如何选择适合项目的安装方式?
如果项目主要用于长期车流量统计或测速抓拍集成,优先考虑4–6米固定安装,再根据已有杆件条件选择路侧或横杆位置。
如果用于临时布设的路侧测速仪,约1米安装可以采用,但应围绕实际测速区域验证,不必强求与较高位置相同的远距离覆盖。
如果现场只有更高的杆件,也可以在1–10米安装范围内评估部署,通过实际轨迹检查确定合适的朝向和配置。
HC-M150的灵活性在于能够结合现有道路设施选择安装位置,而不是要求所有道路采用统一支架。充分利用现有路灯杆、普通立杆或横杆,并正确设置安装角度与车道参数,有助于减少施工调整和系统集成工作。
需要确认具体部署位置时,可以提供道路照片、车道数量、安装高度、检测方向、目标距离和应用需求,通过HC-M150产品页联系技术人员评估。