雷达与相机显示的速度不一致,先确认两个数字分别来自哪里,再核对是否对应同一辆车、同一测量时刻和道路位置。相机可能只是显示雷达传来的速度,并没有独立测速;另一台仪器也可能采用不同的时间区间或速度定义。
选取一段能够识别清楚的完整过车,保留源记录,再按车辆关联、时间、测量位置、安装几何与参考设备的顺序检查。本文重点是判断两组速度是否具备比较条件;关于雷达与图像如何对应,可结合雷视融合在交通检测中的应用理解。
一、先确认:这是两套独立测速,还是同一份数据的两种显示?
请集成方说明每个界面和保存事件中的速度来源,并追到具体记录,不能只看“雷达速度”“相机速度”这样的名称。例如,AXIS Speed Monitor可以把雷达速度显示在相机视频中。这说明画面上的数字不一定来自视频独立测速,并不代表其他厂商设备与该系统直接兼容。
| 正在比较什么 | 首先确认什么 | 比较结果能说明什么 |
|---|---|---|
| 雷达输出与引用雷达数据的相机叠加值 | 源目标、源时间及叠加时的处理方式 | 集成系统是否把预期数据交给了正确车辆 |
| 雷达与独立视频测速 | 道路尺度、时间、车辆对应及测量区间 | 对齐条件下两种方法的一致程度 |
| 雷达与车内GPS/GNSS接收机 | 测试车辆、采样时间、接收条件和输出方式 | 与该接收机的差异,参考设备是否合适仍需确认 |
| 雷达与车辆仪表盘 | 显示方式、仪表状态及观察时刻 | 初步交叉检查,不能自动视为校准后的参考 |
| 两台雷达 | 各自选中了哪辆车、安装几何和速度定义 | 只有目标与测量条件一致后,才具备可比性 |
如果两边使用同一条雷达记录,数值不同首先应查选取、时间戳、单位、平均和显示处理。这不是两套独立方法之间的精度测试。还要说明显示值是实时更新、保留自上一条记录,还是从某个已保存事件中取出。
二、先对应实体车辆,不要凭速度接近来配对
不能因为两个数值相近,就认定它们属于同一辆车。先用车道、位置、方向、过车顺序和连续录像建立对应关系。接口提供目标ID时,沿相关时间段追踪记录,但ID代表一条轨迹,不是永久车辆身份。
检查测量前后的过程,尤其是并行、紧跟以及大车旁的小车。确认图像框、雷达目标和保存事件都指向同一次实体过车。画面上的框看似套对了车辆,也可能附上另一目标的速度。
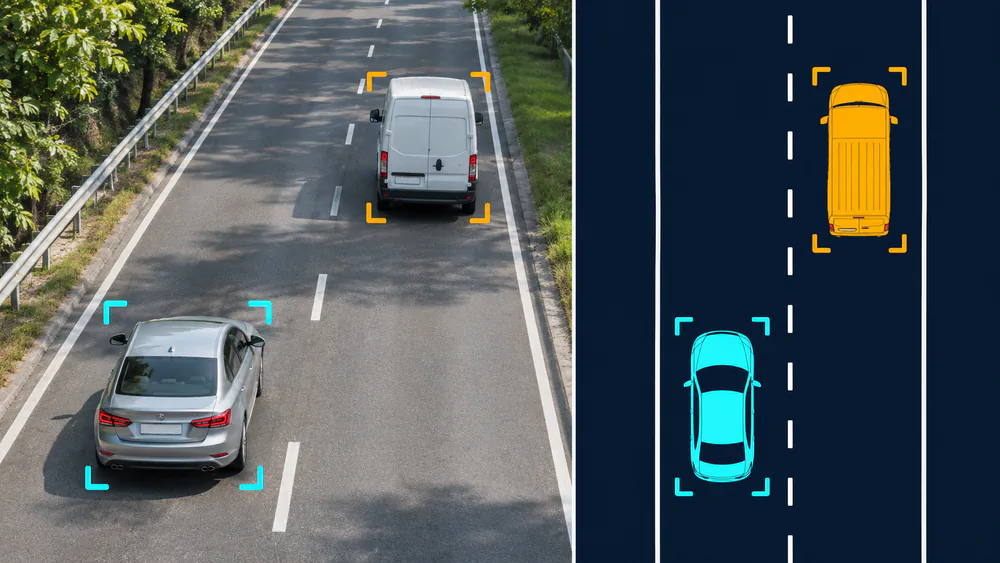
先用位置、车道和连续过程确定车辆对应,再比较两组速度。
如果单车经过基本正常,多车同时出现时才经常不一致,优先检查关联。可按并行、跟车与遮挡的现场核验方法检查目标合并、遮挡和ID变化。单速度输出设备还要确认目标选择规则,不能默认输出属于相机标记附近那辆车。
三、对齐源数据时间,不是只把两个界面同时打开
先弄清时间戳表示什么:传感器观测、主机接收、相机曝光、事件生成,还是界面刷新。同一台电脑上同时收到两条消息,不等于它们在同一时刻测量。选取对应样本前,保留可用的时钟关系和处理延迟。
可以用一辆清晰可辨的车经过固定道路参照位置的过程核对,并在多次过车中复查。如果多辆运动中的车都出现类似位移,更应调查时间或处理环节;如果仅一辆异常,需要继续检查其对应关系。
还要区分记录时间与平滑、保留方式。显示端可能刷新较慢,或者对一段记录求平均;时钟对齐后,不同平均方式仍不能直接等同。核对目标轨迹及对应数据时,要分清实时目标值、测量位置事件和周期统计,不能拿车道平均速度代替某辆车的参考值。
四、比较同一位置,或明确相同的测量区间
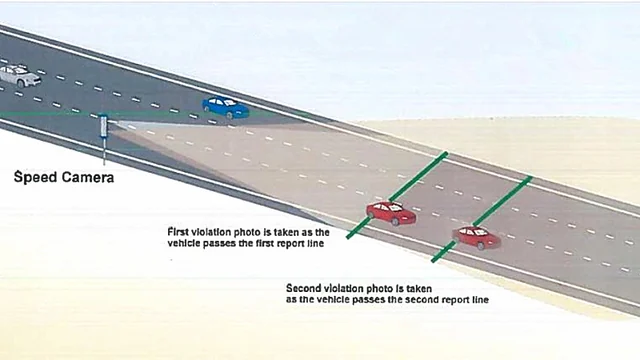
同一辆车在不同位置,速度本来就可能不同。明确雷达取值的位置,以及另一种方法测量的位置。在B位置拍摄的图片,可能保存的是车辆早先经过A位置时选取的速度。这可以是系统设计的一部分,但比较前必须说明。
对于独立视频测速,确认采用的实际道路距离和经过时间。距离除以时间得到这一区间的平均速度,车辆加减速时,它不等同于雷达在某个端点的一次取值。可以先核验共同路段内较稳定行驶的过车,再单独分析加速与制动过程。
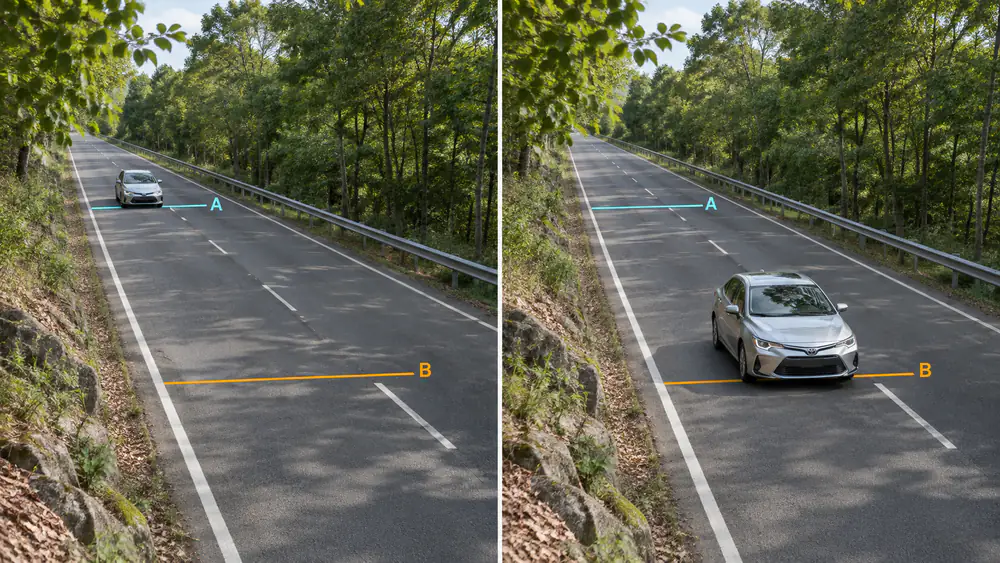
A位置选取的记录与B位置拍摄的图片,不一定表示同一位置、同一时刻的速度。
视频测量还需要把图像位移正确转换为道路距离。相机移动或道路尺度发生变化后,应复核标定。关于交通相机标定与车辆测速的研究说明了场景几何的重要性。不能把任意像素位移直接当成米,也不能只凭标称帧率认定导出视频的实际时间间隔。
五、先确认速度含义和补偿,再调整角度
确认单位,以及输出表示视线方向的径向速度、某个坐标轴速度分量、道路方向速度估计,还是已经补偿后的结果。对于安装位置固定、输出未经补偿径向速度的传感器,其大小满足投影关系:
|径向速度| = 道路运动速度 × |cos θ|
这里的θ是车辆运动方向与雷达视线之间的夹角,需要考虑实际空间几何,不一定等于支架上的刻度。可结合相对径向速度的定义理解。这个固定传感器的关系,也不能直接套成移动巡逻测速雷达的修正方法。
对于已经补偿的字段,或者本来就不是径向速度的字段,不能再额外套一次余弦补偿。同样,未确认坐标约定前,不能把某一个X/Y分量直接当作道路速度。HC-M150项目应结合安装与车道标定指南及实际交付的数据说明,核对当前安装和设置。
如果差异随车道或道路位置变化,先检查几何与关联,不要直接给所有结果加固定偏移。一次只改变一个有说明的设置,保留原配置,并复查所需近端与远端。只为一次过车调到一致,可能掩盖其他位置的问题。
六、参考设备也要满足本次核验条件
仪表盘或手机显示可以帮助发现明显差异,但不能自动判断谁错。明确参考方法、已知性能、安装方式、更新行为和适用条件。需要作正式精度判断时,参考设备和方法也应具备相应条件,包括适用的校准状态和不确定度信息。
采用GPS/GNSS时,应保留具有可用时间信息的接收机记录,而不只是拍一张不断变化的屏幕。GPS.gov说明,接收机的测速精度受接收与设备因素影响;空间信号性能不能直接当作某台手机或导航设备的测速保证。尤其当差异伴随加减速或遮挡变化时,要检查接收机在这段过车中的实际输出。
采用另一台雷达,要确认它选中了哪辆车,以及输出哪一种速度;采用视频,要确认尺度和时间。如果参考端尚未明确,就先把结论写成“两套系统存在差异”,不能直接判定雷达超出指标。
七、逐车记录差值,观察差异出现的规律
每组通过匹配检查的数据,都保留两个原始值,并在单位和含义一致后计算有正负号的差值:Δv = 被测值 − 参考值。同组保存车辆、车道、时间、位置或区间、配置。无法匹配或需要剔除的过车单独保留,并说明原因,不能从测试记录中直接消失。
| 重复出现的规律 | 下一步检查 | 避免的做法 |
|---|---|---|
| 主要在多车密集经过时不一致 | 车辆关联、遮挡及源记录选取 | 把不同车辆的差值混在一起求平均 |
| 加速或制动时差异变大 | 时间、测量位置和平均区间 | 把每次差异都判成精度不合格 |
| 差异随车道或位置变化 | 几何关系、视频标定和车道关联 | 用同一个偏移修正全部车道 |
| 稳定过车对齐后,仍有可重复的比例差异 | 单位、速度字段定义、补偿及参考尺度 | 未确认数据含义就改校准 |
| 比较条件明确后,仍有可重复差异 | 按设备说明作功能核查,并与设备方安排合适的参考测试 | 把仪器调到与未经核实的显示值一致 |
不要让正负差值在一个平均数中互相抵消,还要分别检查离散程度、车道差异和关联失败。先约定验收标准和参考方法,再评价结果;不同传感器、速度范围和应用没有统一的“差多少都算正常”。用于测速与抓拍集成时,工程交叉检查也不能代替适用的检定或验证程序。
八、提交完整对照记录,让下一步处理有依据
对于HC-M150多车道雷达项目,保留安装布局、固件与配置、连续参照录像、接收的目标记录、事件记录及参考设备信息。标出要分析的车辆和时间段,说明两个速度各代表什么,以及时间与道路位置如何对齐。
提交几次可重复的异常过车,也保留正常样本。如果额外目标或位置偏移妨碍配对,先按虚假目标与坐标异常排查方法检查。配置改变要与录像一同记录,不能只提供两个数字的截图。
后续动作应跟着证据走:数据附错车辆,修正关联和集成;时间或几何条件不同,先修正比较方法;明确条件下仍有可重复差异,再安排合适的设备核查。这样才能判断问题发生在哪一环节,而不是预先认定雷达或相机必然正确。